నా రోబోటిక్స్ పరిశోధనా అధ్యాయం
Table of Contents
ఈ పోస్ట్, 2015లో హైస్కూల్ సమయంలో FRCలో రోబోటిక్స్పై నా ఆసక్తిని కనుగొన్నప్పటి నుండి, ఫిబ్రవరి 2021 నుండి సెప్టెంబర్ 2021 వరకు కొలరాడో స్కూల్ ఆఫ్ మైన్స్కు చెందిన హ్యూమన్ సెంటర్డ్ రోబోటిక్స్ (HCR) ల్యాబ్లో పరిశోధనా సహాయకుడిగా పనిచేసిన సమయం వరకు నా రోబోటిక్స్ ప్రయాణాన్ని వివరిస్తుంది. 2022 చివరి కాలం నుండి HCR ల్యాబ్ కొలరాడో స్కూల్ ఆఫ్ మైన్స్ నుండి యూనివర్సిటీ ఆఫ్ మసాచుసెట్స్ ఆమ్హర్స్ట్కు మారిందని, దాని వెబ్సైట్ కూడా hcr.mines.edu నుండి hcr.cs.umass.eduకు మారిందని గమనించండి.
నేపథ్యం
నేను 2018 శరదృతువు సెమిస్టర్లో కొలరాడో స్కూల్ ఆఫ్ మైన్స్లో నా అండర్గ్రాడ్యుయేట్ చదువులను ప్రారంభించాను. నా ప్రధాన విషయం రోబోటిక్స్ & ఇంటెలిజెంట్ సిస్టమ్స్పై దృష్టి కలిగిన కంప్యూటర్ సైన్స్. నేను 2022 వసంతకాలంలో పట్టభద్రుడయ్యాను.
నా జీవితంలోనే చిన్న వయస్సులో నా ఆసక్తిని కనుగొనడం నా అదృష్టం. హైస్కూల్ సమయంలో, నాకు నచ్చినది ఏమిటో, నేను ఏ విషయంలో మంచిగా ఉండగలనో తెలుసుకోవడానికి నేను చాలా సమయం వెచ్చించాను. కొంత ప్రయత్నం మరియు తప్పిదం తరువాత, నా ఆసక్తి కంప్యూటర్ సైన్స్ అని తెలుసుకోగలిగాను. అయితే కోడ్ ద్వారా నిర్మించడం పట్ల నాకు అపారమైన ప్రేమ ఉందని కనుగొన్నది కూడా ఈ సమయంలోనే.
మైన్స్లో, డా. హావో జాంగ్ ఆధ్వర్యంలో మైన్స్కు చెందిన హ్యూమన్ సెంటర్డ్ రోబోటిక్స్ (HCR) ల్యాబ్లో పనిచేసే అవకాశం నాకు లభించింది. 2020 వసంతకాలంలో ఆయన బోధించిన “హ్యూమన్ సెంటర్డ్ రోబోటిక్స్” (CSCI473) తరగతి ద్వారా నేను మొదటిసారి డా. జాంగ్ను కలిశాను. COVID మరియు తరగతి పనుల గందరగోళం తరువాత, 2021 వసంతకాలం ప్రారంభంలో ఆయన ల్యాబ్లో పనిచేసే అవకాశం నాకు వచ్చింది.
హ్యూమన్ సెంటర్డ్ రోబోటిక్స్ (CSCI473) తరగతి
మైన్స్లోని హ్యూమన్ సెంటర్డ్ రోబోటిక్స్ (CSCI473) నా కళాశాల అనుభవంలో నాపై గాఢమైన ప్రభావం చూపిన కొద్దిమంది తరగతుల్లో ఒకటి. ఈ తరగతిని డా. హావో జాంగ్ బోధించారు. ఈ తరగతికి సంబంధించిన మా మొత్తం గ్రేడ్ కేవలం మూడు ప్రాజెక్టులతోనే రూపొందించబడింది. వాటిలో ప్రతి ఒక్కటి రోబోటిక్స్కు సంబంధించిన ప్రాథమిక భావనలను పరిచయం చేసే సవాలుతో కూడిన సమస్యను అందించింది. ఈ ప్రాజెక్టులు ఇవి:
- రోబోట్ ఆపరేటింగ్ సిస్టమ్ (ROS) నేర్చుకోవడం
- రోబోట్ గోడను అనుసరించేందుకు రీఇన్ఫోర్స్మెంట్ లెర్నింగ్
- స్కెలిటన్-ఆధారిత ప్రాతినిధ్యాలను ఉపయోగించి మానవ ప్రవర్తనలను రోబోట్ అర్థం చేసుకోవడం
రోబోట్ ఆపరేటింగ్ సిస్టమ్ (ROS) నేర్చుకోవడం
మాకు అప్పగించిన మొదటి ప్రాజెక్ట్ ఇదే. ఈ ప్రాజెక్ట్ మూడు పనులతో కూడి ఉంది:
- అభివృద్ధి వాతావరణాన్ని ఏర్పాటు చేయడం
- Gazebo సిమ్యులేటర్ను అర్థం చేసుకోవడం
- ROS “హలో వరల్డ్” రాయడం
పనులు 1 మరియు 2 కోసం, మేము మా అభివృద్ధి వాతావరణాన్ని ఏర్పాటు చేసి, Gazebo పరిచయ ట్యుటోరియల్ను అనుసరించాల్సి వచ్చింది. ఇందులో ఇవి ఉన్నాయి:
- ROS Melodicను ఏర్పాటు చేయడం; ఇందుకోసం నేను నా 2011 HP ల్యాప్టాప్ను ఉపయోగించాను, అది సరిపడా పనిచేసింది
- ROS మరియు Gazeboలను ఇన్స్టాల్ చేసి కాన్ఫిగర్ చేయడం
- gazebosim ట్యుటోరియల్ మరియు e-manual ట్యుటోరియల్ను అనుసరించడం
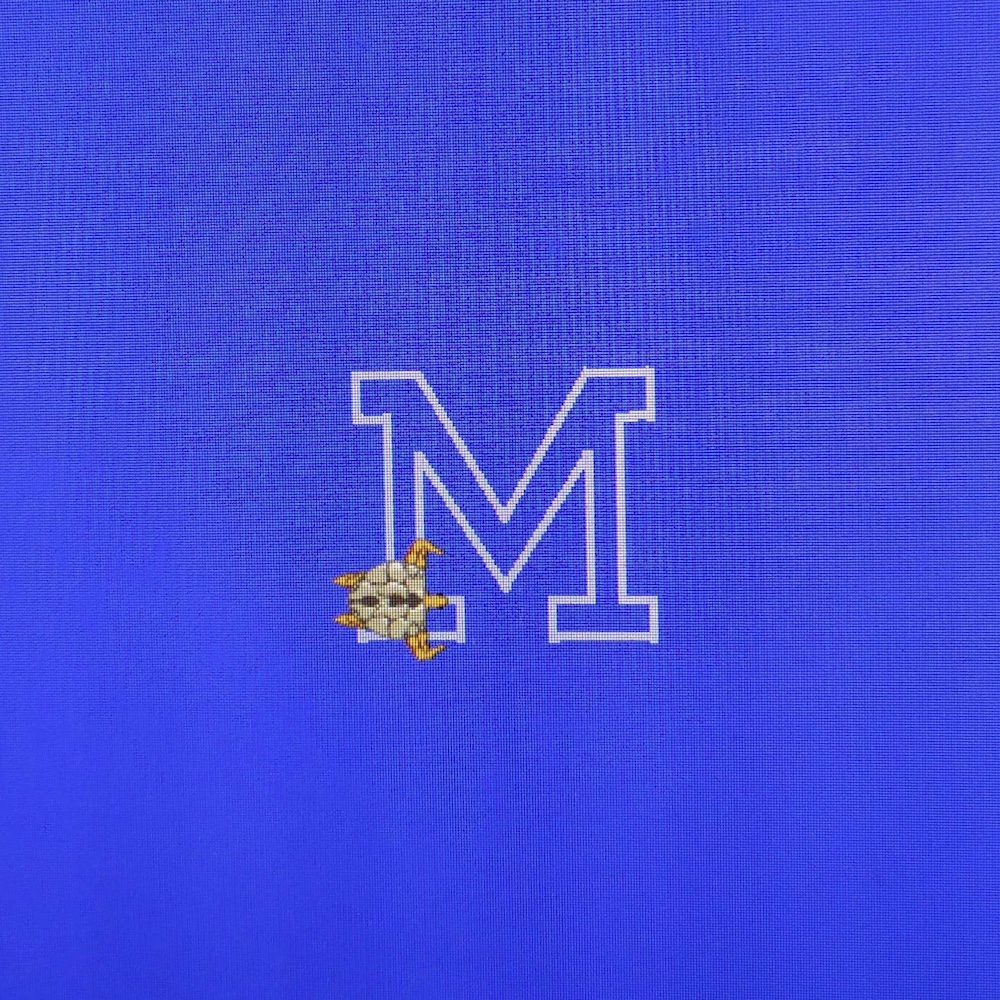
మరోవైపు, పని 3 నిజమైన సవాలుగా మారింది. turtlesimను ఉపయోగించి, తాబేలు మైన్స్కు చెందిన “M” లోగోను గీయేలా చేయడం ఈ పని:
 |
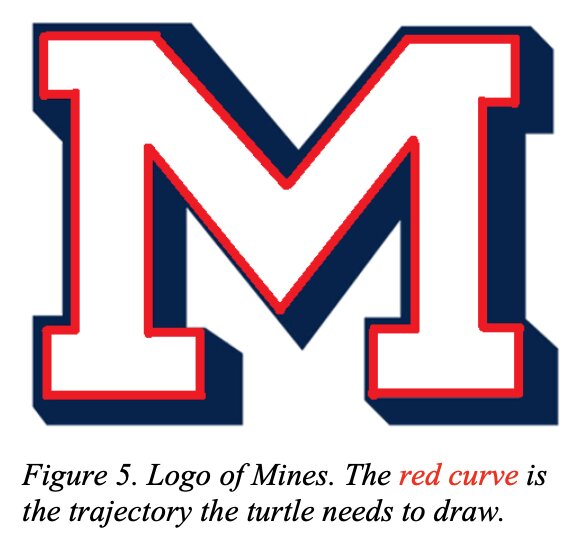 |
ఈ పని వినడానికి సులభంగా అనిపించినప్పటికీ, కనిపించినదానికంటే చాలా కష్టంగా ఉంది. ఈ ప్రాజెక్ట్ చివరకు నాకు ఓపెన్-లూప్ మరియు క్లోజ్డ్-లూప్ వ్యవస్థల భావనలను పరిచయం చేసింది. పూర్తి ప్రాజెక్ట్ వివరణ కోసం csci473-p1.pdfను చూడండి. లేదా ఈ ప్రాజెక్ట్ మరియు నా పరిష్కారం గురించి ROS మూవ్ టర్టిల్ ప్రాజెక్ట్ పేజీలో మరింత తెలుసుకోవచ్చు.
రోబోట్ గోడను అనుసరించేందుకు రీఇన్ఫోర్స్మెంట్ లెర్నింగ్
మాకు అప్పగించిన రెండవ ప్రాజెక్ట్ ఇదే, మరియు కళాశాలలో నేను పనిచేసిన అత్యంత కఠినమైన ప్రాజెక్టుల్లో ఇది ఒకటి. ప్రాజెక్ట్ వివరణ ఇలా ఉంది:
ఈ ప్రాజెక్ట్లో, విద్యార్థులు స్వయంచాలక మొబైల్ రోబోట్కు గోడను అనుసరించడం మరియు అడ్డంకులను ఢీకొనకుండా ఉండడం నేర్పించేందుకు రీఇన్ఫోర్స్మెంట్ లెర్నింగ్ అల్గారిథమ్లను రూపొందించి అమలు చేస్తారు. విద్యార్థులు Triton అనే ఓమ్ని-డైరెక్షనల్ మొబైల్ రోబోట్ను అనుకరించేందుకు ROS Melodicలోని Gazebo సిమ్యులేషన్ను ఉపయోగిస్తారు, అలాగే మీకు అందించబడిన పర్యావరణ మ్యాప్ను ఉపయోగిస్తారు. విద్యార్థులు సెన్సింగ్ మరియు లెర్నింగ్ నిర్వహించేందుకు రోబోట్పై లేజర్ రేంజ్ స్కానర్ను ఉపయోగిస్తారు; రోబోట్ను స్టీరింగ్ మరియు వేగ ఆదేశాల ద్వారా నియంత్రిస్తారు. విద్యార్థులు ఈ ప్రాజెక్ట్ను Ubuntu 18.04 LTSపై నడుస్తున్న ROS Melodicలో C++ లేదా Python ఉపయోగించి ప్రోగ్రామ్ చేయాలి (అంటే, ప్రాజెక్ట్ 1లో ఉపయోగించిన అదే అభివృద్ధి వాతావరణం). అదనంగా, విద్యార్థులు LATEX ఉపయోగించి ప్రామాణిక IEEE రోబోటిక్స్ సమావేశాల ఆకృతిని అనుసరించే నివేదికను రాయాలి.
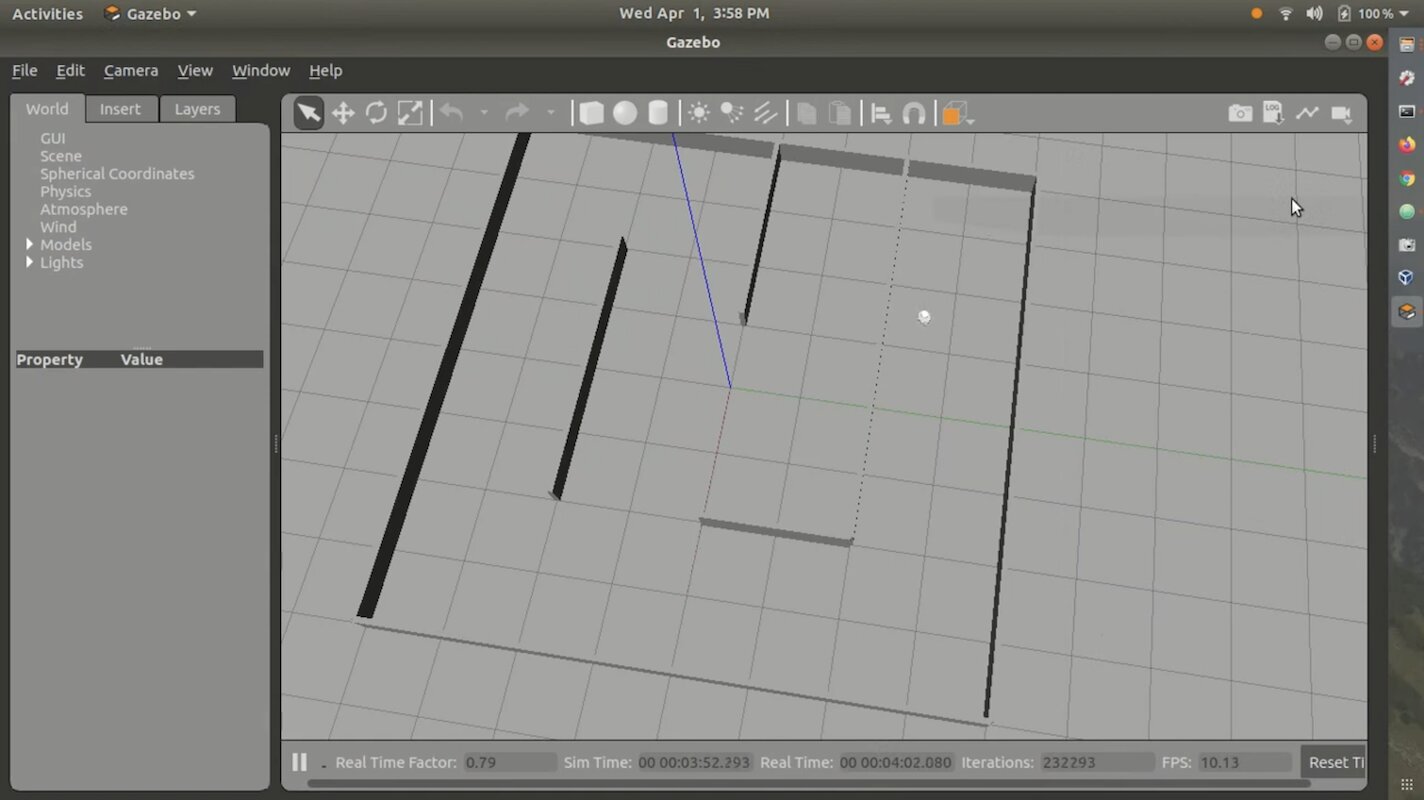
రీఇన్ఫోర్స్మెంట్ లెర్నింగ్ అల్గారిథమ్ కోసం, మాకు Q-Learning ఉపయోగించమని సూచించారు. తరగతి అందించిన Stingray Gazebo సిమ్యులేషన్ వాతావరణాన్ని కూడా మేము ఉపయోగించాము. Stingrayలో Triton మోడల్ మరియు భౌతిక శాస్త్ర లాజిక్ ఉన్నాయి. రోబోట్ అనుసరించేందుకు మాకు ఒక మేజ్ కూడా అందించబడింది. మొత్తం మీద, వాతావరణం ఇలా కనిపించింది:
నా పరిష్కారం అంత మంచిది కాకపోవడంతో, అనేక లోపాలు ఉండటంతో, దాన్ని GitHubలో లేదా వెబ్లో ఎప్పుడూ ప్రచురించలేదు. అదనంగా, సరైన వాతావరణంలో కోడ్ను నడపడం చాలా కష్టంగా మరియు ఇబ్బందికరంగా ఉంటుంది. అయితే, నా పరిష్కారాన్ని చూపించే, తరగతికి సమర్పించిన డెమో వీడియో నా వద్ద ఉంది. దాన్ని ఇక్కడ చూడవచ్చు:
పూర్తి ప్రాజెక్ట్ వివరణ కోసం csci473-p2.pdfను చూడండి.
స్కెలిటన్-ఆధారిత ప్రాతినిధ్యాలను ఉపయోగించి మానవ ప్రవర్తనలను రోబోట్ అర్థం చేసుకోవడం
మూడవ ప్రాజెక్ట్కు సంబంధించిన ప్రాజెక్ట్ వివరణ ఇలా ఉంది:
ఈ ప్రాజెక్ట్లో, విద్యార్థులు అనేక స్కెలిటన్-ఆధారిత ప్రాతినిధ్యాలను (డెలివరబుల్ 1) అమలు చేసి, Kinect V1 సెన్సర్తో సేకరించిన పబ్లిక్ యాక్టివిటీ డేటాసెట్ను ఉపయోగించి మానవ ప్రవర్తనలను వర్గీకరించేందుకు సపోర్ట్ వెక్టర్ మెషీన్లను (SVMలు) (డెలివరబుల్ 2) ఉపయోగిస్తారు. అదనంగా, విద్యార్థులు డెలివరబుల్ 3లో LATEX ఉపయోగించి ప్రామాణిక IEEE రోబోటిక్స్ సమావేశాల ఆకృతిని అనుసరించే నివేదికను రాయాలి.
ఈ ప్రాజెక్ట్ సవాలుతో కూడుకున్నదే అయినప్పటికీ, రెండవ ప్రాజెక్ట్ అంత కష్టంగా లేదు. MSR Daily Activity 3D Dataset నుండి పొందిన Kinect V1 సెన్సర్ డేటాను మరియు Support Vector Machinesను ఉపయోగించి కొన్ని మానవ చర్యలు/ప్రవర్తనలను వర్గీకరించడం ప్రధాన లక్ష్యం. పూర్తి ప్రాజెక్ట్ వివరణ కోసం csci473-p3.pdfను చూడండి. లేదా ఈ ప్రాజెక్ట్ మరియు నా పరిష్కారం గురించి LIBSVM ఉపయోగించి మానవ చర్యలను అంచనా వేయడం బ్లాగ్ పోస్ట్లో మరింత తెలుసుకోవచ్చు.
CSCI473 ముగింపు
మైన్స్లో నా అండర్గ్రాడ్యుయేట్ చదువుల సమయంలో నేను తీసుకున్న తరగతుల్లో CSCI473 అత్యుత్తమమైనదిగా, కాకపోతే అత్యుత్తమమైన వాటిలో ఒకటిగా నిలిచింది. ఈ ప్రాజెక్టులన్నీ నాకు ఎంతో నేర్పించాయి. అలాగే నా రెజ్యూమేలో ప్రతిబింబించేందుకు మరియు సూచించేందుకు ప్రాజెక్టుల యొక్క చక్కని కేటలాగ్ను కలిగి ఉండేలా చేశాయి. నేను నా సామర్థ్య పరిధిలో ఉన్నానని భావించిన మొదటి తరగతి కూడా ఇదే. ఎందుకంటే నేను పరీక్షలు రాయడంలో ఎప్పుడూ మంచివాడిని కాదు, కానీ ప్రాజెక్టులను పూర్తి చేయడంలో మాత్రం రాణించాను. ఈ తరగతి ద్వారానే నేను డా. హావో జాంగ్ను కలిశాను. చివరికి, మైన్స్లోని హ్యూమన్-సెంటర్డ్ రోబోటిక్స్ (HCR) ల్యాబ్లో పరిశోధనా సహాయకుడిగా స్థానం పొందేందుకు ఆయన నాకు సహాయం చేశారు.
CS ఫీల్డ్ సెషన్ (2020 వేసవి)
2020 వేసవిలో, CSCI473 పూర్తి చేసిన తరువాత మరియు HCR ల్యాబ్లో చేరడానికి ముందు, కొలరాడో స్కూల్ ఆఫ్ మైన్స్లో నా CS అండర్గ్రాడ్యుయేట్ ప్రోగ్రామ్లో భాగంగా CSCI370 లేదా “అడ్వాన్స్డ్ సాఫ్ట్వేర్ ఇంజినీరింగ్"ను తీసుకున్నాను. CSCI370 అనేది ఒక కంపెనీ కోసం సాఫ్ట్వేర్ సంబంధిత పరిష్కారాలను రూపకల్పన చేసి, అమలు చేసి, డాక్యుమెంట్ చేయించే కోర్సు. విద్యార్థులు తమ కోర్సు పనిలో నేర్చుకున్న జ్ఞానాన్ని వాస్తవ ప్రపంచ కంప్యూటర్ సైన్స్ సమస్యలకు వర్తింపజేసుకునే అవకాశం ఇది కల్పిస్తుంది. ఈ కోర్సు గురించి మరింత ఇక్కడ తెలుసుకోవచ్చు.
ఈ కోర్సులో, మీరు ఏ ప్రాజెక్ట్/కంపెనీపై పనిచేస్తారో నిర్ణయించుకోవచ్చు. ప్రతి ప్రాజెక్ట్ మరియు కంపెనీ వివరాలను తెలిపే PDFలను కోర్సు అందించింది. చివరికి, Lunar Outpost అనే కంపెనీ ప్రకటించిన “మెరుగైన చంద్ర నావిగేషన్ కోసం రియల్ టైమ్ వీల్ స్లిప్ డిటెక్షన్ మరియు ఎరర్ కరెక్షన్స్” అనే ప్రాజెక్ట్పై పనిచేయాలని నిర్ణయించుకున్నాను. పేరు పొడవుగా ఉన్నందున, ఈ ప్రాజెక్ట్కు “వీల్ స్లిప్పేజ్ డిటెక్షన్” అనే మారుపేరు పెట్టుకుందాం.
సమస్య
Lunar Outpost స్వయంచాలక చంద్ర రోవర్లను రూపొందించేందుకు ప్రయత్నిస్తున్న ఒక స్టార్టప్. చంద్రుడిపై వీల్ స్లిప్పేజ్కు కారణమవుతుందని తెలిసిన చంద్ర ధూళి చాలా ఉంది. వీల్ స్లిప్పేజ్ స్వయంచాలక వ్యవస్థలు తమ వాస్తవ ప్రపంచ స్థానాన్ని గుర్తించలేకపోయేలా చేయగలదు కాబట్టి ఇది అనుకూలమైన విషయం కాదు. భూమిపై, వీల్ స్లిప్పేజ్ వల్ల ఏర్పడే ఏదైనా స్థానభ్రంశాన్ని సరిచేయడానికి GPS డేటాను ఉపయోగించడం ద్వారా ఈ సమస్యను పరిష్కరిస్తారు. అయితే GPSతో ఉన్న సమస్య ఏమిటంటే, భూమి చుట్టూ కక్ష్యలో నిరంతరం తిరుగుతూ, కంప్యూటర్లు తమ స్థానాన్ని లెక్కించేందుకు వీలుగా ప్రత్యేక సంకేతాలను ప్రసారం చేసే 30+ నావిగేషన్ ఉపగ్రహాలు ఉండటం ద్వారానే అది పనిచేస్తుంది. కానీ చంద్రుడిపై ప్రస్తుతం GPS అనే విషయం లేదు. ఇది తెలిసిన నేపథ్యంలో, వీల్ స్లిప్పేజ్ను గుర్తించడానికి GPSకు బదులుగా మరొక పద్ధతిని ఉపయోగించాలి. ప్రాజెక్ట్ సమస్యకు సంబంధించిన మరింత వివరణాత్మక నివేదికను ఇక్కడ చూడవచ్చు.
బృందం
ఈ ప్రాజెక్ట్ సాధారణమైనది కాదు కాబట్టి, దీన్ని ఒక బృందంగా చేయాల్సి వచ్చింది. ఈ బృందంలో కొలరాడో స్కూల్ ఆఫ్ మైన్స్కు చెందిన ఐదుగురు సహ విద్యార్థులు ఉన్నారు:
ఈ ప్రాజెక్ట్ సాధారణమైనది కాదు కాబట్టి, దీన్ని ఒక బృందంగా చేయాల్సి వచ్చింది. ఈ బృందంలో మెహ్మెట్ యిల్మాజ్ (నేను), Kane Bruce, Braedon O’Callaghan, Liam Williams, మరియు Kevin Grant ఉన్నారు.
ఈ ప్రాజెక్ట్ కోసం మాకు కొంత ROS, C++, Python, Linux, Raspberry Pi, మరియు Arduino పరిజ్ఞానం అవసరమైంది. మనలో చాలామందికి ఈ సాంకేతికతల్లో ఒకటి లేదా అంతకంటే ఎక్కువ వాటిలో అనుభవం ఉంది. అయితే 2020 వసంతకాల సెమిస్టర్లోని నా హ్యూమన్ సెంటర్డ్ రోబోటిక్స్ (CSCI473) తరగతిలో ROSను ఉపయోగించినందున, ROSలో అనుభవం ఉన్న ఏకైక వ్యక్తిని నేను. అందువల్ల, ప్రారంభంలోనే ప్రతి ఒక్కరూ ROS మరియు దాని కోసం ఎలా అభివృద్ధి చేయాలో అర్థం చేసుకునేలా సహాయం చేశాను.
సవాళ్లు
ఈ ప్రాజెక్ట్లో ఎన్నో సవాళ్లు ఎదురయ్యాయి. కానీ మేము ఎదుర్కొన్న అతిపెద్ద సవాలు పరీక్షల కోసం నిజమైన ప్రపంచంలోని రోబోట్కు ప్రాప్యత లేకపోవడం. COVID కారణంగా ప్రతిదీ దూరస్థంగా మారి, Lunar Outpost ప్రయోగశాల/భవనాల్లో పనిచేయకుండా మమ్మల్ని నిరోధించడంతో ఇది జరిగింది. దీనివల్ల మేము సిమ్యులేషన్లను ఉపయోగించాల్సి వచ్చింది.
అలాగే, Lunar Outpost వినియోగ సందర్భానికి Wheel Slippage సమస్యను ఎలా పరిష్కరించవచ్చో అర్థం చేసుకోవడానికి WVU Navigation Lab నుండి కొంత విద్యా పరిశోధనను పరిశీలించాము. అయితే మాకు, అంటే అండర్గ్రాడ్యుయేట్ ద్వితీయ మరియు తృతీయ సంవత్సరం విద్యార్థులైన మాకు, ఇది మేము ఊహించిన దానికంటే మరింత కష్టంగా అనిపించింది.
మేము ఎదుర్కొన్న మరో సవాలు ఈ ప్రాజెక్ట్పై పనిచేయడానికి మాకు లభించిన సమయం. CSCI370 ఒక నెలపాటు జరిగే తరగతి. కానీ ఈ సమస్య స్వయంగా చాలా విస్తృతమైనది; అనేక కంపెనీలు మరియు విద్యావేత్తలు దశాబ్దాలుగా దీనిని పరిష్కరించడానికి/పరిపూర్ణం చేయడానికి ప్రయత్నిస్తున్నారు. కాబట్టి ఈ సమస్యను పరిష్కరించడానికి ఒక నెల సమయం ఏమాత్రం సరిపోదు. అయినప్పటికీ, ఈ సవాళ్లన్నింటినీ అధిగమించి, ఫలితాన్ని అందించేలా మేము కృషి చేశాము.
ముగింపు
అన్ని పరిశోధన మరియు అభివృద్ధి పనులను పూర్తి చేసిన తర్వాత, సరైన చంద్ర భౌతిక శాస్త్రాన్ని డిజిటల్గా అనుకరించడం దాదాపు అసాధ్యమని మేము నిర్ధారించాము. అందువల్ల సిమ్యులేషన్లో ఈ అల్గారిథమ్ను ప్రయత్నించడం వల్ల ప్రయోజనం లేదు; అంతరిక్షంలో మరియు చంద్రుడిపై చక్రం జారిపోవడాన్ని గుర్తించడంలో అర్థవంతమైన పరిశోధన ఫలితాలు లభించవు. ఇసుక వంటి పదార్థాన్ని మరియు Husky రోబోట్ వంటి నిజమైన హార్డ్వేర్ను ఉపయోగించి సరైన పరీక్షా వాతావరణాన్ని ఏర్పాటు చేయడం ఈ రకమైన పరిశోధనకు ఎంతో ముఖ్యమని మేము నిర్ధారించాము. మేము wheel slippage detection కోడ్ను ROS నోడ్గా పనిచేసేలా నవీకరించాము. అది సరిగ్గా పనిచేసింది మరియు పరీక్షల కోసం నిజమైన హార్డ్వేర్లో సులభంగా దిగుమతి చేసుకోవచ్చు. ఈ ప్రాజెక్ట్ నాకు నాయకత్వ పాత్రను స్వీకరించడానికి, ROS అభివృద్ధిపై నా సహచరులకు అవగాహన కల్పించడానికి, అలాగే ఇంతకు ముందు నేను ఎదుర్కోని సంక్లిష్ట సమస్యను పరిష్కరిస్తూ Python, ROS మరియు Gazeboలో అనుభవం సంపాదించడానికి అవకాశం కల్పించింది. అన్నింటికంటే ముఖ్యంగా, ఈ అనుభవం రోబోటిక్స్పై నాకున్న ఆసక్తిని మరింత బలపరిచింది మరియు ఈ రంగంలో పరిశోధన చేయాలనే నా కోరికను దృఢపరిచింది. తద్వారా నా రోబోటిక్స్ ప్రయాణంలో తరువాత రాబోయే దానికి పునాది ఏర్పడింది.
HCR ల్యాబ్లో ప్రారంభం
CSCI473, 2020 వేసవిలో నా CS Field Session, మరియు 2020 శరదృతు సెమిస్టర్ను పూర్తి చేసిన తర్వాత, నేను రోబోటిక్స్లో పరిశోధన చేయాలని నిర్ణయించుకున్నాను. CSCI473 మరియు CS Field Session రెండింటిలోనూ నాకు ఎంతో మంచి అనుభవాలు లభించడంతో, HCR ల్యాబ్ కోసం పరిశోధన చేయాలని నిర్ణయించుకున్నాను. అంతకుముందు సంవత్సరం Dr. Zhangను కలిసినందున, 2021 జనవరిలో ల్యాబ్లో ఏవైనా అవకాశాలు ఉన్నాయా అని అడగడానికి ఆయనకు ఇమెయిల్ పంపాలని నిర్ణయించుకున్నాను. సుమారు 2 వారాల్లోనే Dr. Zhang ఆసక్తి వ్యక్తం చేసి, నాకు పరిశోధన ఎంపికలను వివరించి, ల్యాబ్లో ఒక పాత్రను ఆఫర్ చేశారు. ఆ తర్వాత 2021 ఫిబ్రవరిలో నేను ల్యాబ్ కోసం పనిచేయడం ప్రారంభించాను.
పరిచయ వీడియో
HCR ల్యాబ్లో చేరిన కొన్ని నెలల తర్వాత నేను రికార్డ్ చేసిన నా పరిచయ వీడియో ఇది. ఇది 2021 మేలో రికార్డ్ చేయబడింది మరియు 2021 వేసవిలో HCR ల్యాబ్లో నేను దృష్టి పెట్టబోయే పరిశోధనను వివరిస్తుంది:
నా ప్రాజెక్ట్
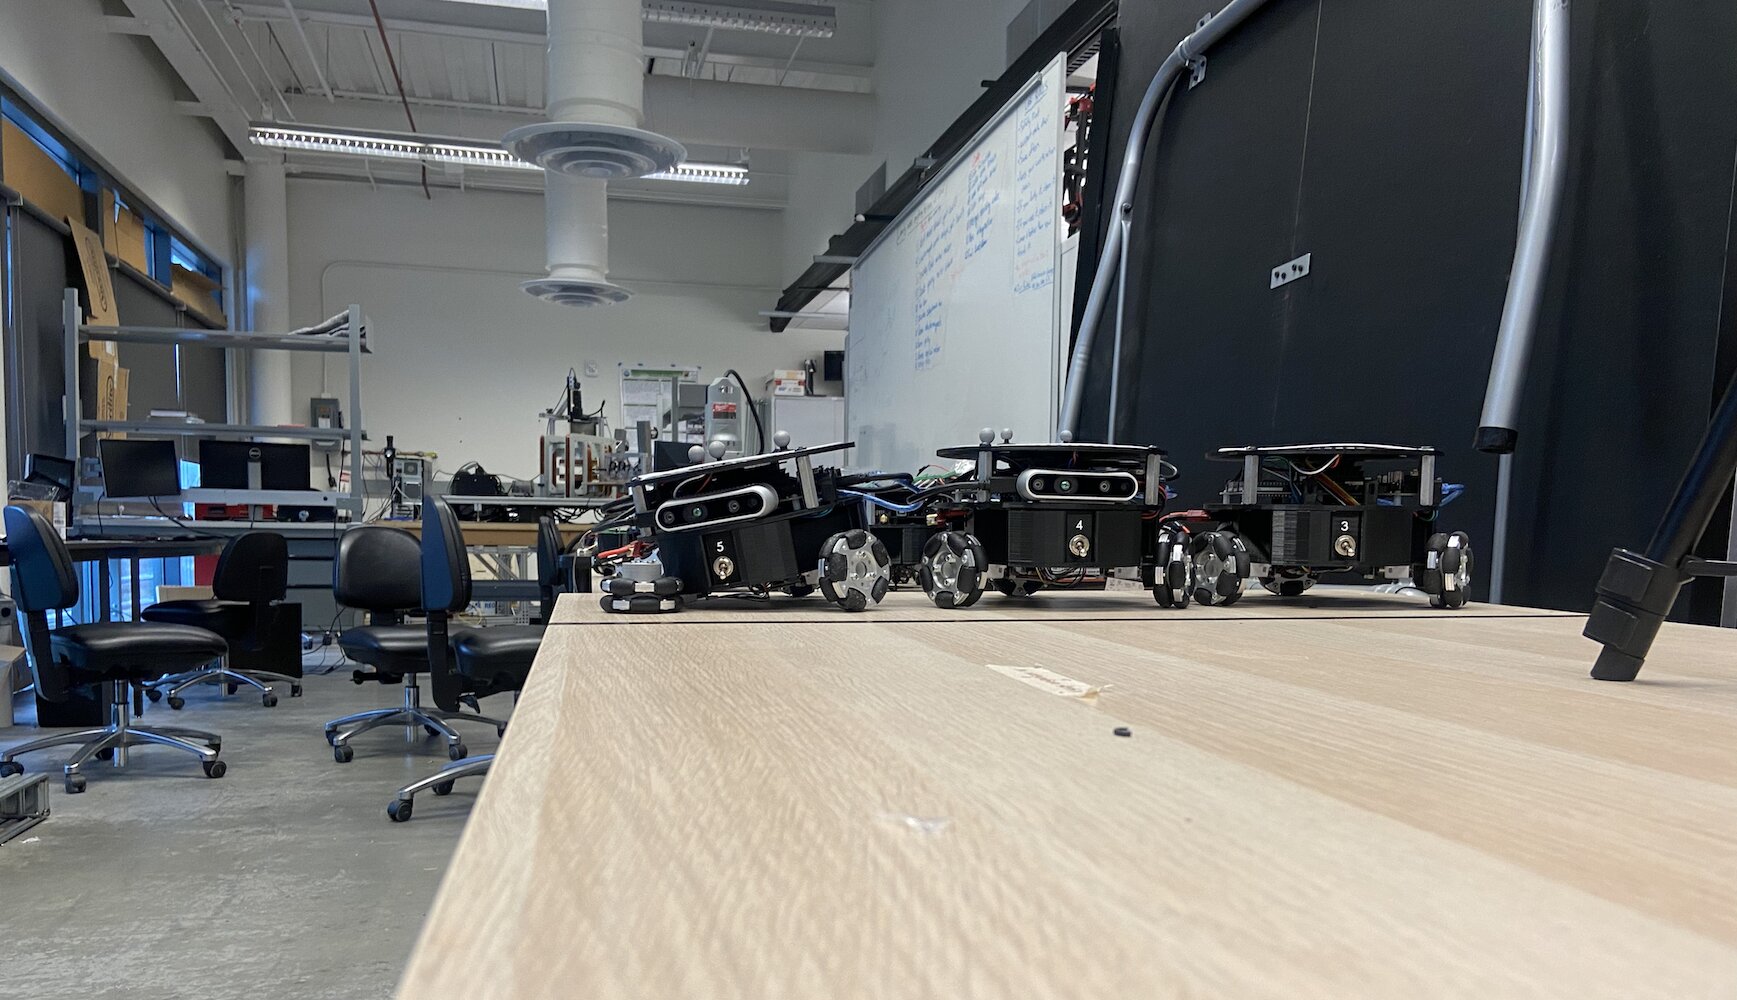
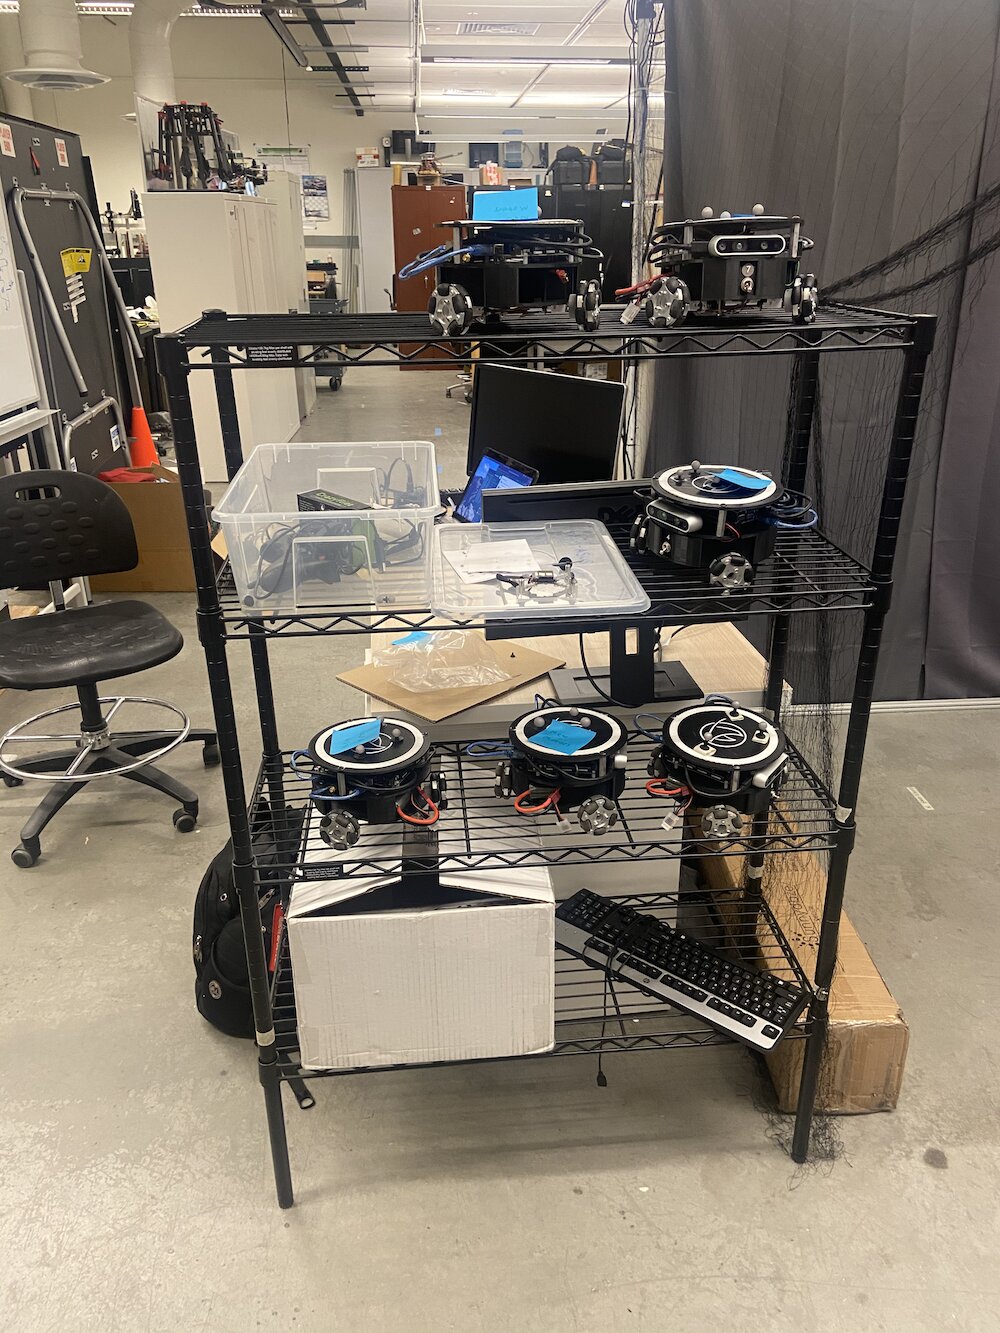
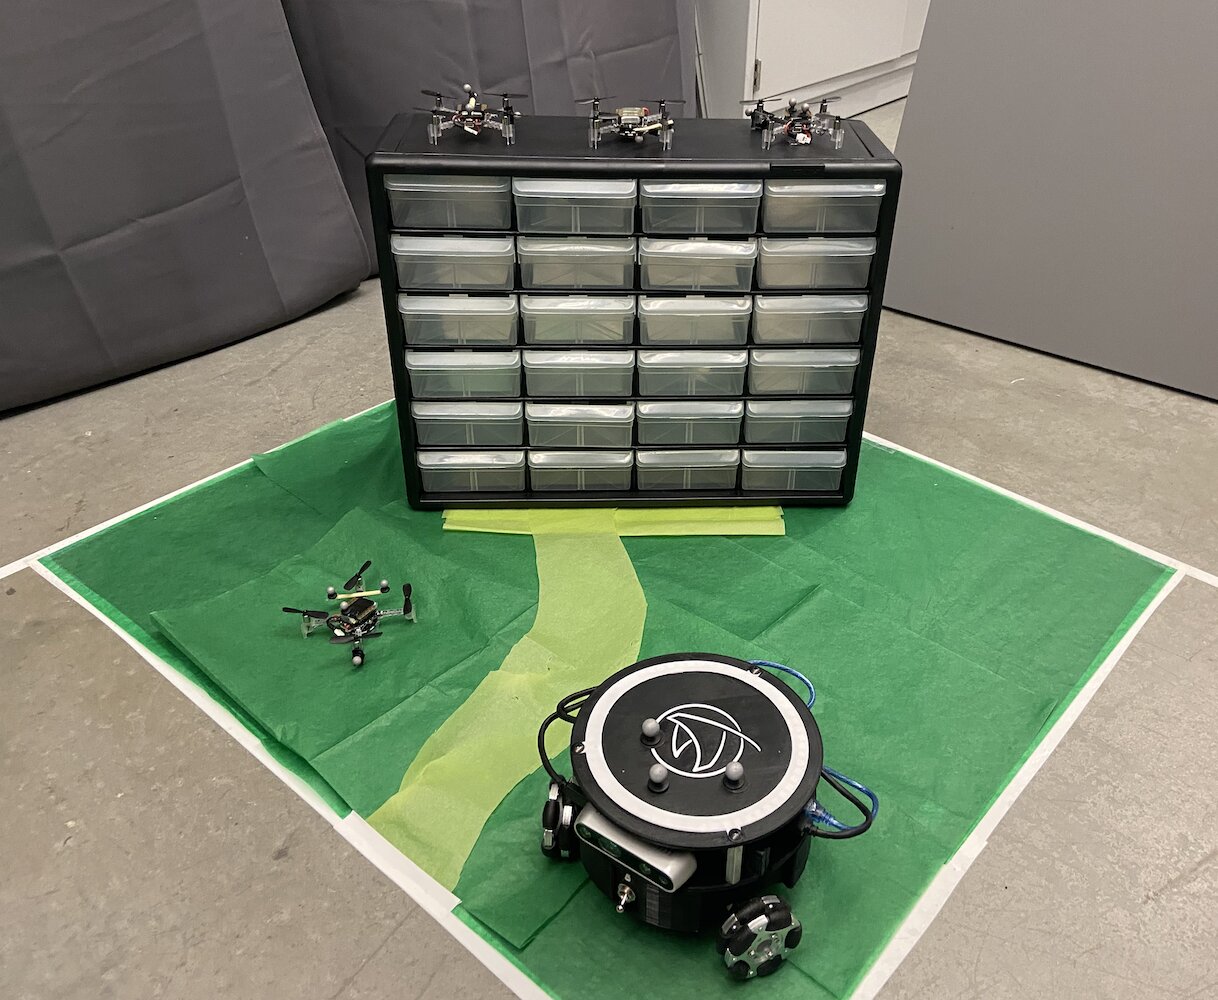
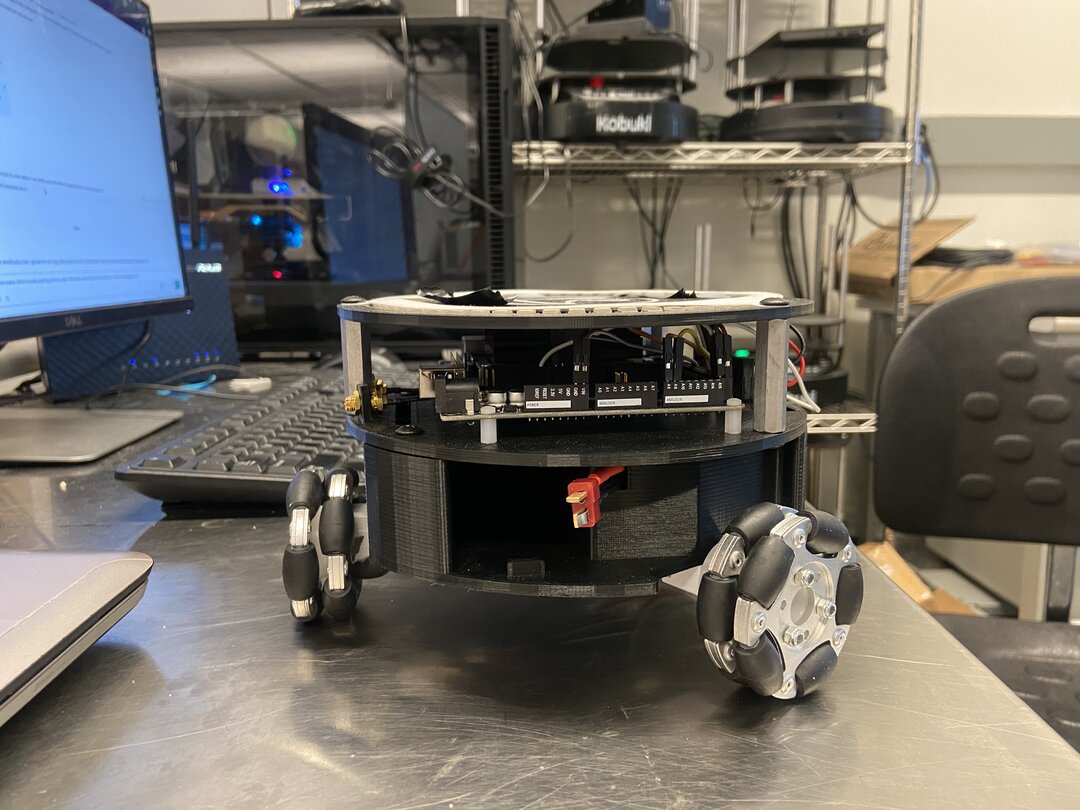
HCR ల్యాబ్లో గడిపిన కాలమంతా, నేను ప్రధానంగా Triton ప్రాజెక్ట్పై దృష్టి పెట్టాను. Triton ప్రాజెక్ట్ అనేది Colorado School of Minesలోని Human Centered Robotics Lab అభివృద్ధి చేసిన మొబైల్ రోబోట్. ఇది NVIDIA యొక్క Jetson Nano ద్వారా శక్తిని పొందే త్రిభుజాకార omni-wheel గ్రౌండ్ రోబోట్.
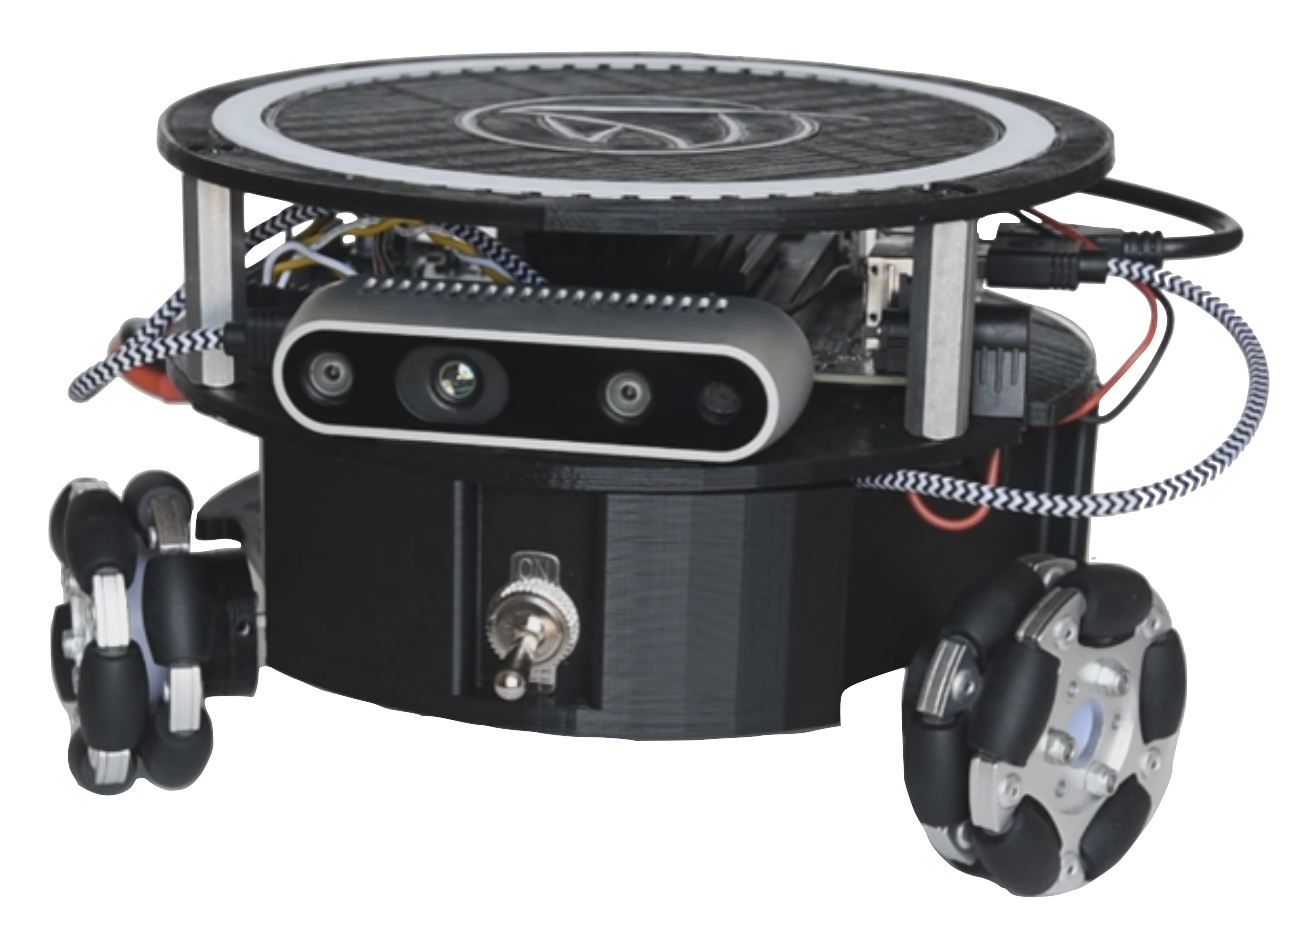
సరళమైన అవలోకనంగా చెప్పాలంటే, Tritonలో ఈ క్రింది భాగాలు ఉన్నాయి:
- NVIDIA Jetson Nano
- NVIDIA యొక్క Seed Studio A205 Carrier Board
- Arduino Mega
- 64 GB Micro SD Card
- ప్రత్యేకంగా 3D ప్రింట్ చేసిన బాడీ
- 3 mecanum wheels
- 1 AR Battery
- మెరుగైన విద్యుత్ పంపిణీ మరియు వైరింగ్ కోసం ప్రత్యేక సర్క్యూట్లు
- Intel యొక్క Realsense D435 Camera
- కొన్ని LEDలు
ఇది విద్యా ప్రయోజనాల కోసం 2018-2020 కాలంలో రూపొందించబడింది, నిర్మించబడింది మరియు తయారు చేయబడింది. నేను చేరే సమయానికి, Triton బాగా స్థిరపడింది, మరియు ల్యాబ్ దాని కొత్త సంస్కరణను తయారు చేయాలని పరిశీలిస్తోంది. అయితే, Tritonకు ప్రధాన సమస్య దాని సాఫ్ట్వేర్. Triton కదలగలదు, ఛార్జ్ అవగలదు, ప్రాథమిక స్థాయిలో పనిచేయగలదు, కానీ నిజంగా ఏ తెలివైన పనీ చేయదు. మరింత అభివృద్ధి చెందిన కదలికలను చేయగల సామర్థ్యం కూడా దానికి లేదు.
 |
 |
 |
 |
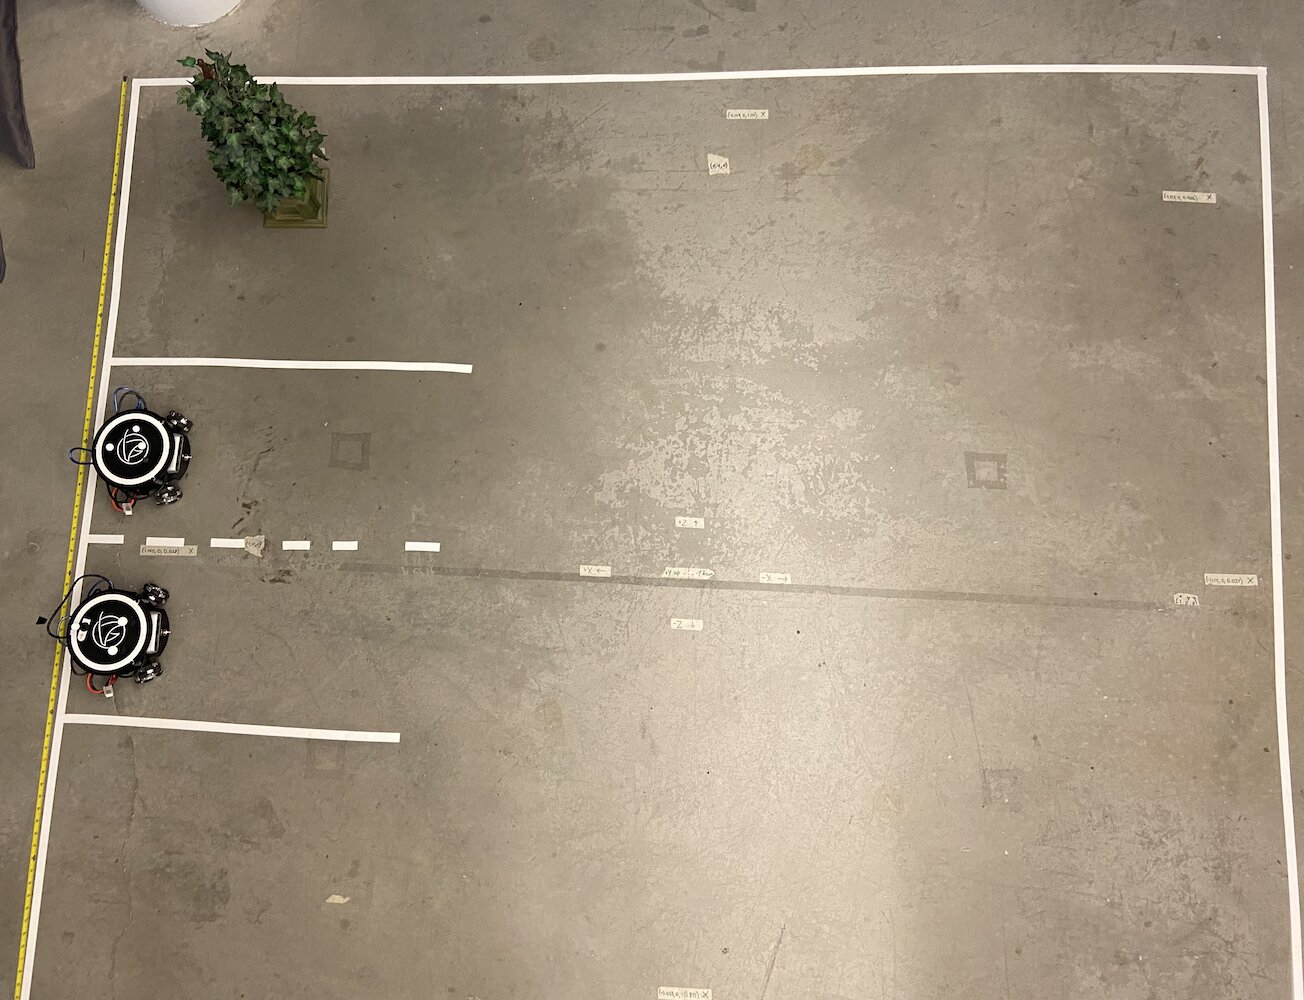
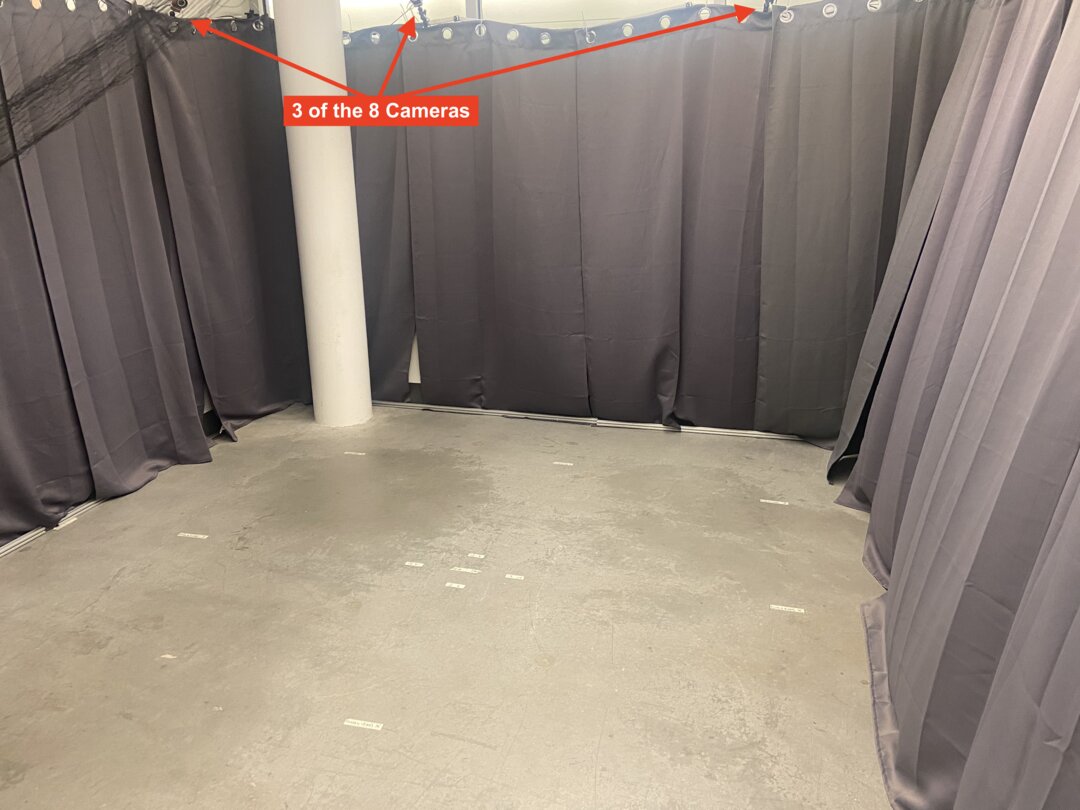
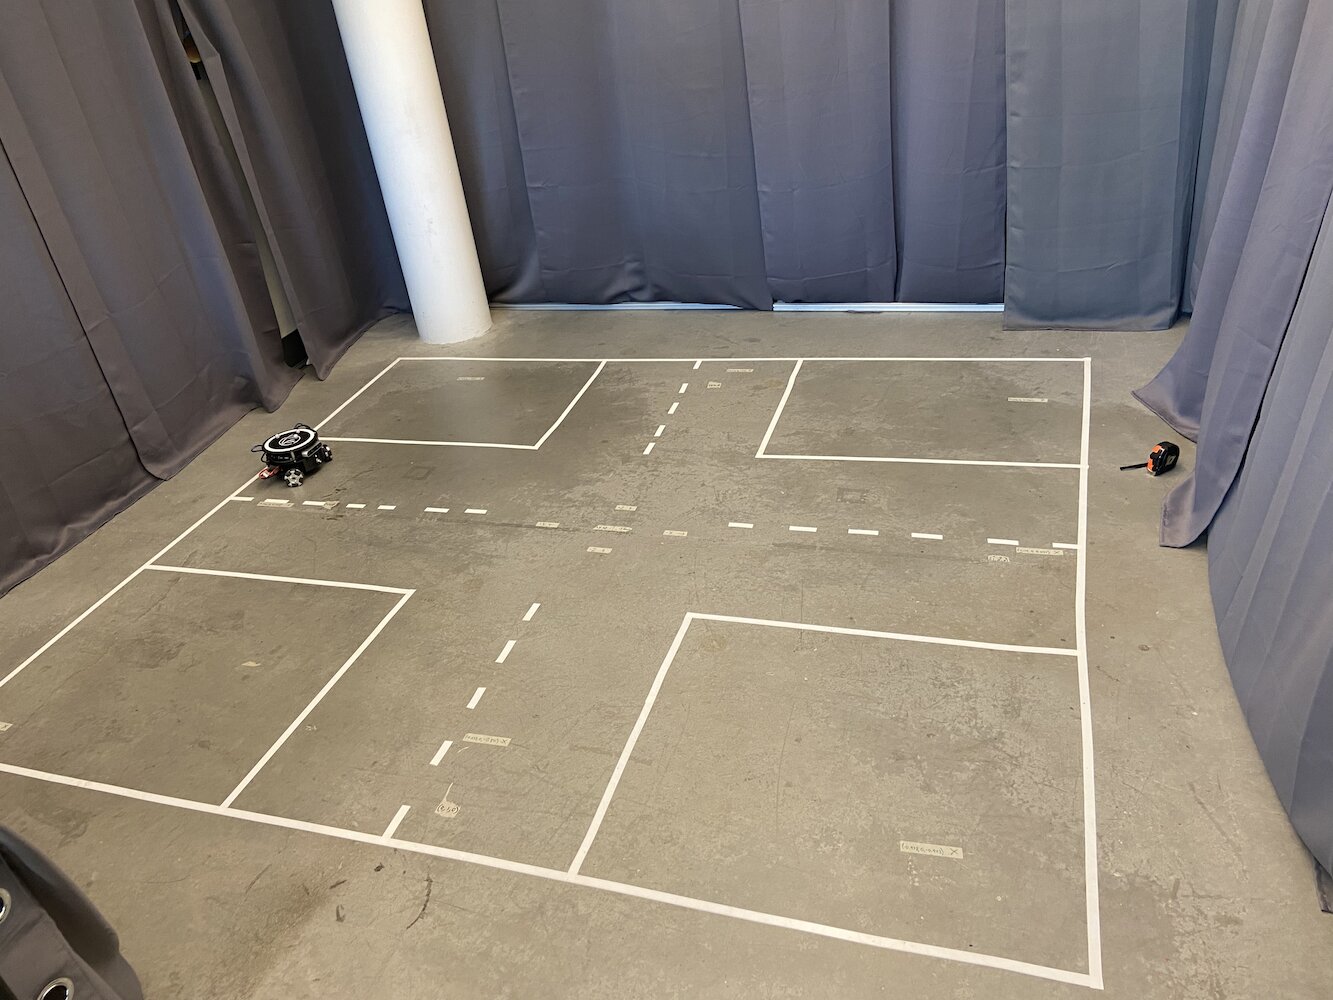
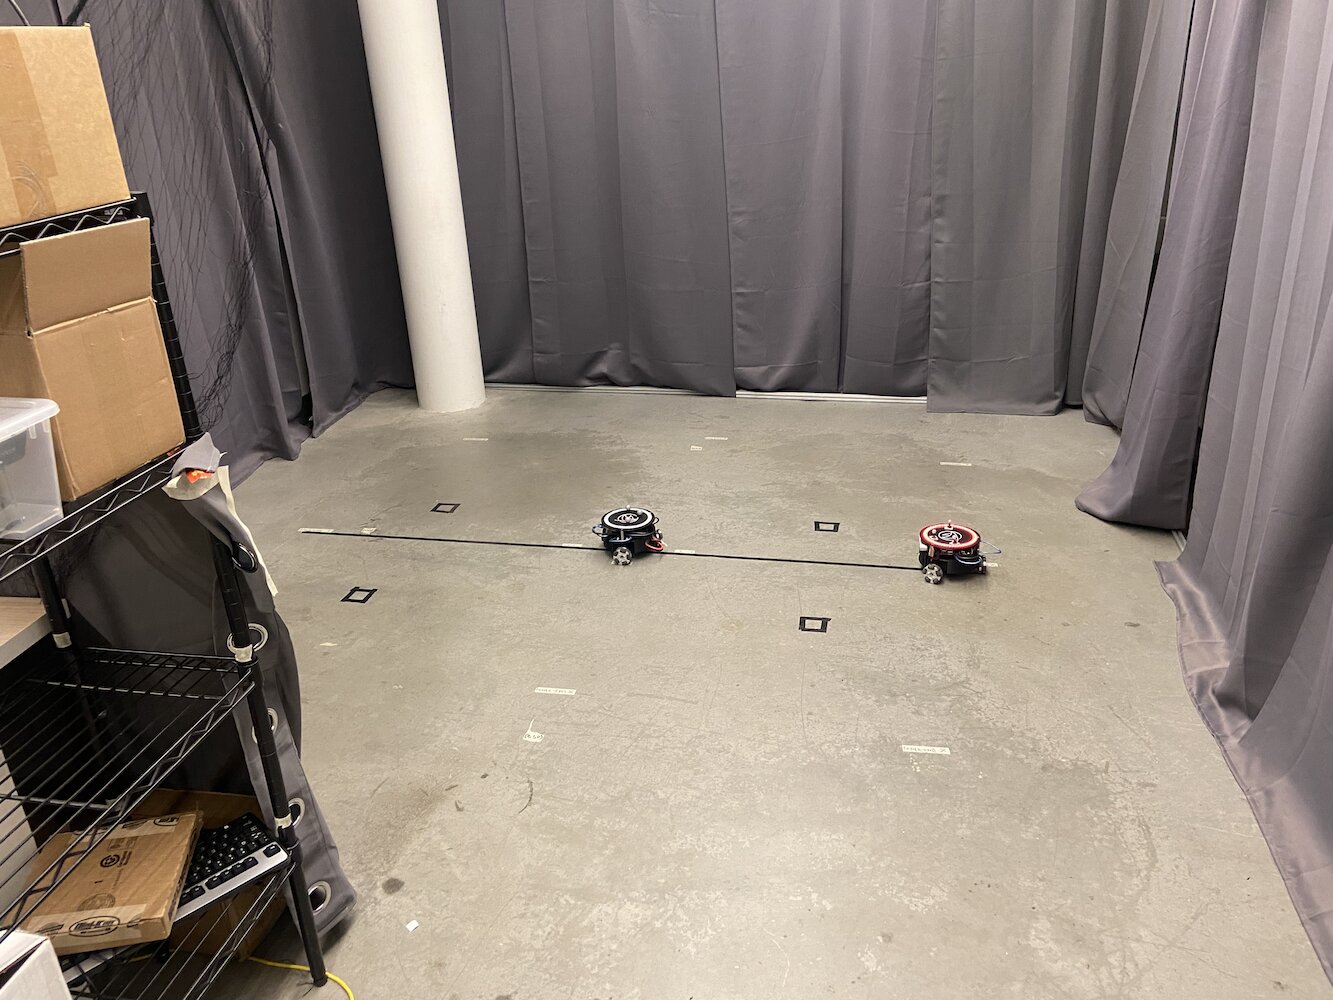
దీనిని పరిష్కరించడం ప్రారంభించడానికి, Tritonను పర్యవేక్షించగలిగే ఒక ప్రాంతాన్ని ల్యాబ్ ఏర్పాటు చేసింది. ఇందుకోసం, నేల నుండి సుమారు 6-7 అడుగుల ఎత్తులో, చతురస్రాకార ఆకృతిలో అమర్చిన 8 Optitrack Flex (ఇన్ఫ్రారెడ్ రెడ్) కెమెరాలతో 2-మీటర్ల × 2-మీటర్ల ప్రాంతాన్ని వారు ఏర్పాటు చేశారు.
 |
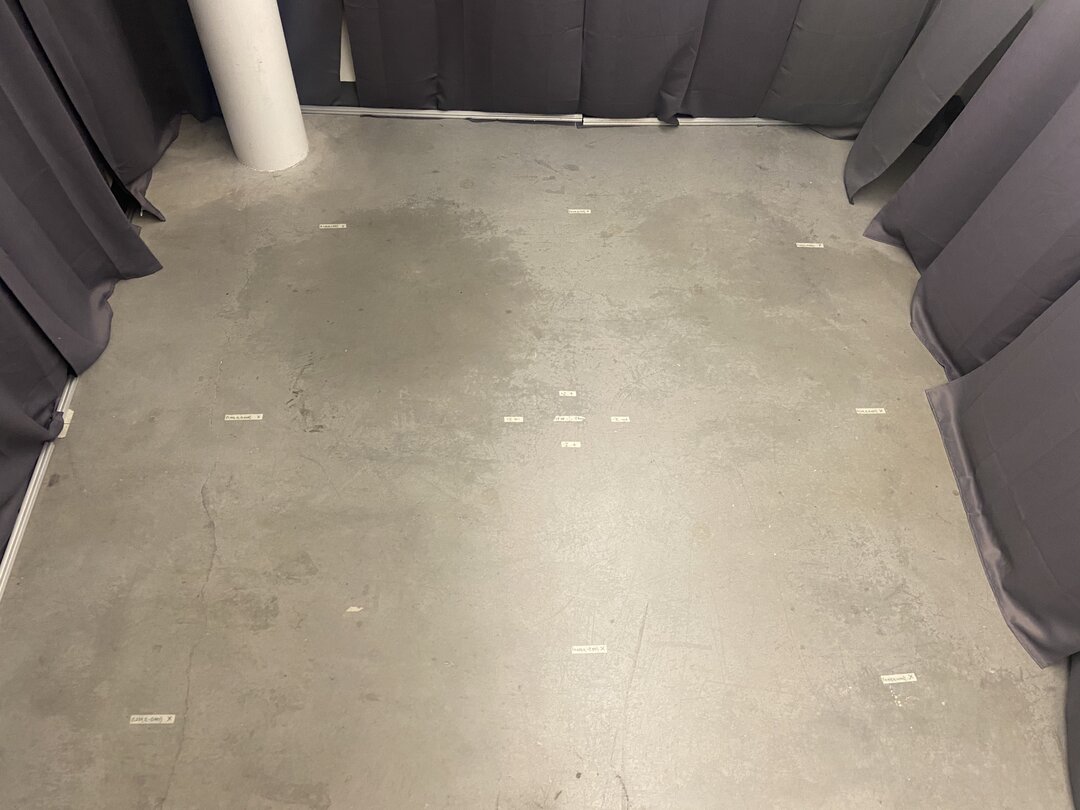 |
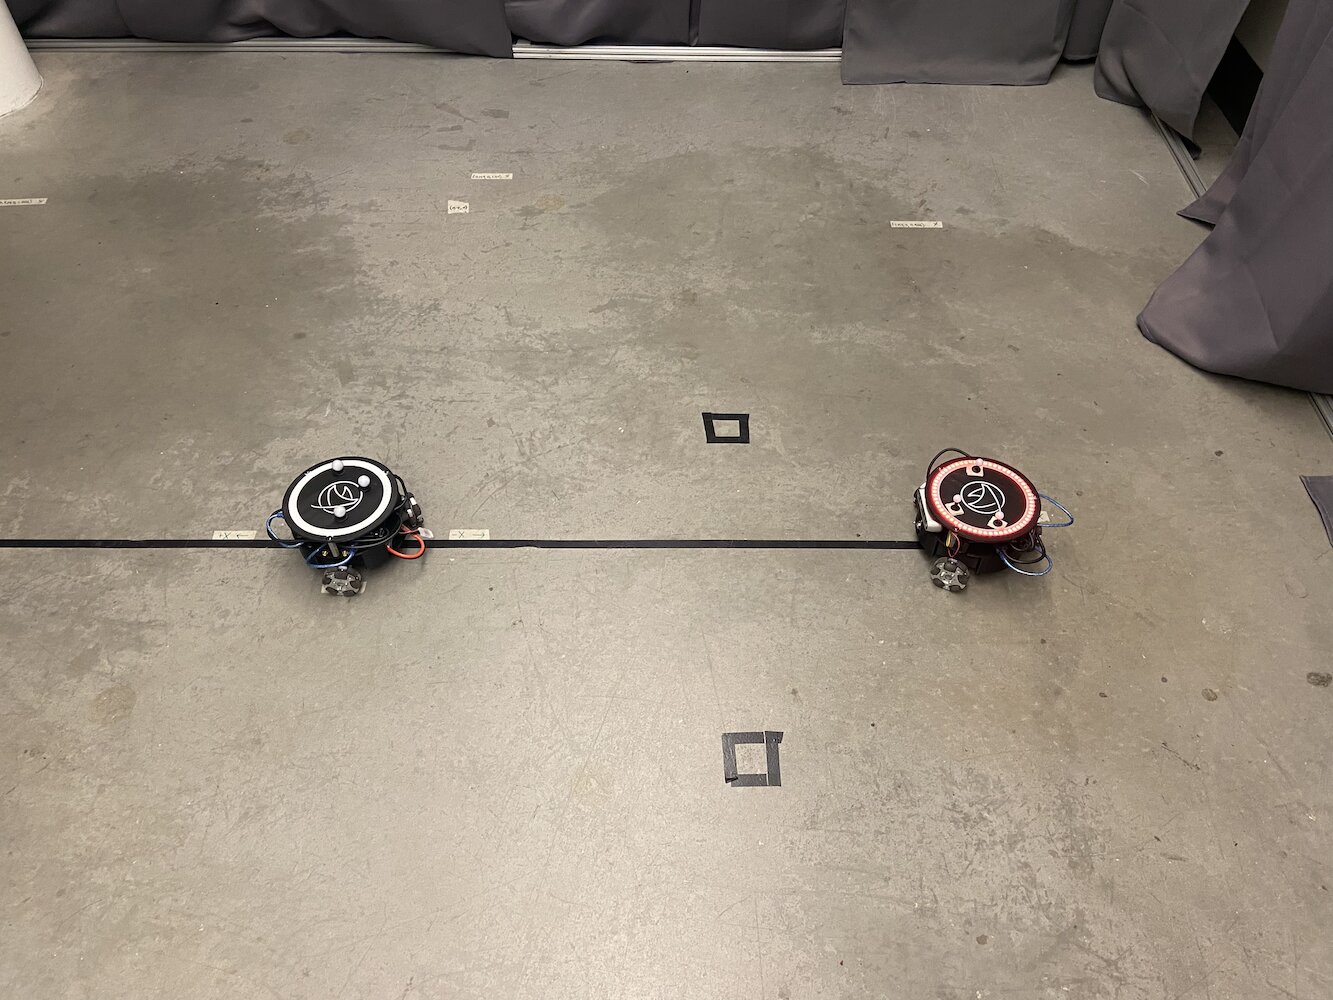
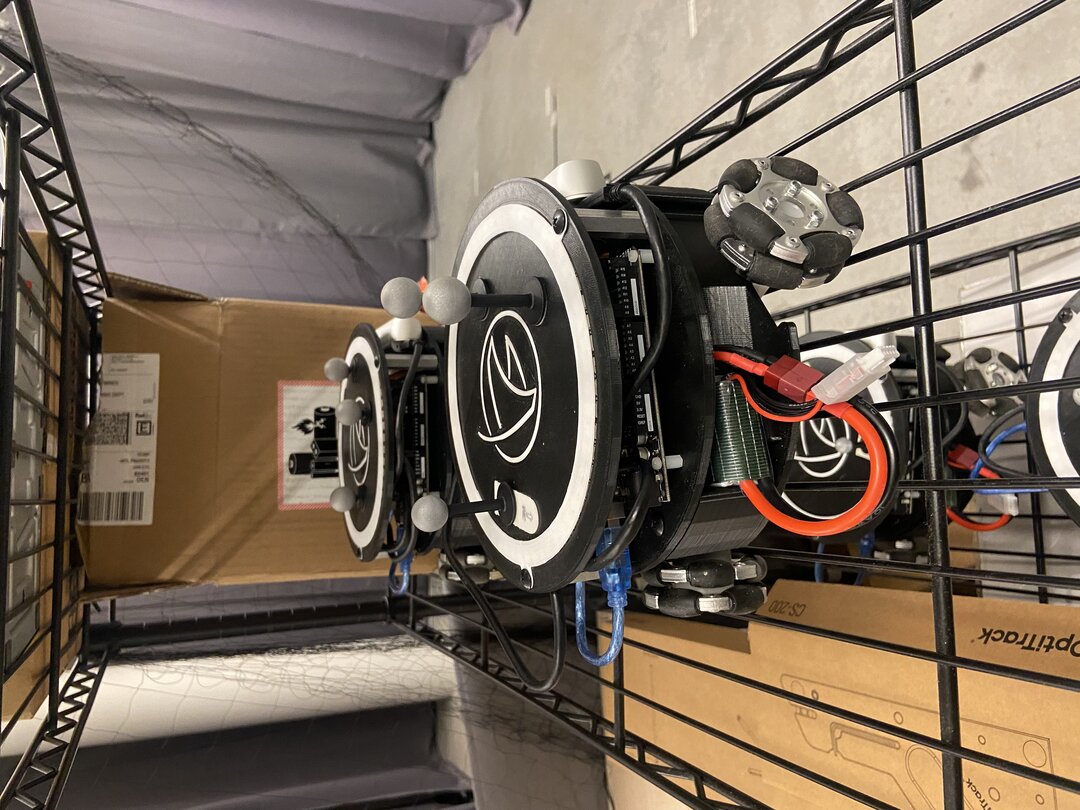
ఈ ప్రాంతాన్ని నిర్మించడంతో పాటు, ప్రతి Triton బాడీ పైభాగానికి మూడు బూడిదరంగు గోళాకార బంతులను అమర్చారు.
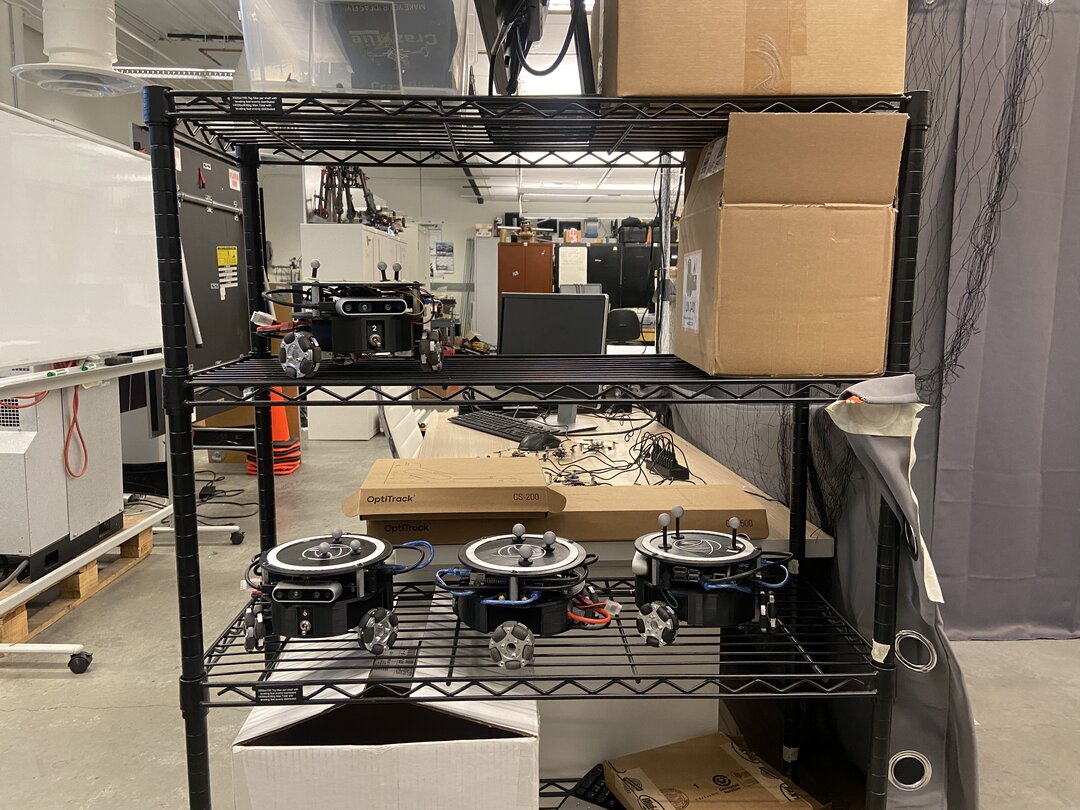
ఈ అమరికతో, మేము సమర్థవంతంగా మన స్వంత చిన్న-స్థాయి GPS వ్యవస్థను నిర్మించాము. ఇది మనకు ఆసక్తి ఉన్న ప్రాంతంలో Triton యొక్క మీటర్లలోని ఖచ్చితమైన కోఆర్డినేట్లను పొందడానికి వీలు కల్పించింది. Optitrack ఇన్ఫ్రారెడ్ కెమెరాలు మరియు త్రిభుజాకార ఆకృతిలో ఉన్న Optitrack బూడిదరంగు గోళాలను ఉపయోగించడం ద్వారా, మన ప్రాంతంలోని Triton యొక్క ఖచ్చితమైన కోఆర్డినేట్లను గుర్తించగలిగాము. దీనివల్ల కదలికలో మెరుగైన ఖచ్చితత్వం కోసం క్లోజ్డ్-లూప్ వ్యవస్థను వర్తింపజేయగలిగాము.
సరిగ్గా కాలిబ్రేట్ చేసినప్పుడు, Optitrack వ్యవస్థ సుమారు 120Hz వేగంతో, మిల్లీమీటర్లోని ఉప-స్థాయి ఖచ్చితత్వంతో స్థానం మరియు దిశ సమాచారాన్ని అందించింది. ప్రతి Tritonలోని మూడు ప్రతిబింబించే మార్కర్లు ఒక ప్రత్యేక త్రిభుజాకార నమూనాను ఏర్పరచాయి; ఆ నమూనాను వ్యవస్థ ఒక దృఢమైన బాడీగా ట్రాక్ చేయగలిగింది. కోఆర్డినేట్ వ్యవస్థను ఈ విధంగా కాలిబ్రేట్ చేశారు: (0,0) ట్రాకింగ్ ప్రాంతం మధ్యలో ఉండేలా, X మరియు Y అక్షాలు గది ఆకృతితో సమాంతరంగా ఉండేలా. అయితే ఈ ఖచ్చితమైన స్థాన సమాచారాన్ని కలిగి ఉన్నప్పటికీ, Triton కదలికలో ఇంకా ఇబ్బంది పడింది.
ఈ అమరికతో Tritonకు అందించాలని మేము కోరుకున్న ప్రధాన లక్షణాల్లో ఒకటి, నిర్దిష్ట కోఆర్డినేట్కు కదిలే సామర్థ్యం. వినియోగదారు లేదా వారి సాఫ్ట్వేర్, తమ ఆసక్తి ప్రాంతంలోని ఒక (x, y) కోఆర్డినేట్ను అందించగలరు. ఆ తర్వాత రోబోట్ ఆ కోఆర్డినేట్కు సాధ్యమైనంత వేగంగా, ఖచ్చితంగా మరియు సాఫీగా కదలాలి. నేను చేరే సమయానికి ఈ లక్షణం అందుబాటులో ఉన్నప్పటికీ, అది అంత బాగా పనిచేయలేదు. అసలు కదలిక తర్కం ఎలా పనిచేసేదో చూపించే ఒక సరళమైన యానిమేషన్ ఇక్కడ ఉంది:
నేను అసలు పరిష్కారాన్ని పనిచేస్తున్నప్పుడు రికార్డ్ చేయలేదు. అందుకే పాత కదలిక తర్కం పనిచేసే విధానాన్ని చూపించడానికి ఈ సరళమైన యానిమేషన్ను రూపొందించాను. ఇది తెలిసిన తర్వాత, ఈ పద్ధతిలో ఉన్న సమస్యలు ఏమిటి?
- ఇది చాలా నెమ్మదిగా ఉంటుంది
- నిర్దిష్ట బిందువుకు చేరుకోవడానికి రోబోట్ చాలా ఎక్కువ స్థలాన్ని ఆక్రమించేలా చేస్తుంది. అనేక Triton రోబోట్లు చుట్టూ కదులుతున్నప్పుడు ఈ పరిష్కారాన్ని ఉపయోగించడం మాకు కష్టంగా మారింది.
అయితే ఈ ప్రవర్తన ఎందుకు జరుగుతోంది? సమస్య ఏమిటంటే, Triton మొదట తిరుగుతూ, తన alphaను మార్చుకుంటూ, నిర్దిష్ట లోప పరిమితిలో లక్ష్య బిందువు వైపు చూపించే వరకు కొనసాగుతుంది. ఆ తర్వాత అది ముందుకు వేగంగా కదులుతుంది. దాని theta లక్ష్యంతో పోలిస్తే నిర్దిష్ట పరిమాణంలో తప్పినప్పుడు, అది ఆగి మళ్లీ తిరగడం ప్రారంభిస్తుంది; లక్ష్యానికి అనుమతించదగిన పరిధిలో alpha వచ్చే వరకు ఇలా కొనసాగుతుంది. తర్వాత అది మళ్లీ వేగంగా కదులుతుంది మరియు బిందువుకు చేరుకునే వరకు ఇదే ప్రక్రియను కొనసాగిస్తుంది. అలాగే, లక్ష్య బిందువుకు అది దగ్గరవుతున్న కొద్దీ, లక్ష్యాన్ని దాటి వెళ్లకుండా ఉండేందుకు తిరిగే మరియు వేగంగా కదిలే వేగం మరింత తగ్గుతుంది. దీని ఫలితంగా Triton సహజంగా అనిపించని కదలికను ప్రదర్శించింది, లక్ష్య బిందువుకు చేరుకోవడానికి చాలా సమయం పట్టింది, మరియు నిర్దిష్ట లక్ష్య బిందువుకు చేరుకోవడానికి చాలా ఎక్కువ స్థలం అవసరమైంది. కాబట్టి ఈ సమస్యలన్నింటినీ పరిగణనలోకి తీసుకుని, Triton ప్రాజెక్ట్ అభివృద్ధికి ఈ లక్షణం ఎంత ముఖ్యమో దృష్టిలో ఉంచుకుని, నేను HCR ల్యాబ్లో పనిచేయడం ప్రారంభించినప్పుడు, Triton ఒక లక్ష్య బిందువుకు మెరుగ్గా నావిగేట్ చేయగలిగేలా మరింత సమర్థవంతమైన పరిష్కారాలను అభివృద్ధి చేయడం నా మొదటి పని అయింది.
ఇది తెలిసిన తర్వాత, ఈ సమస్యను పరిష్కరించడానికి సాధ్యమైన ఉత్తమ మార్గంపై పరిశోధన చేయడానికి నేను చాలా సమయం కేటాయించాను. ఆసక్తికరంగా, నేను Minesలో Introduction to Feedback Control Systems (EENG307) అనే తరగతిని తీసుకుంటున్నాను. ఆ తరగతి ప్రారంభంలో, మేము Open-loop controllers మరియు Closed-loop controllers భావనలను నేర్చుకున్నాము. ఈ విషయం తెలిసిన తర్వాత, ఆ తరగతి ప్రొఫెసర్తో మరియు నా తెలివైన రూమ్మేట్తో జరిపిన కొంత చర్చ అనంతరం, Tritonను లక్ష్య బిందువుకు చేర్చే ఈ లక్ష్యం ఒక క్లోజ్డ్-లూప్ వ్యవస్థ సమస్య అని స్పష్టమైంది.
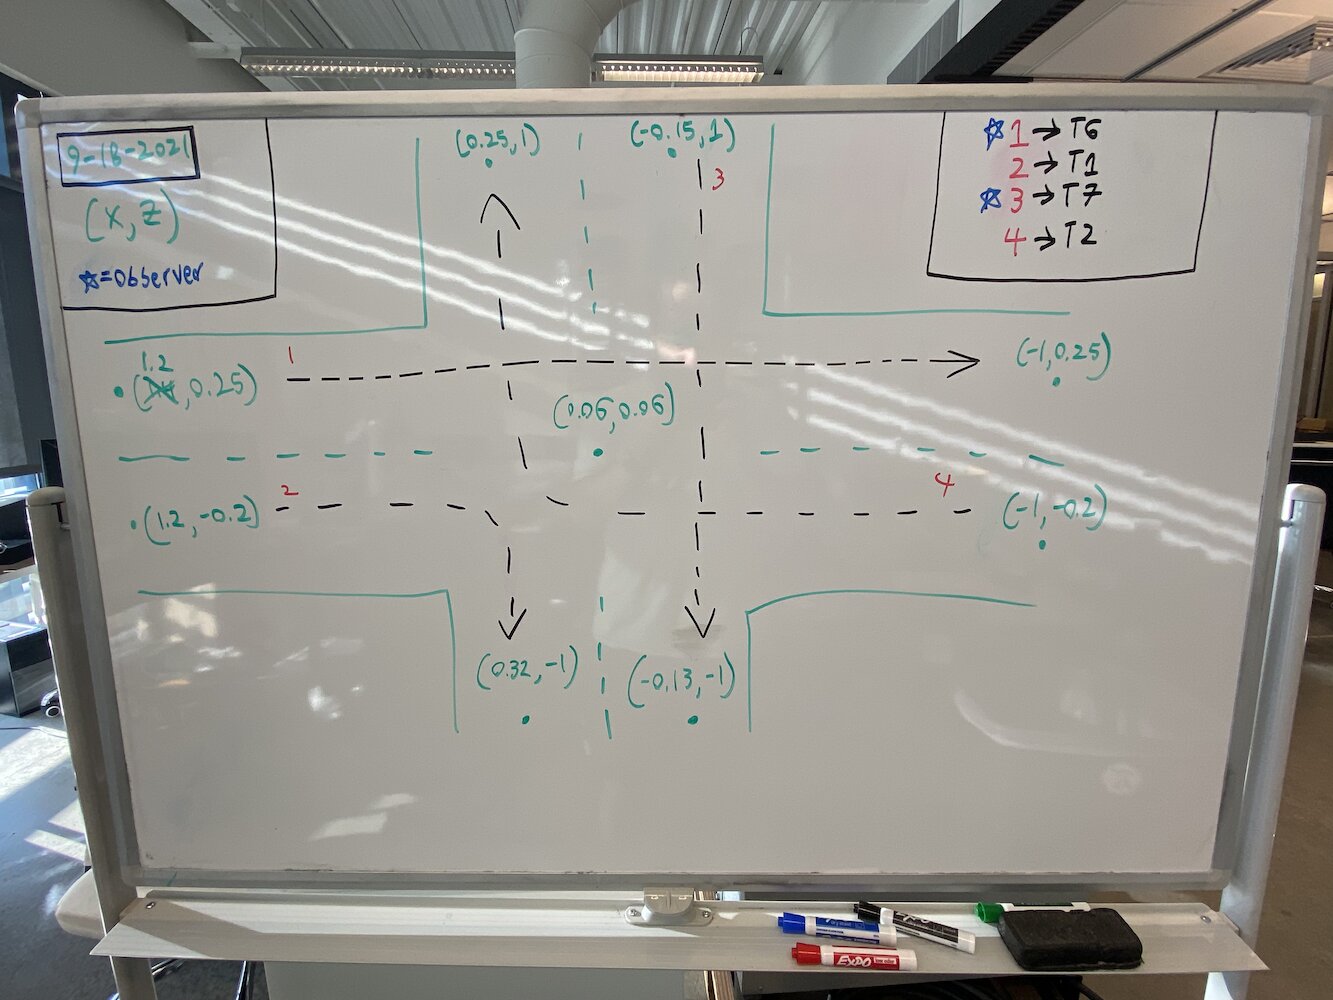
ఇప్పుడు, విస్తృతమైన పరీక్షలు మరియు పరిశోధన తర్వాత, Triton రోబోట్ల కోసం నేను రెండు ప్రత్యేక నియంత్రిక విధానాలను అభివృద్ధి చేశాను:
విధానం 1: Distance-Theta Controller
ఈ విధానం ఒకేసారి పనిచేసే రెండు వేర్వేరు proportional controllersను ఉపయోగించింది:
- Distance Controller: లక్ష్యానికి యూక్లిడియన్ దూరాన్ని లెక్కించి, ముందుకు/వెనుకకు వేగాన్ని నిర్ణయించడానికి proportional gainను వర్తింపజేసింది
- Theta Controller: రోబోట్ ప్రస్తుత దిశ మరియు లక్ష్యానికి కావలసిన దిశ మధ్య కోణ లోపాన్ని లెక్కించి, భ్రమణ వేగం కోసం ప్రత్యేక proportional gainను వర్తింపజేసింది
అల్గారిథమ్ నిరంతరం లక్ష్యానికి యూక్లిడియన్ దూరాన్ని మరియు రోబోట్ ప్రస్తుత దిశకు, కావలసిన దిశకు మధ్య కోణ లోపాన్ని లెక్కించింది. వరుసగా రేఖీయ మరియు కోణీయ వేగాలను ఉత్పత్తి చేయడానికి రెండు వేర్వేరు proportional gains వర్తింపజేయబడ్డాయి.
దీని ఫలితంగా ట్రిటాన్ సహజంగా లక్ష్యం వైపు తిరుగుతూ, అదే సమయంలో ముందుకు కదిలింది, దాంతో మృదువైన వక్ర మార్గాలు ఏర్పడ్డాయి. రోబోట్ తన ముందుభాగాన్ని ఎల్లప్పుడూ గమ్యస్థానం వైపు ఉంచుకోవడం ప్రధాన ప్రయోజనం, ఇది కెమెరా-ఆధారిత అనువర్తనాలకు అత్యంత కీలకమైనది.
పద్ధతి 2: X-Y కోఆర్డినేట్ కంట్రోలర్
ఈ విధానం రోబోట్ను 2D ప్లాటర్లా పరిగణించింది; X మరియు Y కదలికలను స్వతంత్రంగా నియంత్రించింది:
- X కంట్రోలర్: X-కోఆర్డినేట్ లోపం ఆధారంగా తూర్పు-పడమర కదలికను నేరుగా నియంత్రించింది
- Y కంట్రోలర్: Y-కోఆర్డినేట్ లోపం ఆధారంగా ఉత్తర-దక్షిణ కదలికను నేరుగా నియంత్రించింది
ఈ అమలు X మరియు Y కోఆర్డినేట్ లోపాలను స్వతంత్రంగా లెక్కించి, వేర్వేరు అనుపాత లాభాలను వర్తింపజేసి, ఆపై భ్రమణ మ్యాట్రిక్స్లను ఉపయోగించి ఈ గ్లోబల్ వేగ భాగాలను రోబోట్ స్థానిక కోఆర్డినేట్ ఫ్రేమ్గా మార్చింది. ఈ మార్పిడి అవసరమైంది, ఎందుకంటే రోబోట్ యొక్క ఓమ్ని-వీల్ డ్రైవ్ట్రెయిన్కు గ్లోబల్ కోఆర్డినేట్లలో కాకుండా, దాని స్వంత సూచనా ఫ్రేమ్లోని వేగాలు అవసరమయ్యాయి. ఈ పద్ధతి లక్ష్యాలకు అత్యంత నేరుగా ఉండే మార్గాలను సృష్టించింది మరియు గణనీయంగా వేగంగా ఉండేది, అయితే స్పష్టమైన దిశ నియంత్రణ లేకపోవడంతో రోబోట్ యొక్క ముఖదిశ మారుతూ ఉండేది.
పద్ధతి #1 కోసం, నా మూవ్ టర్టిల్ (టర్టిల్సిమ్) బ్లాగ్లో ఈ పద్ధతి గురించి పూర్తి వివరాలను అందించాను. సాధారణంగా PID కంట్రోలర్లు ఎలా పనిచేస్తాయో, అలాగే పద్ధతి #1 ఎలా పనిచేస్తుందో తెలుసుకోవడానికి ఈ బ్లాగ్ను చదవాలని నేను బలంగా సిఫారసు చేస్తున్నాను. నేను ROS యొక్క టర్టిల్సిమ్ ఉపయోగించి పద్ధతి #1ను అభివృద్ధి చేశాను, ఆపై ఆ కోడ్ను ట్రిటాన్కు మార్చి, మరింత వాస్తవ ప్రపంచ వాతావరణాన్ని పరిగణనలోకి తీసుకునేలా నవీకరించాను.
పద్ధతి #2 మాత్రం భిన్నమైనదైనా సమానంగా ప్రభావవంతమైన విధానాన్ని ఉపయోగించింది. రోబోట్ దిశ మరియు లక్ష్యానికి దూరం గురించి ఆలోచించడానికి బదులుగా, ఈ పద్ధతి కదలికను ఒక కోఆర్డినేట్ సమతల సమస్యగా పరిగణిస్తుంది. కంట్రోలర్ X మరియు Y రెండు దిశల్లోని లోపాలను నిరంతరం విడివిడిగా లెక్కిస్తుంది. ఉదాహరణకు, రోబోట్ (0,0) నుండి (2,3)కి కదలాల్సి ఉంటే, అది Xలో 2 మీటర్ల లోపాన్ని మరియు Yలో 3 మీటర్ల లోపాన్ని సరిచేయాల్సి ఉందని పరిగణిస్తుంది. రెండు అనుపాత కంట్రోలర్లు ఏకకాలంలో పనిచేశాయి: ఒకటి X-లోపం ఆధారంగా X దిశలో రోబోట్ వేగాన్ని సర్దుబాటు చేయగా, మరొకటి Y దిశలోని కదలికను నిర్వహించింది. ఇది 3D ప్రింటర్ హెడ్ కదిలే విధానాన్ని పోలిన, లక్ష్యానికి మరింత నేరుగా ఉండే మార్గాన్ని సృష్టించింది మరియు మృదువైన వికర్ణ కదలికలను అనుమతించింది. రోబోట్ తన లక్ష్యాన్ని ఎదుర్కొనేలా స్పష్టంగా తిరగాల్సిన అవసరం లేకపోవడంతో, ఇరుకైన ప్రదేశాల్లో లేదా ఖచ్చితమైన స్థాననిర్ణయం అవసరమైనప్పుడు ఈ పద్ధతి ప్రత్యేకంగా ప్రభావవంతంగా మారింది.
రెండు పద్ధతులూ అసలు విధానంతో పోలిస్తే గణనీయంగా వేగవంతమైనవిగా మరియు విశ్వసనీయమైనవిగా నిరూపించుకున్నాయి. ఈ కొత్త పద్ధతులు కార్యరూపంలో ఎలా ఉన్నాయో చూడటానికి, ట్రిటాన్ల కార్యాచరణ ప్లేలిస్ట్ను చూడండి; ఇందులో కొత్త పద్ధతులతో అన్ని ట్రిటాన్లు పనిచేస్తున్న దృశ్యాలు ఉన్నాయి.
ఒకప్పుడు సాధారణంగా ఒక బిందువు నుండి మరొక బిందువుకు కదలడానికి 30-45 సెకన్లు పట్టేది; ఇప్పుడు దానికి సుమారు 8-12 సెకన్లు మాత్రమే పట్టేది. అంతకన్నా ముఖ్యంగా, ట్రిటాన్ ఇప్పుడు ఇరుకైన ప్రదేశాల్లో మరింత సమర్థవంతంగా నావిగేట్ చేయగలిగింది, ఇది మా బహు-రోబోట్ పరిస్థితుల్లో ఉపయోగకరంగా మారింది.
అభివృద్ధి సవాళ్లు మరియు డీబగ్గింగ్
ఈ కంట్రోలర్లను అమలు చేయడం సులభంగా జరగలేదు; ఇందులో అనేక ముఖ్యమైన డీబగ్గింగ్ సవాళ్లు ఉన్నాయి:
కోఆర్డినేట్ సిస్టమ్ మార్పిడులు: కోఆర్డినేట్ మార్పిడులను సరిగ్గా నిర్వహించడం అత్యంత క్లిష్టమైన అంశాల్లో ఒకటి. ఆప్టిట్రాక్ వ్యవస్థ తన స్వంత కోఆర్డినేట్ ఫ్రేమ్లో డేటాను అందించింది, రోబోట్కు తన స్థానిక కోఆర్డినేట్ ఫ్రేమ్ ఉంది, వీటి మధ్య నేను ఖచ్చితంగా మార్పిడి చేయాల్సి వచ్చింది. ప్రారంభ అమలుల్లో రోబోట్లు తప్పు దిశల్లో కదిలేవి, ఎందుకంటే నేను భ్రమణ మ్యాట్రిక్స్ లెక్కింపులను గందరగోళపరిచాను.
వాస్తవ ప్రపంచం వర్సెస్ ఆదర్శ ప్రవర్తన: పాఠ్యపుస్తక నియంత్రణ సిద్ధాంతంలో కనిపించని వాస్తవ ప్రపంచ అంశాలను పరిగణనలోకి తీసుకోవడం అతిపెద్ద సవాలుగా నిలిచింది. రోబోట్ చక్రాలకు వేర్వేరు ఘర్షణ లక్షణాలు ఉన్నాయి, మోటార్లు ఒకే విధంగా స్పందించలేదు, అలాగే ఆప్టిట్రాక్ నుండి నియంత్రణ సాఫ్ట్వేర్కు, అక్కడి నుండి రోబోట్ యొక్క ఆర్డునోకు జరిగే కమ్యూనికేషన్ గొలుసులో ఎల్లప్పుడూ కొంత ఆలస్యం ఉండేది. ఈ భౌతిక వాస్తవాలను పరిగణనలోకి తీసుకోవడానికి నేను అనుపాత లాభాలను సర్దుబాటు చేయడంలో మరియు డెడ్బ్యాండ్ ఫిల్టర్లను జోడించడంలో వారాలు గడిపాను.
దోలిక మరియు స్థిరత్వ సమస్యలు: నా మొదటి అమలుల్లో రోబోట్లు తమ లక్ష్యాలను దాటి వెళ్లి, ముందుకు వెనుకకు ఊగిసలాడే దోలిక సమస్యలు ఎదురయ్యాయి. ఇది PID కంట్రోలర్లలో డెరివేటివ్ పదాల ప్రాముఖ్యతను మరియు సరైన లాభ సర్దుబాటు అవసరాన్ని నాకు నేర్పింది. చివరికి, పూర్తి PIDకు బదులుగా జాగ్రత్తగా సర్దుబాటు చేసిన లాభాలతో ప్రధానంగా అనుపాత నియంత్రణను ఎంచుకున్నాను, ఎందుకంటే వ్యవస్థలో సహజంగా ఉన్న డ్యాంపింగ్ చాలా అనువర్తనాలకు సరిపడేది.
బహు-రోబోట్ జోక్యం: అనేక రోబోట్లు ఏకకాలంలో పనిచేసినప్పుడు, ఊహించని జోక్య నమూనాలను నేను గమనించాను. రోబోట్లు కొన్నిసార్లు ఒకే స్థలం కోసం “పోటీపడేవి” లేదా ఒకదానికొకటి నిరవధికంగా అడ్డుపడే డెడ్లాక్ పరిస్థితులను సృష్టించేవి. దీని కారణంగా నేను సమన్వయ విధానాలు మరియు ఢీకొనడం నివారించే అల్గారిథమ్లను అమలు చేశాను.
బహు-ట్రిటాన్ నియంత్రణ వ్యవస్థ
ఒకే ట్రిటాన్ కదలిక సమస్యను పరిష్కరించిన తర్వాత, ప్రయోగశాల ఎదుర్కొన్న తదుపరి సవాలు అనేక ట్రిటాన్లను ఏకకాలంలో కలిసి పనిచేయించేలా చేయడం. ఇది నా ప్రధాన దృష్టి ప్రాంతాల్లో ఒకటిగా మారి, చివరికి ప్రాజెక్టుకు నా ముఖ్యమైన సహకారాల్లో ఒకటిగా నిలిచింది.
అసలు వ్యవస్థ ఒకేసారి ఒక ట్రిటాన్ను మాత్రమే నియంత్రించగలిగేది, ఇది పరిశోధనా అవకాశాలను తీవ్రంగా పరిమితం చేసింది. అనేక స్వయంప్రతిపత్త వాహనాలు తమ కదలికలను సమన్వయం చేసుకోవాల్సిన పరిస్థితులను ప్రయోగశాల అనుకరించాలనుకుంది; ఉదాహరణకు, ట్రాఫిక్ ప్రవాహాన్ని మెరుగుపరచడానికి మరియు మెరుగైన SLAM (ఏకకాల స్థాననిర్ణయం మరియు మ్యాపింగ్) మ్యాప్లను రూపొందించడానికి స్వయంచాలక కార్లు ఒకదానితో మరొకటి కమ్యూనికేట్ చేసుకోవడం వంటివి.
దీనిని పరిష్కరించడానికి, నేను పైథాన్ యొక్క మల్టీప్రాసెసింగ్ లైబ్రరీని ఉపయోగించి బహు-ప్రాసెసింగ్ విధానాన్ని అమలు చేశాను. ప్రతి ట్రిటాన్కు స్వంత ప్రత్యేక ప్రాసెస్ లభించింది; ఇది స్వతంత్రంగా నడుస్తూనే కేంద్ర నియంత్రణ వ్యవస్థ ద్వారా సమన్వయం చేయబడగలిగింది. దీనివల్ల అనేక ట్రిటాన్లు ఒకదానికొకటి చెందిన నియంత్రణ లూప్లలో జోక్యం చేసుకోకుండా ఏకకాలంలో కదలగలిగాయి.
బహు-రోబోట్ నిర్మాణ రూపకల్పన
నేను అభివృద్ధి చేసిన వ్యవస్థ నిర్మాణంలో అనేక ముఖ్యమైన భాగాలు ఉన్నాయి:
ప్రధాన కంట్రోలర్ ప్రాసెస్: ఇది కేంద్ర సమన్వయకర్తగా పనిచేసి, వినియోగదారు ఇంటర్ఫేస్ పరస్పర చర్యలు, మార్గ ప్రణాళిక మరియు రోబోట్ల మధ్య ఉన్నత-స్థాయి సమన్వయాన్ని నిర్వహించింది. ఇది గ్లోబల్ స్థితిని నిర్వహించి, వ్యక్తిగత రోబోట్ ప్రాసెస్లకు ఆదేశాలను పంపిణీ చేసింది.
వ్యక్తిగత రోబోట్ ప్రాసెస్లు: ప్రతి ట్రిటాన్కు స్వంత ప్రత్యేక పైథాన్ ప్రాసెస్ ఉండేది; అది ఈ పనులను నిర్వహించేది:
- సుమారు 50Hz వద్ద రియల్-టైమ్ PID నియంత్రణ లెక్కింపులు
- రోబోట్ హార్డ్వేర్తో కమ్యూనికేషన్ (ఆర్డునో/జెట్సన్)
- స్థానిక మార్గ అమలు మరియు అడ్డంకుల నివారణ
- ప్రధాన కంట్రోలర్కు స్థితి నివేదికలు పంపడం
షేర్డ్ మెమరీ కమ్యూనికేషన్: ప్రాసెస్ల మధ్య సమర్థవంతమైన కమ్యూనికేషన్ కోసం నేను పైథాన్ యొక్క multiprocessing.shared_memory మరియు Queue ఆబ్జెక్ట్లను ఉపయోగించాను. నెట్వర్క్ కమ్యూనికేషన్ వల్ల కలిగే అదనపు భారంలేకుండా రియల్-టైమ్ సమన్వయాన్ని ఇది సాధ్యంచేసింది.
సమకాలీకరణ విధానాలు: అనేక రోబోట్లు సమన్వయం చేసుకోవాల్సినప్పుడు, ఉదాహరణకు ఢీకొనకుండా ఉండేటప్పుడు, ఏర్పడే ఘర్షణలను నివారించడానికి సెమాఫోర్లు మరియు లాక్లను అమలు చేశాను. ఇవి పని ప్రదేశంలోని నిర్దిష్ట ప్రాంతాలకు ప్రత్యేక ప్రాప్తిని కోరుకునే అవకాశాన్ని రోబోట్లకు ఇచ్చాయి.
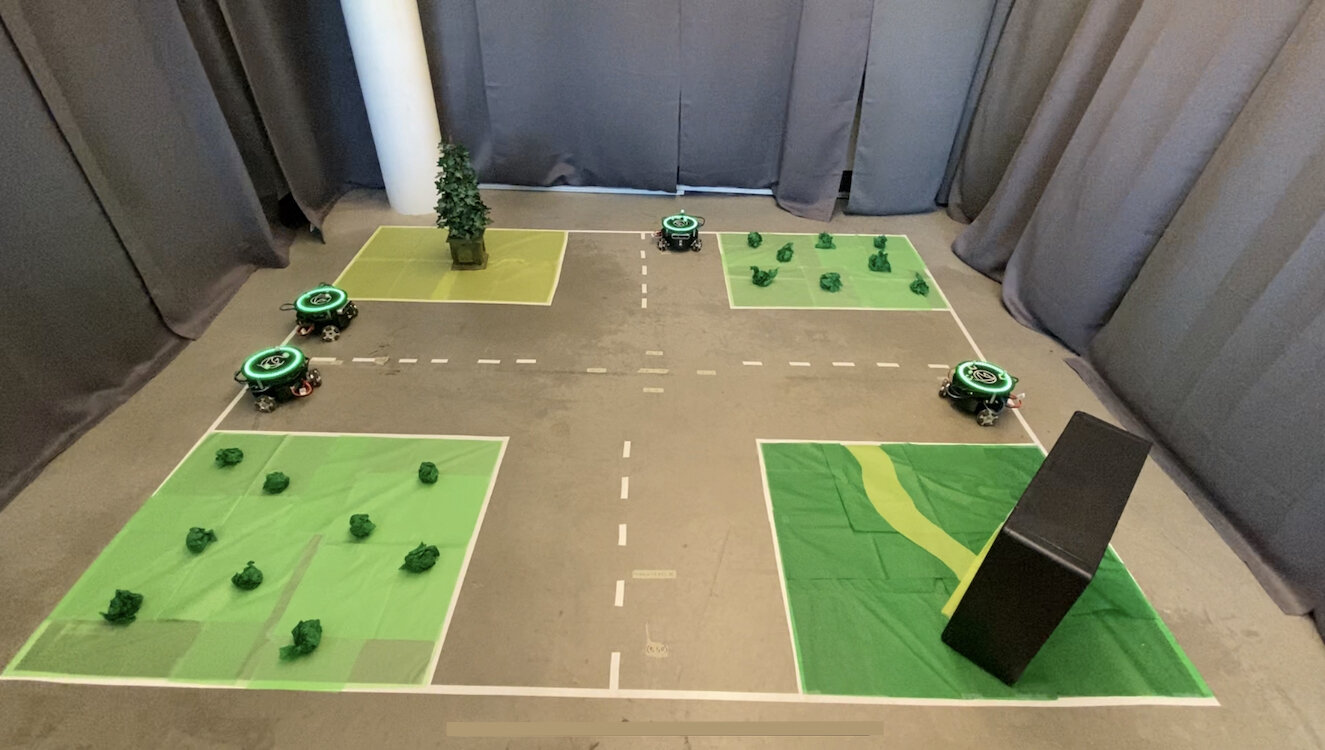
అన్ని రోబోట్లు తమ నియంత్రణ లూప్లను స్వతంత్రంగా నడుపుతూనే గ్లోబల్ సమన్వయాన్ని కొనసాగించేలా చేయడం సవాలుగా నిలిచింది. ప్రతి రోబోట్ ప్రాసెస్ తన స్వంత PID లెక్కింపులను నిర్వహించి, మోటార్ ఆదేశాలను నేరుగా హార్డ్వేర్కు పంపేది; అదే సమయంలో ప్రధాన ప్రాసెస్ ఢీకొనడం నివారణ మరియు మార్గ ప్రణాళిక వంటి ఉన్నత-స్థాయి సమన్వయాన్ని నిర్వహించేది.
 |
 |
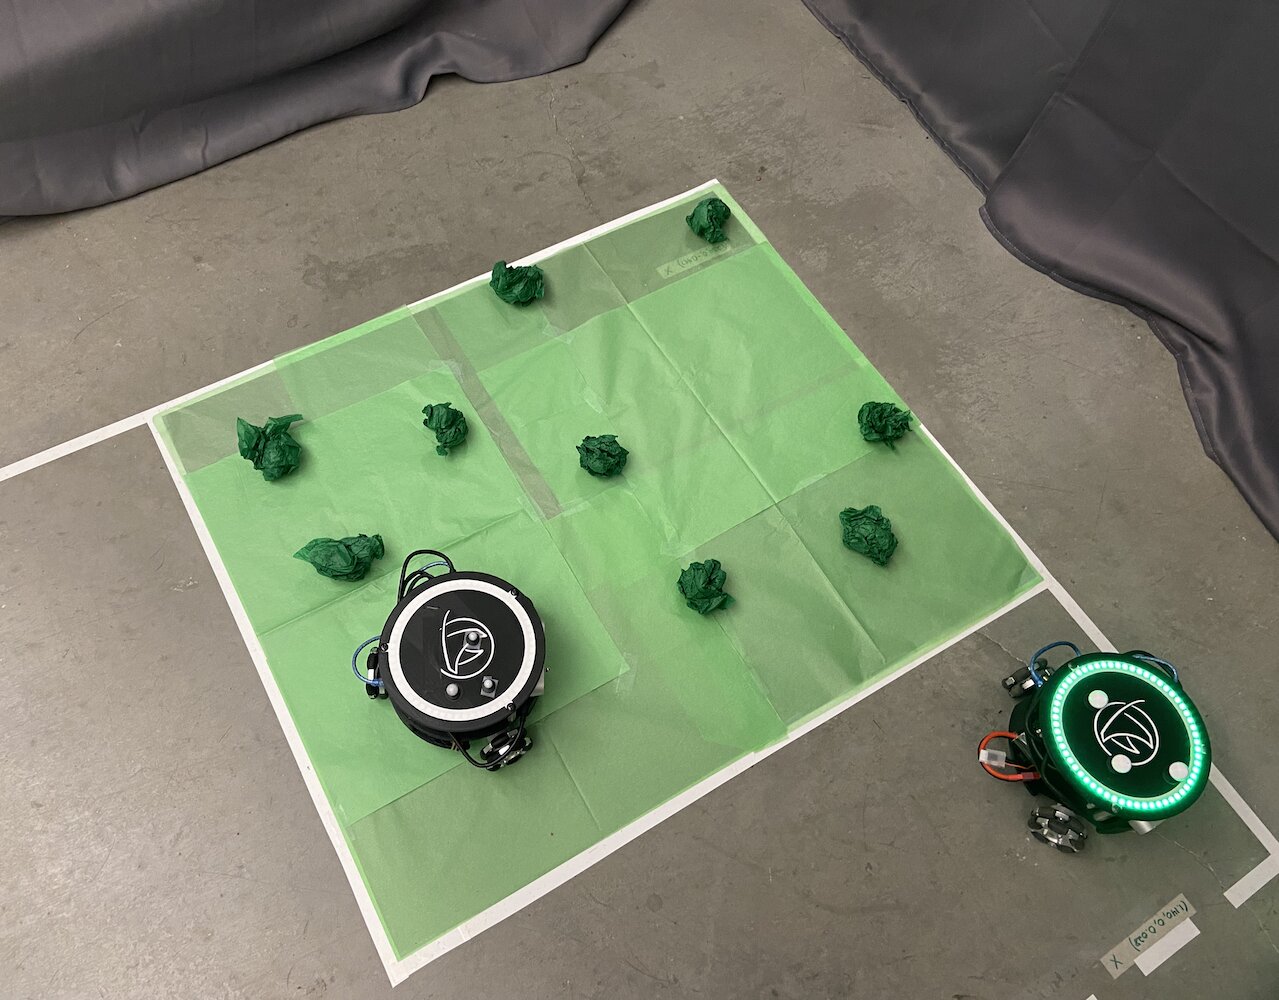
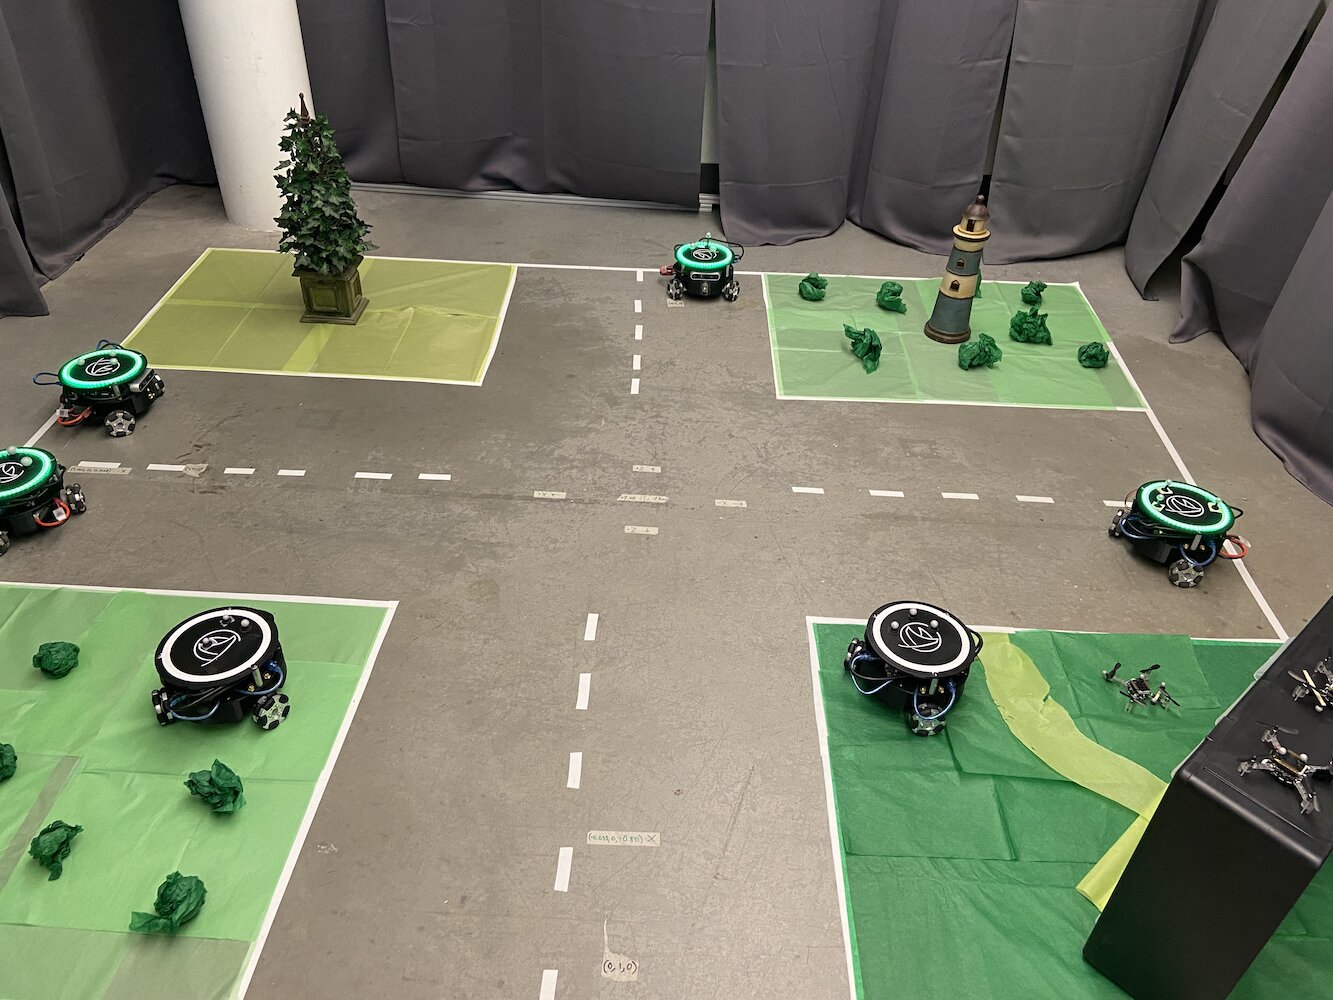
బహు-ట్రిటాన్ వ్యవస్థ పూర్తిగా కొత్త పరిశోధనా అవకాశాలను తెరిచింది. ఇప్పుడు మేము ఇవి అనుకరించగలిగాము:
- వాహనం-నుండి-వాహన కమ్యూనికేషన్ పరిస్థితులు
- అడ్డంకుల నివారణతో సమన్వయ మార్గ ప్రణాళిక
- సమూహ రోబోటిక్స్ ప్రవర్తనలు
- బహు-ఏజెంట్ SLAM మ్యాపింగ్
- నిర్మాణ నియంత్రణ మరియు అనుసరణ ప్రవర్తనలు
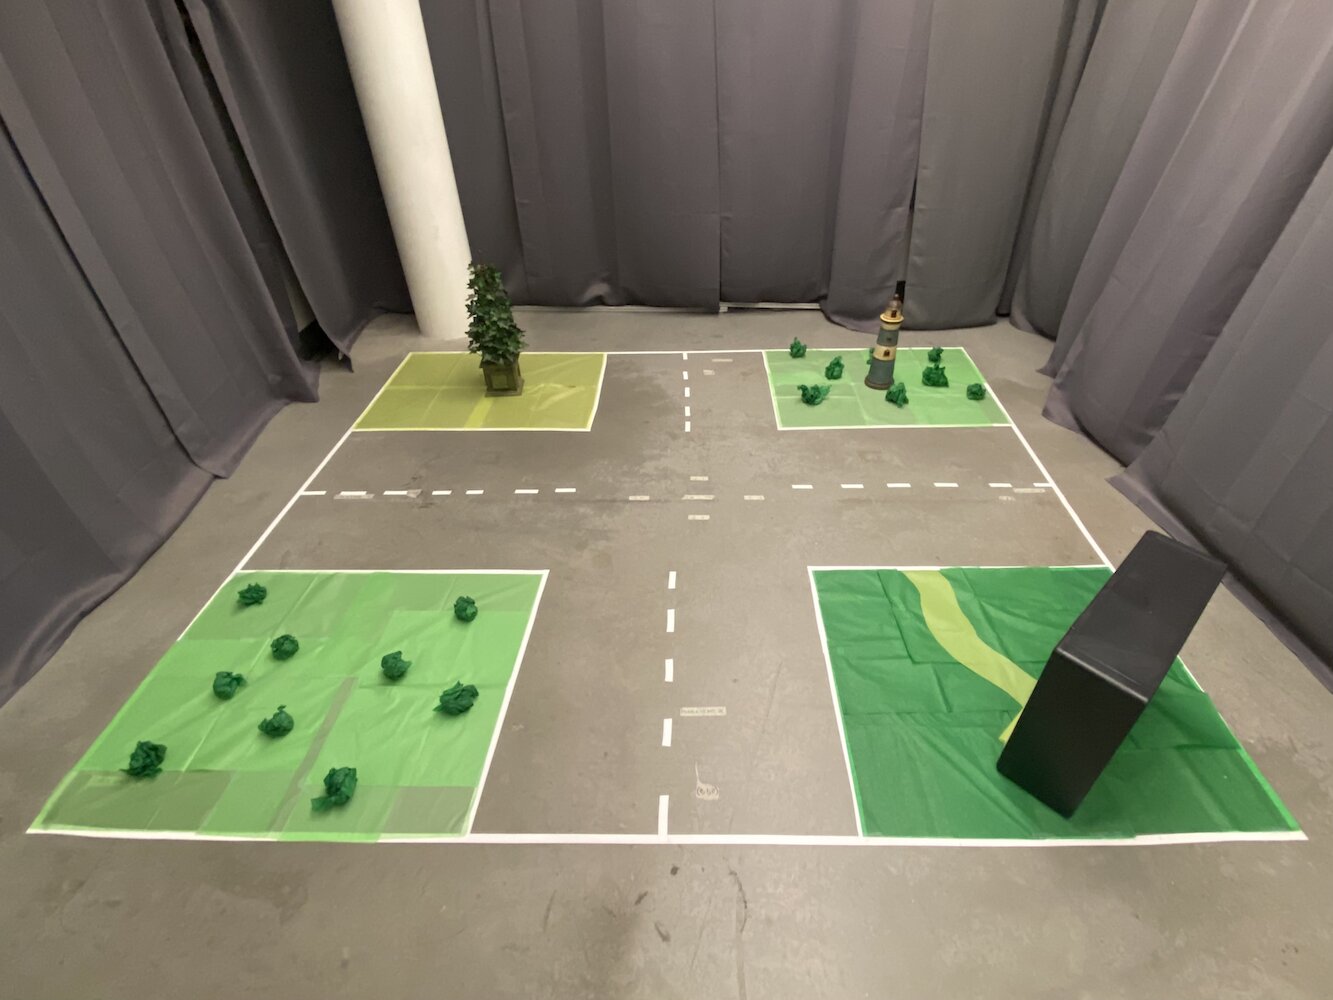
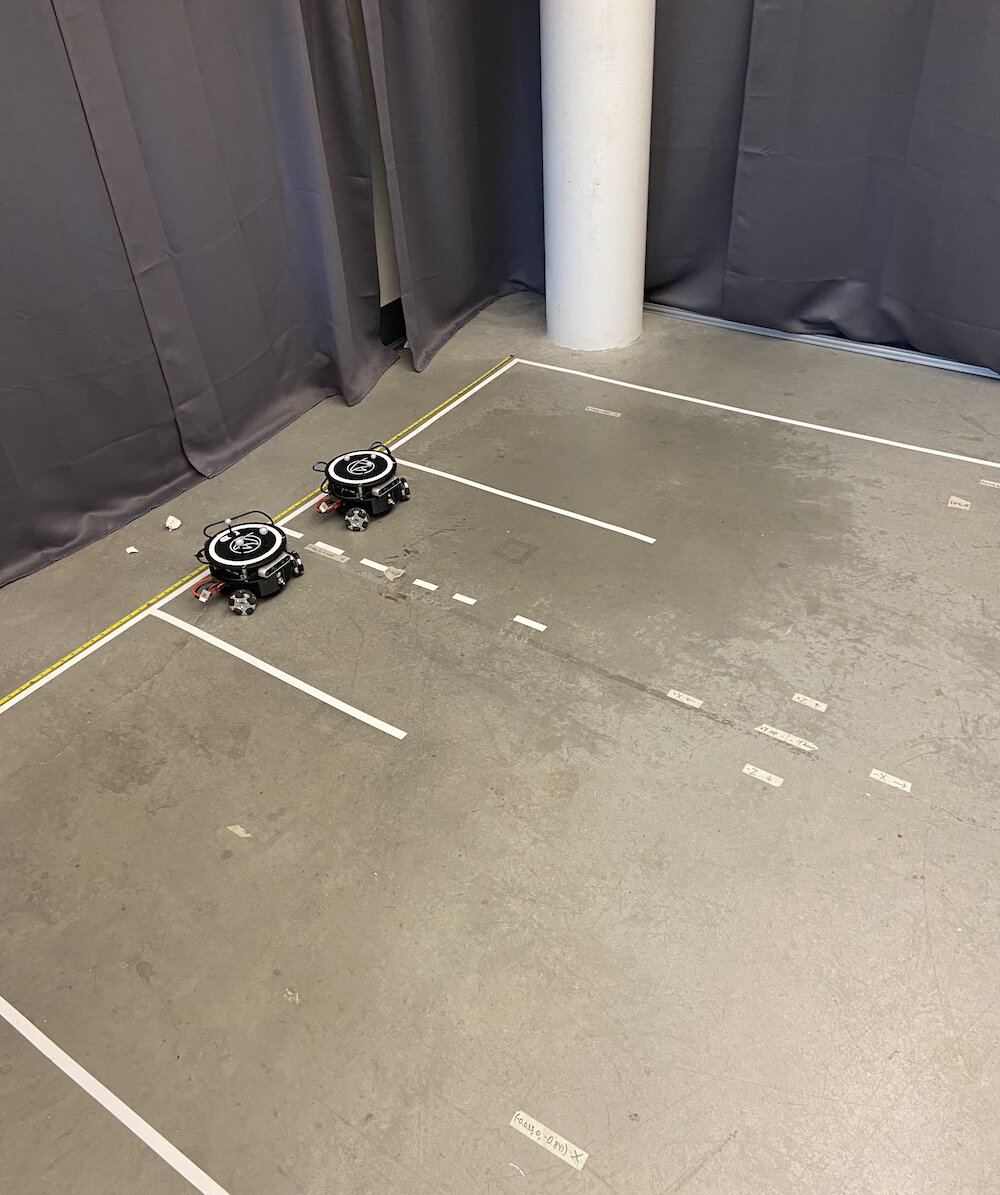
అనేక ట్రిటాన్లు ఏకకాలంలో నడుస్తున్నప్పుడు ప్రయోగశాల అమరిక ఇలా కనిపించింది:
 |
 |
ప్రతి ట్రిటాన్కు మార్గాలను దృశ్యపరంగా నిర్వచించేందుకు పరిశోధకులను అనుమతించే వినియోగదారుకు అనుకూలమైన ఇంటర్ఫేస్ను కూడా నేను అభివృద్ధి చేశాను. ప్రతి రోబోట్ అనుసరించాల్సిన మార్గాన్ని మీరు అక్షరాలా గీయగలిగారు, అవి ఆ మార్గాలను సంపూర్ణ సమన్వయంతో అమలు చేసేవి. ప్రతి కదలికను చేతితో కోడ్ చేయాల్సిన అవసరం లేకుండా సంక్లిష్ట ప్రయోగాలను ఏర్పాటు చేయడానికి ఇది ఎంతో ఉపయోగకరంగా ఉండేది.
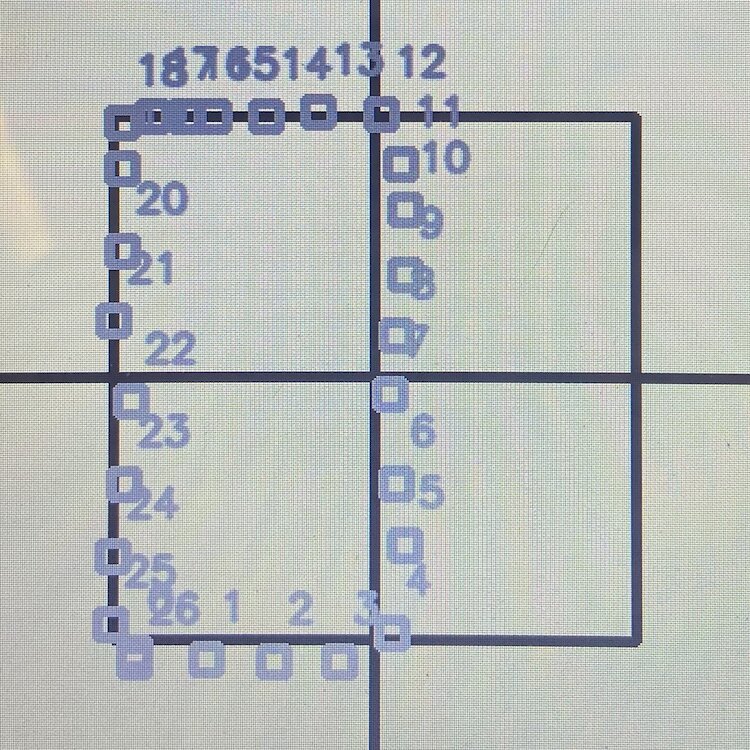
ఈ వ్యవస్థ ఒకేసారి గరిష్ఠంగా 5 ట్రిటాన్లను నిర్వహించగలిగింది; ప్రతి ట్రిటాన్ తన స్వంత PID కంట్రోలర్లను నడుపుతూనే కేంద్ర నియంత్రణ వ్యవస్థ ద్వారా సమన్వయం చేయబడింది. అన్ని రోబోట్లు ఒక బృందంగా పనిచేస్తూనే తమ వ్యక్తిగత ఖచ్చితత్వాన్ని కొనసాగించడంతో పనితీరు అద్భుతంగా ఉంది.
ఒకే రోబోట్ నియంత్రణ నుండి బహు-రోబోట్ సమన్వయం వరకు ట్రిటాన్లు కార్యరూపంలో ఉన్న దృశ్యాలను చూపించే ప్లేలిస్ట్ ఇక్కడ ఉంది: కార్యాచరణలో ఉన్న ట్రిటాన్ల ప్లేలిస్ట్
డెప్త్ సెన్సర్ సమీకరణ మరియు కోఆర్డినేట్ దిద్దుబాటు
ప్రతి ట్రిటాన్పై అమర్చిన ఇంటెల్ రియల్సెన్స్ D435 డెప్త్ కెమెరాలను ఉపయోగించడం నేను పనిచేసిన మరో ప్రధాన పురోగతి. ఆప్టిట్రాక్ వ్యవస్థ మాకు అత్యంత ఖచ్చితమైన స్థాననిర్ణయ డేటాను అందించినప్పటికీ, రోబోట్లు తమ స్థానిక సెన్సర్లను ఉపయోగించి స్థల అవగాహనను ఎలా మెరుగుపరుచుకోగలవో మరియు కోఆర్డినేట్ లోపాలను ఎలా సరిచేయగలవో అన్వేషించాలనుకున్నాను.
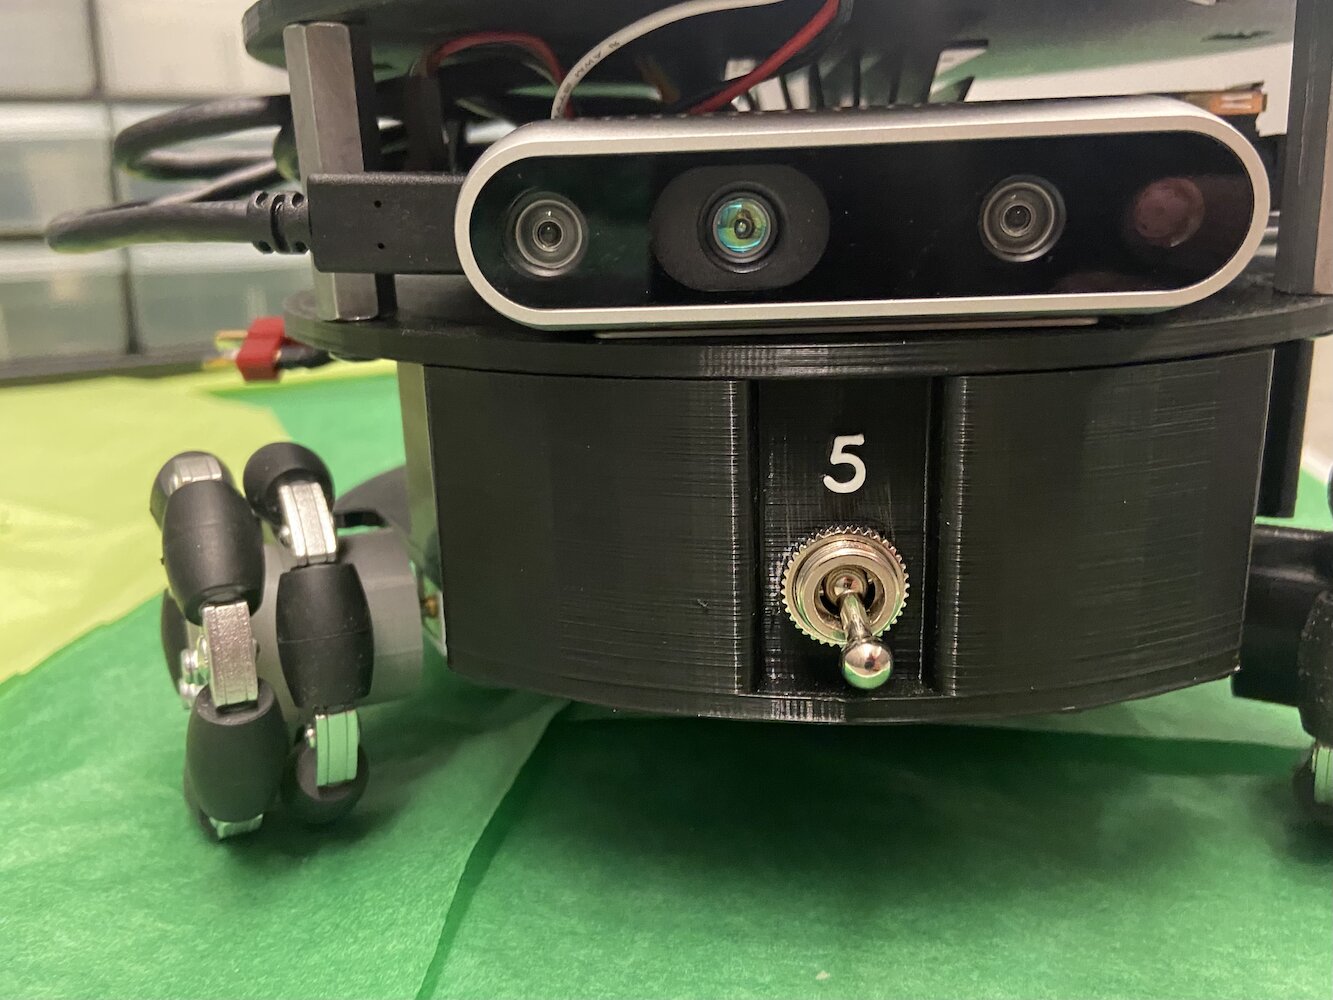
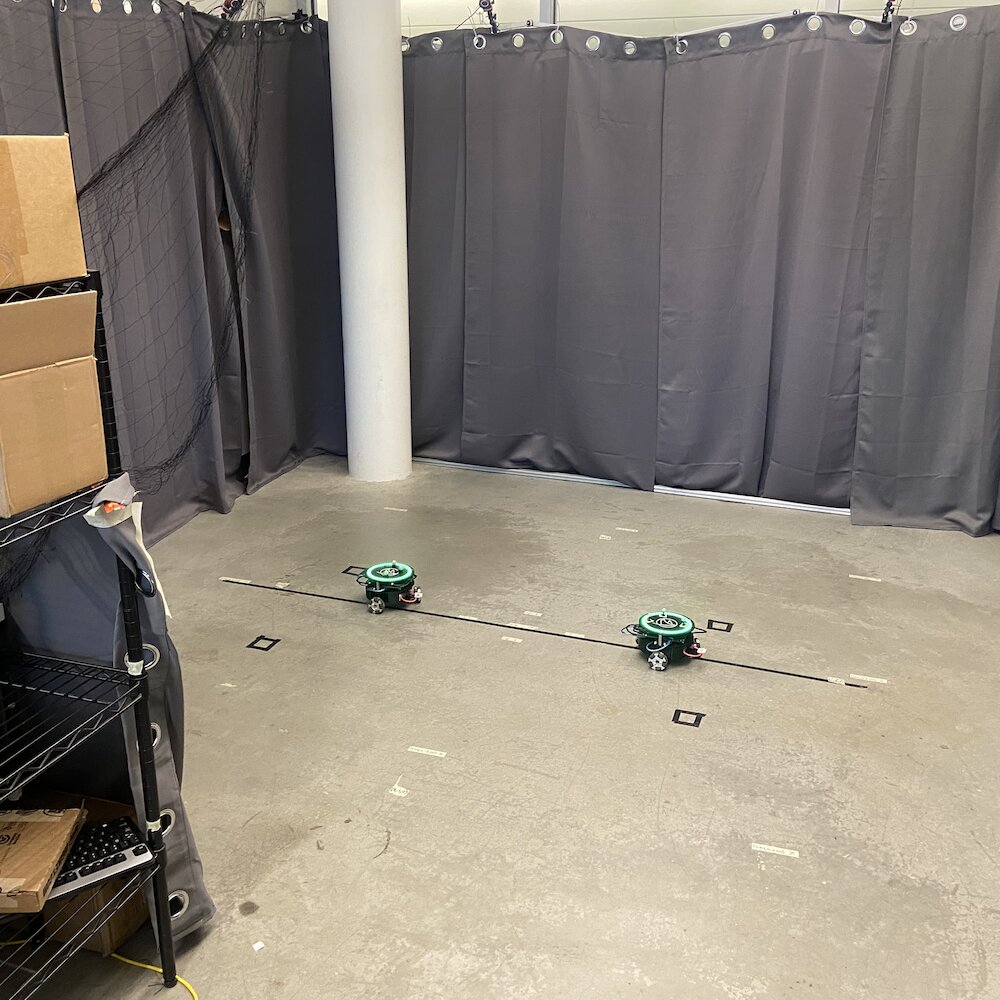
ట్రిటాన్లు తమ పరిసరాల్లోని ఇతర ట్రిటాన్లను గుర్తించి, వాటి స్థానాలను పరస్పరం సరిపోల్చడానికి తమ డెప్త్ సెన్సర్లను ఉపయోగించగలవన్నది ఆలోచన. ఇది అనేక ప్రయోజనాలకు ఉపయోగపడేది:
1. లోప సవరణ: ఆప్టిట్రాక్ వ్యవస్థలో ఏదైనా కాలిబ్రేషన్ డ్రిఫ్ట్ లేదా తాత్కాలిక ఆవరణ ఏర్పడితే, ఖచ్చితమైన కోఆర్డినేట్ వ్యవస్థలను కొనసాగించడానికి రోబోట్లు ఒకదాని స్థానాన్ని మరొకటి దృశ్యపరంగా నిర్ధారించుకోవచ్చు.
-
మెరుగుపరచిన SLAM: లోతు సెన్సర్లతో కూడిన అనేక రోబోట్లు కలిసి పనిచేయడం ద్వారా, పునరావృత డేటా పాయింట్లతో పర్యావరణానికి మరింత సమృద్ధమైన మ్యాప్లను రూపొందించగలిగేవాళ్లం.
-
ఢీకొనకుండా నివారించడం: వాస్తవ-సమయ లోతు సెన్సింగ్, కేంద్ర నియంత్రణ వ్యవస్థలో కమ్యూనికేషన్ ఆలస్యాలు ఉన్నప్పటికీ, రోబోట్లు ఒకదానినొకటి గుర్తించి తప్పించుకునేలా చేసేది.
ట్రిటాన్లు ఈ క్రింది పనులు చేయగలిగేలా అల్గారిథమ్లతో ప్రయోగాలు చేయడం ప్రారంభించాను:
- ప్రత్యేకమైన త్రిభుజాకార ఆకారం మరియు ప్రతిబింబించే గోళాకార గుర్తులను ఉపయోగించి ఇతర ట్రిటాన్లను గుర్తించడం
- లోతు డేటాను ఉపయోగించి సాపేక్ష స్థానాలు మరియు దిశలను లెక్కించడం
- వ్యత్యాసాలను గుర్తించడానికి ఈ కొలతలను Optitrack డేటాతో పోల్చడం
- ఖచ్చితత్వాన్ని కొనసాగించడానికి వాస్తవ సమయంలో వాటి సమన్వయ వ్యవస్థను సర్దుబాటు చేయగల అవకాశం
కంప్యూటర్ విజన్ ప్రయోగాలు
అనేక దశల్లో పనిచేసే కంప్యూటర్ విజన్ పైప్లైన్తో ప్రయోగాలు చేయడానికి నేను గణనీయమైన సమయం కేటాయించాను:
 |
 |
 |
 |
 |
లోతు డేటా ప్రాసెసింగ్: Intel RealSense D435 RGB మరియు లోతు డేటా ప్రవాహాలను రెండింటినీ అందించింది. నేను ప్రధానంగా లోతు డేటాతో పనిచేశాను; ఇది 30Hz వద్ద దూర కొలతలతో కూడిన 640x480 శ్రేణిగా వచ్చింది. అర్థవంతమైన రేఖాగణిత సమాచారాన్ని వెలికితీయడానికి ఈ శబ్దభరితమైన లోతు డేటాను వడపోయడం మొదటి సవాలు.
వస్తు గుర్తింపు ప్రయత్నాలు: బహుళ-దశల గుర్తింపు అల్గారిథమ్లతో నేను ప్రయోగాలు చేశాను. నేల స్థాయిలోని వస్తువులను గుర్తించడానికి లోతు చిత్రాన్ని విభజించడంలో కొంత విజయాన్ని సాధించాను (గోడలు, పైకప్పు మొదలైనవాటిని తొలగిస్తూ), అలాగే సరైన పరిమాణ లక్షణాలు కలిగిన, సుమారుగా 0.3x0.3 మీటర్ల పాదముద్ర ఉన్న వస్తువుల కోసం చూశాను. ప్రత్యేకమైన ట్రిటాన్ ప్రొఫైల్ను గుర్తించడానికి అంచు గుర్తింపు మరియు రేఖాగణిత విశ్లేషణను ఉపయోగించడానికి ప్రయత్నించాను, అయితే ఫలితాలు మిశ్రమంగా ఉన్నాయి.
గుర్తుల గుర్తింపు ప్రయోగాలు: ప్రతి ట్రిటాన్పై ఉన్న మూడు ప్రతిబింబించే గోళాలు అత్యంత ఆశాజనకమైన గుర్తింపు లక్షణంగా కనిపించాయి. లోతు చిత్రంలో మూడు ప్రకాశవంతమైన బిందువుల ప్రత్యేక త్రిభుజాకార నమూనాను గుర్తించడానికి బ్లాబ్ గుర్తింపు అల్గారిథమ్లతో ప్రయోగాలు చేశాను. నియంత్రిత వెలుతురు పరిస్థితుల్లో కొన్ని ఆశాజనకమైన ఫలితాలు వచ్చాయి, అయితే ఇది నిరంతరం విశ్వసనీయంగా పనిచేయలేదు.
సమన్వయాల సమ్మిళిత పరిశోధన: ప్రాథమిక కాల్మన్ ఫిల్టర్ అమలులతో సహా, దృష్టి-ఆధారిత స్థాన అంచనాలను Optitrack డేటాతో కలిపే విధానాలను పరిశోధించాను. Optitrack డేటా అందుబాటులో ఉన్నప్పుడు దానికి ఎక్కువ ప్రాధాన్యత ఇవ్వడం, అవసరమైనప్పుడు దృష్టి ఆధారిత సమాచారానికి మారడం అనే భావన ఉన్నప్పటికీ, ప్రయోగశాలలో నా సమయం ముగిసేలోపు దీన్ని పూర్తిగా పనిచేయించలేకపోయాను.
పనితీరు సవాళ్లు: రోబోట్ నియంత్రణ లూప్లతో పాటు ఈ మొత్తం ప్రాసెసింగ్ను వాస్తవ సమయంలో నడపడం సవాలుగా మారింది. Jetson Nano ప్రాసెసింగ్ సామర్థ్యాలను అధికంగా వినియోగించకుండా, అల్గారిథమ్లను సుమారు 10-15Hz వద్ద నడపడానికి అనుకూలీకరణ విధానాలతో ప్రయోగాలు చేశాను.
దురదృష్టవశాత్తూ, ఈ కంప్యూటర్ విజన్ పనిని పూర్తిగా పూర్తి చేయకముందే నేను ప్రయోగశాలను విడిచి వెళ్లాల్సి వచ్చింది. ప్రారంభ దశలో కొన్ని ఆశాజనకమైన ఫలితాలు సాధించినప్పటికీ, లోతు సెన్సర్ ప్రాసెసింగ్ గురించి ఎంతో నేర్చుకున్నప్పటికీ, ఈ వ్యవస్థను పూర్తిగా విశ్వసనీయ స్థితికి తీసుకురాలేకపోయాను. ఇతరులు మరింత అభివృద్ధి చేయగల ఆసక్తికరమైన పరిశోధనా దిశగా ఇది మిగిలిపోయింది.
కంప్యూటర్ విజన్ అల్గారిథమ్లను నేను పరీక్షిస్తున్న వీడియో ఇక్కడ ఉంది:
నా ప్రయోగాల సమయంలో లోతు సెన్సర్ దృశ్యం ఇలా కనిపించింది:
నేను లోతు సెన్సర్ సమీకరణ పనిని పూర్తి చేయకపోయినా, ఈ భావన స్వయంచాలకంగా నడిచే కార్ల పరిస్థితులను అనుకరించడం వంటి అనువర్తనాలకు ఉపయోగకరంగా ఉంటుందని కనిపించింది. అలాంటి సందర్భాల్లో వాహనాలు బాహ్య మౌలిక సదుపాయాలపై మాత్రమే ఆధారపడకుండా ఒకదానినొకటి గుర్తించాలి. నేను అన్వేషించడం ప్రారంభించిన ఈ పరిశోధనా దిశ ప్రయోగశాలలో భవిష్యత్తు పనికి తోడ్పడగలదు.
డాక్యుమెంటేషన్ మరియు జ్ఞాన పరిరక్షణ
HCR ప్రయోగశాలకు నేను చేసిన అత్యంత ముఖ్యమైన కృషిలో ఒకటి, బహుశా నాకు అత్యంత గర్వకారణమైనది కూడా, మొత్తం ప్రాజెక్టు డాక్యుమెంటేషన్ను వ్యవస్థీకరించి భద్రపరచడం. నేను ప్రయోగశాలలో చేరినప్పుడు, ట్రిటాన్ ప్రాజెక్టుకు సంబంధించిన జ్ఞానం అనేక ప్లాట్ఫారమ్లు మరియు ఫార్మాట్లలో చెల్లాచెదురుగా ఉండేది. ముఖ్యమైన సమాచారం ఈ క్రింది ప్రదేశాల్లో విస్తరించి ఉండేది:
- పట్టభద్రులైన వివిధ విద్యార్థులకు చెందిన అనేక Google Drive ఖాతాలు
- ఇన్బాక్స్లలో పూడుకుపోయిన పాత ఇమెయిల్లు
- యాదృచ్ఛిక Dropbox ఫోల్డర్లు
- అనేక GitHub రిపాజిటరీలు
- అసమానమైన వ్యవస్థీకరణ కలిగిన GitLab రిపాజిటరీలు
- నిర్దిష్ట వ్యక్తులు మాత్రమే అర్థం చేసుకోగల చేతిరాత నోట్లు
ఈ విభజిత డాక్యుమెంటేషన్ ఒక భారీ సమస్యగా ఉండేది. కొత్త విద్యార్థులు ప్రారంభించడానికి అవసరమైన విషయాలను అర్థం చేసుకోవడానికే వారాలు గడిపేవారు. అలాగే, వ్యక్తులు పట్టభద్రులైనప్పుడు లేదా ప్రయోగశాలను విడిచివెళ్లినప్పుడు విలువైన జ్ఞానం నిరంతరం కోల్పోతూ ఉండేది.
ఈ సమస్యను వ్యవస్థబద్ధంగా పరిష్కరించేందుకు నేను బాధ్యత తీసుకున్నాను. ట్రిటాన్ ప్రాజెక్టుకు సంబంధించిన ప్రతి డాక్యుమెంటేషన్ ముక్క, కోడ్, వీడియో మరియు నోట్ను కనుగొనడానికి లెక్కలేనన్ని గంటలు వెచ్చించాను. ఆ తర్వాత ప్రతిదానినీ స్పష్టమైన, తార్కిక నిర్మాణంతో కూడిన కేంద్రీకృత GitLab రిపాజిటరీలో వ్యవస్థీకరించాను.
 |
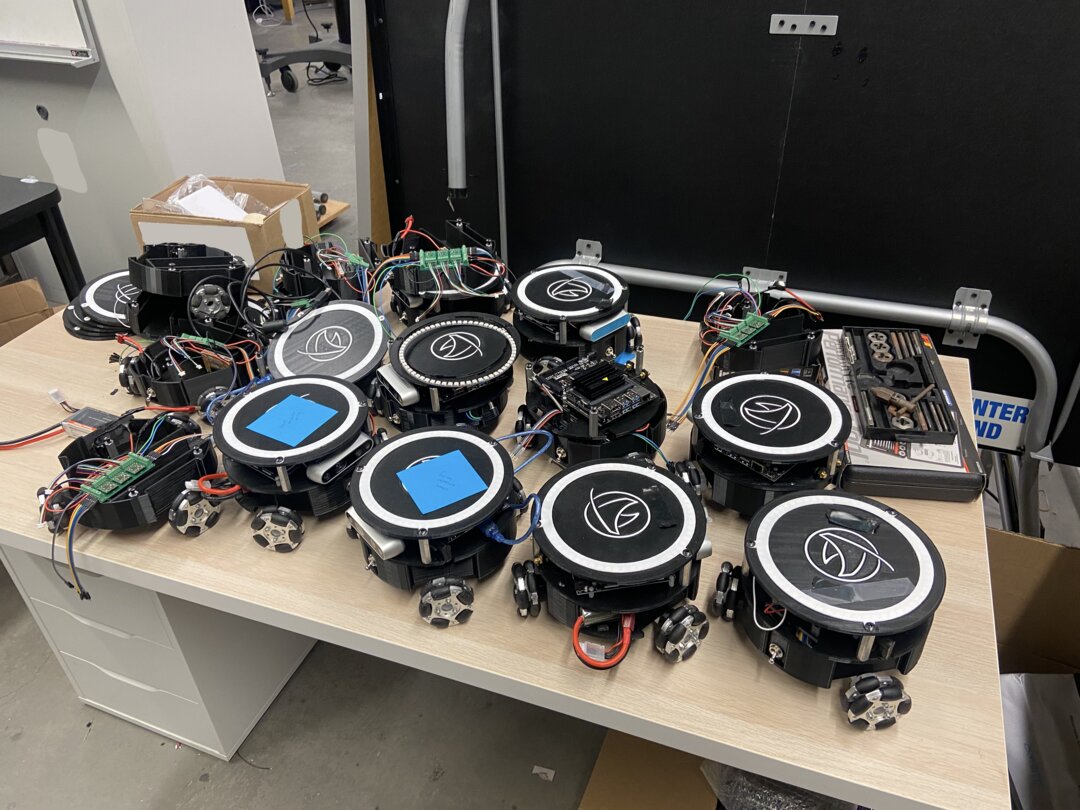 |
కేంద్రీకృత డాక్యుమెంటేషన్లో ఇవి ఉన్నాయి:
- నిర్మాణ మార్గదర్శకాలు: మొదటి నుండి ట్రిటాన్లను సమీకరించడానికి దశలవారీ సూచనలు
- సాఫ్ట్వేర్ అమరిక: అభివృద్ధి వాతావరణాన్ని ఏర్పాటు చేయడానికి పూర్తి మార్గదర్శకాలు
- కోడ్ డాక్యుమెంటేషన్: స్పష్టమైన వివరణలతో చక్కగా వ్యాఖ్యానించిన కోడ్
- హార్డ్వేర్ వివరాలు: వివరణాత్మక భాగాల జాబితాలు, వైరింగ్ రేఖాచిత్రాలు మరియు PCB డిజైన్లు
- సమస్య పరిష్కార మార్గదర్శకాలు: సాధారణ సమస్యలు మరియు వాటి పరిష్కారాలు
- వీడియో ట్యుటోరియల్లు: వివరణాత్మక Optitrack క్యాలిబ్రేషన్ ట్యుటోరియల్లతో సహా, సూచనా వీడియోలను YouTubeలో రూపొందించి అప్లోడ్ చేశాను:
భవిష్యత్తు సహకారాలు వ్యవస్థీకృతంగా మరియు సులభంగా అందుబాటులో ఉండేలా డాక్యుమెంటేషన్ ప్రమాణాలను కూడా ఏర్పాటు చేశాను. నేను రూపొందించిన రిపాజిటరీ నిర్మాణం ప్రయోగశాలలోని తదుపరి పనులన్నింటికీ పునాదిగా మారింది.
ఇప్పటికే ఉన్న డాక్యుమెంటేషన్ను కేవలం వ్యవస్థీకరించడం మాత్రమే కాకుండా, జ్ఞాన ఆధారంలోని కీలక లోటులను పూరించే అనేక అసలు మార్గదర్శకాలు మరియు ట్యుటోరియల్లను కూడా రూపొందించాను. వీటిలో కొత్త ప్రయోగశాల సభ్యుల కోసం వివరణాత్మక అమరిక సూచనలు, సమగ్ర సమస్య పరిష్కార మార్గదర్శకాలు మరియు క్లిష్టమైన విధానాల వీడియో వివరణలు ఉన్నాయి.
దీని ప్రభావం తక్షణమే కనిపించి, దీర్ఘకాలం కొనసాగింది. కొత్త విద్యార్థులు వారాల బదులు రోజుల్లోనే పనిలోకి రావచ్చు. నేను రూపొందించిన డాక్యుమెంటేషన్ రిపాజిటరీ, నేను వెళ్లిపోయి సంవత్సరాలు గడిచినా, ఈ రోజుకీ ప్రయోగశాలలో ఉపయోగించబడుతోంది. ఇది ట్రిటాన్ ప్రాజెక్టుకు ఏకైక ప్రామాణిక సమాచార వనరుగా మారి, భవిష్యత్తు పరిశోధకుల లెక్కలేనన్ని గంటలు/రోజులను ఆదా చేసింది.
మార్గదర్శకత్వం మరియు జ్ఞాన బదిలీ
HCR ప్రయోగశాలలో గడిపిన నా కాలంలో అత్యంత సంతృప్తినిచ్చిన అంశాల్లో ఒకటి, ఇతరులకు మార్గదర్శకత్వం వహించి, నేను సంపాదించిన జ్ఞానాన్ని పంచుకునే అవకాశం. నా పని కొనసాగుతున్న కొద్దీ, ట్రిటాన్ వ్యవస్థలతో నాకు మరింత అనుభవం వచ్చిన కొద్దీ, కొత్త బృంద సభ్యులకు శిక్షణ ఇవ్వడంలో పెరుగుతున్న బాధ్యతను స్వీకరించాను.
ప్రయోగశాల వారసులకు మార్గదర్శకత్వం
నా డిగ్రీని మరియు eBayలోని నా పనిని పూర్తి చేయడంపై దృష్టి పెట్టేందుకు చివరికి ప్రయోగశాలను విడిచి వెళ్లడానికి సిద్ధమవుతున్నప్పుడు, నా తర్వాత ట్రిటాన్ ప్రాజెక్టును స్వీకరించే ఇద్దరు వ్యక్తులకు పూర్తిగా శిక్షణ ఇవ్వాలని నిర్ధారించుకున్నాను. ఇది విషయాలు ఎలా పనిచేస్తాయో వారికి చూపించడం మాత్రమే కాదు; వారు నిజంగా అంతర్లీన సూత్రాలను అర్థం చేసుకునేలా చేయడం, తద్వారా వారు కొత్త ఆవిష్కరణలను కొనసాగించగలగడం కూడా లక్ష్యం.
వారితో కలిసి వారాల పాటు పనిచేస్తూ, ఈ క్రింది అంశాలను పరిశీలించాను:
- PID నియంత్రణ వ్యవస్థల గణిత పునాదులు
- అనేక రోబోట్ల సమన్వయం కోసం బహుళ-ప్రాసెసింగ్ నిర్మాణం
- లోతు సెన్సర్ సమీకరణ మరియు కంప్యూటర్ విజన్ అల్గారిథమ్లు
- డాక్యుమెంటేషన్ వ్యవస్థ మరియు దానిని ఎలా నిర్వహించాలి
- డీబగ్గింగ్ పద్ధతులు మరియు సాధారణ వైఫల్య విధానాలు
జ్ఞాన బదిలీ అత్యంత సమగ్రంగా జరిగింది. మేము కలిసి నిజమైన డీబగ్గింగ్ సెషన్లను నిర్వహించాము, ఇప్పటికే ఉన్న కోడ్ను మార్చి విస్తరించేలా వారిని చేశాను, అలాగే వారు మొదటి నుండి కొత్త ట్రిటాన్లను స్వతంత్రంగా ఏర్పాటు చేయగలరని నిర్ధారించుకున్నాను.
ఉన్నత పాఠశాల మార్గదర్శకత్వ కార్యక్రమం
ప్రయోగశాల విస్తరణ కార్యక్రమం ద్వారా ఒక ఉన్నత పాఠశాల విద్యార్థికి మార్గదర్శకత్వం వహించిన అనుభవం బహుశా మరింత సంతృప్తినిచ్చింది. ఆమె విద్యలో కీలకమైన దశలో రోబోటిక్స్, కంప్యూటర్ సైన్స్ మరియు పరిశోధనలను పరిచయం చేసే గొప్ప అవకాశం ఇది.
నేను ఈ క్రింది అంశాలను కవర్ చేసే సమగ్ర పాఠ్య ప్రణాళికను రూపొందించాను:
కంప్యూటర్ సైన్స్ ప్రాథమికాలు:
- ప్రధాన భాషగా Pythonను ఉపయోగించి ప్రోగ్రామింగ్ భావనలు
- ఆబ్జెక్ట్-ఓరియెంటెడ్ ప్రోగ్రామింగ్కు పరిచయం
- అల్గారిథమ్లు మరియు డేటా నిర్మాణాల అవగాహన
రోబోటిక్స్ భావనలు:
- సెన్సర్లు ఎలా పనిచేస్తాయి మరియు వాటితో ఎలా అనుసంధానం చేయాలి
- యాక్చుయేటర్ నియంత్రణ మరియు మోటార్ వ్యవస్థలు
- స్వయంప్రతిపత్త వ్యవస్థలు మరియు ఫీడ్బ్యాక్ నియంత్రణ యొక్క ప్రాథమికాలు
ROS (రోబోట్ ఆపరేటింగ్ సిస్టమ్):
- ప్రచురణ/చందాదారుల సందేశ వ్యవస్థను అర్థం చేసుకోవడం
- నోడ్లు మరియు సేవలను సృష్టించడం
- లాంచ్ ఫైళ్లతో మరియు పరామితి సర్వర్లతో పనిచేయడం
ప్రాయోగిక ప్రాజెక్టు పని:
- ట్రిటాన్ తలపై ఉన్న LED వ్యవస్థను నియంత్రించే ROS సేవను రూపొందించడంలో మేము కలిసి పనిచేశాము
- మా ప్రస్తుత వ్యవస్థలతో అనుసంధానమయ్యే శుభ్రమైన, డాక్యుమెంట్ చేసిన కోడ్ను రాయడం ఆమె నేర్చుకుంది
- ఆమె రూపొందించిన LED నియంత్రణ సేవ ట్రిటాన్ కోడ్బేస్లో శాశ్వత భాగంగా మారింది
ఈ మార్గదర్శకత్వాన్ని ప్రత్యేకంగా చేసిన విషయం ఏమిటంటే, ప్రోగ్రామింగ్ గురించి దాదాపు ఏమీ తెలియని స్థితి నుంచి చురుకైన పరిశోధనా ప్రాజెక్టుకు అర్థవంతమైన కోడ్ను అందించే స్థాయికి ఆమె ఎదగడాన్ని చూడటం. “వేరియబుల్ అంటే ఏమిటి?” అని అడిగే స్థాయి నుంచి ROS కమ్యూనికేషన్ సమస్యలను స్వతంత్రంగా డీబగ్ చేసి, తన స్వంత సేవా అమలులను రాసే స్థాయికి ఆమె చేరుకుంది.
ఆమె అభివృద్ధి చేసిన LED నియంత్రణ వ్యవస్థ, సాధారణ ROS ఆదేశాల ద్వారా Triton తలపై ఉన్న LEDల రంగులు మరియు నమూనాలను పరిశోధకులు సులభంగా మార్చుకునేలా చేసింది. ఇది సులభంగా అనిపించవచ్చు, కానీ దీనికి ROS ఆర్కిటెక్చర్, హార్డ్వేర్ ఇంటర్ఫేసింగ్, మరియు సరైన సాఫ్ట్వేర్ డిజైన్ నమూనాలను అర్థం చేసుకోవాల్సి వచ్చింది. ఆమె చేసిన సహకారం ఇప్పటికీ ల్యాబ్లో ఉపయోగించబడుతోంది.
ఆమెకు ఎంత విద్యాపరంగా ఉపయోగకరంగా ఉందో, నాకు కూడా ఆ మెంటర్షిప్ అంతే విద్యాపరంగా ఉపయోగకరంగా ఉంది. క్లిష్టమైన భావనలను సులభంగా అర్థమయ్యే భాగాలుగా విభజించడానికి, అలాగే మనం చేస్తున్న పనికి సంబంధించిన ప్రాథమిక సూత్రాల గురించి నిజంగా ఆలోచించడానికి అది నన్ను ప్రేరేపించింది. మరొకరికి బోధించడం వల్ల నేను మరింత మెరుగైన ఇంజనీర్గానూ పరిశోధకుడిగానూ మారాను.
PhD పరిశోధనతో సహకారం
ల్యాబ్లో గడిపిన కాలంలో వృత్తిపరంగా నాకు అత్యంత సంతృప్తినిచ్చిన అంశాలలో ఒకటి, స్వయంచాలిత కార్ల అల్గారిథమ్లపై పరిశోధన చేస్తున్న PhD విద్యార్థి పెంగ్తో సన్నిహితంగా కలిసి పనిచేయడం. Triton వ్యవస్థకు నేను చేసిన సాఫ్ట్వేర్ మెరుగుదలలు అతని డాక్టరల్ పరిశోధనకు తోడ్పడ్డాయి.
స్వయంచాలిత కార్ల పరిస్థితులను అనుకరించడానికి పెంగ్ పరిశోధనకు ఖచ్చితమైన, విశ్వసనీయమైన బహు-రోబోట్ సమన్వయం అవసరమైంది. కదలిక నియంత్రణ మరియు బహు-రోబోట్ వ్యవస్థలకు నేను చేసిన మెరుగుదలలకు ముందు, ఈ ప్రయోగాలను నిర్వహించడం చాలా కష్టంగా ఉండేది. రోబోట్లు నెమ్మదిగా ఉండేవి, తక్కువ ఖచ్చితత్వంతో పనిచేసేవి, అలాగే పరస్పరం అంత సమర్థవంతంగా కలిసి పనిచేయలేకపోయేవి.
నా సహకారాలు పెంగ్ పరిశోధనకు అనేక రంగాల్లో సహాయపడ్డాయి:
ఇంటర్సెక్షన్ నిర్వహణ అధ్యయనాలు: మెరుగుపరచిన PID కంట్రోలర్లు మరియు బహు-రోబోట్ సమన్వయంతో, అనేక “వాహనాలు” (Tritons) తమ కదలికలను సమన్వయం చేసుకోవాల్సిన కూడలి పరిస్థితులను పెంగ్ అనుకరించగలిగాడు. మెరుగైన సమయ నియంత్రణ మరియు స్థాన నిర్ధారణ ఈ అధ్యయనాలను మరింత సాధ్యమయ్యేలా చేశాయి.
వాహనం-నుండి-వాహనానికి కమ్యూనికేషన్: నేను అభివృద్ధి చేసిన బహు-ప్రాసెసింగ్ ఫ్రేమ్వర్క్, అనుకరించబడిన వాహనాల మధ్య కమ్యూనికేషన్ ప్రోటోకాల్లను అమలు చేసి పరీక్షించడానికి పెంగ్కు అవకాశం కల్పించింది. ప్రతి Triton ఇతరులతో సమన్వయం చేసుకుంటూనే నిర్ణయాలు తీసుకోగలిగేది; ఇది స్వయంచాలిత కార్లు పనిచేయాల్సిన విధానానికి సమానంగా ఉంటుంది.
SLAM మరియు మ్యాపింగ్ పరిశోధన: డెప్త్ సెన్సర్ సమీకరణ పనివల్ల, పెంగ్ తన ఏకకాల స్థాన నిర్ధారణ మరియు మ్యాపింగ్ పరిశోధనకు అదనపు డేటాను పొందాడు. సమన్వయపూర్వక సెన్సింగ్ సామర్థ్యాలు కలిగిన అనేక రోబోట్లు ఉండటం వల్ల మరింత సమగ్ర మ్యాపింగ్ ప్రయోగాలను నిర్వహించగలిగాము.
మా సహకారాన్ని ప్రత్యేకంగా విలువైనదిగా చేసిన విషయం ఏమిటంటే, అది కేవలం నేను అతని పరిశోధనకు సహాయం చేయడం మాత్రమే కాదు; అది నిజమైన భాగస్వామ్యం. స్వయంప్రతిపత్తి వాహనాల సైద్ధాంతిక అంశాలపై పెంగ్కు ఉన్న అవగాహన నా ఆచరణాత్మక అమలులకు దిశానిర్దేశం చేసింది. అతని అభిప్రాయాలు మరియు అవసరాలు వ్యవస్థలను మరింత దృఢంగా, సామర్థ్యవంతంగా తీర్చిదిద్దేలా నన్ను ప్రేరేపించాయి.
మేము ల్యాబ్లో అనేక గంటలు కలిసి గడిపాము; పరిస్థితులను డీబగ్ చేశాము, వివిధ నియంత్రణ వ్యూహాలపై చర్చించాము, అలాగే Triton ప్లాట్ఫారమ్తో ఏమి సాధించవచ్చో అన్వేషించాము. పెంగ్ సహోద్యోగిగానూ స్నేహితుడిగానూ మారాడు, అతనితో కలిసి పనిచేయడం వల్ల విద్యా పరిశోధన వాస్తవంగా ఎలా జరుగుతుందో గురించి నేను చాలా నేర్చుకున్నాను.
నేను నిర్మించిన వ్యవస్థలు పెంగ్ డిసర్టేషన్ పనిలో ఉపయోగకరమైన భాగంగా మారాయి. స్వయంప్రతిపత్తి వాహన సాంకేతికతపై పరిశోధనకు నా ఆచరణాత్మక ఇంజినీరింగ్ సహకారాలు తోడ్పడటం చూడటం నిజంగా ఎంతో సంతృప్తినిచ్చింది. బలమైన ఇంజినీరింగ్ మరియు పరిశోధన కలిసి ఉపయోగకరమైన ఫలితాలను ఎలా సృష్టించగలవో అది నా ఆసక్తిని మరింత బలపరిచింది.
నేను ల్యాబ్ను విడిచిన తర్వాత కూడా పెంగ్ మరియు నేను పరస్పర సంబంధంలో ఉన్నాము. నేను వెళ్లిపోయిన తర్వాత కూడా నా పని ముఖ్యమైన పరిశోధనకు తోడ్పడుతూ కొనసాగిందని తెలుసుకోవడం అత్యంత సంతృప్తినిచ్చింది.
LLMలకు పూర్వపు అభివృద్ధి యుగంపై దృక్కోణం
ఈ మొత్తం పని సాఫ్ట్వేర్ అభివృద్ధి యొక్క LLMలకు పూర్వపు యుగంలో పూర్తయిందని గమనించడం విలువైనది. ఇవన్నీ 2020 నుండి 2021 మధ్యకాలంలో (ప్రధానంగా 2021లో), ChatGPT, Claude, Perplexity, లేదా Cursor IDE వంటి AI ఆధారిత అభివృద్ధి సాధనాలు ఉనికిలోకి రాకముందు జరిగాయి.
కోడ్లోని ప్రతి పంక్తిని మొదటి నుండి రాశాము, ప్రతి అల్గారిథమ్ను విద్యా పరిశోధనా పత్రాలు మరియు పాఠ్యపుస్తకాల ద్వారా అధ్యయనం చేశాము, అలాగే ప్రతి డీబగ్గింగ్ సెషన్లో ప్రింట్ స్టేట్మెంట్లు, డీబగ్గర్లు మరియు పద్ధతిబద్ధమైన పరీక్షలు వంటి సంప్రదాయ పద్ధతులను ఉపయోగించాము. కోఆర్డినేట్ పరివర్తన లేదా PID ట్యూనింగ్ సమస్యలో నేను చిక్కుకున్నప్పుడు, భావనను వివరించమని లేదా సమస్యను డీబగ్ చేయడంలో సహాయం చేయమని AI సహాయకుడిని అడగడం నాకు సాధ్యపడేది కాదు.
దీంతో అభివృద్ధి ప్రక్రియ మరింత సవాలుగా మారింది, కానీ అదే సమయంలో మరింత విద్యాపరంగానూ మారింది. నేను ఇలా చేయాల్సి వచ్చింది:
ప్రతిదానినీ మాన్యువల్గా పరిశోధించడం: PID నియంత్రణ సిద్ధాంతాన్ని అర్థం చేసుకోవడం అంటే పాఠ్యపుస్తకాలు మరియు విద్యా పరిశోధనా పత్రాలను చదవడం. కోఆర్డినేట్ పరివర్తనలను అర్థం చేసుకోవడానికి గణితాన్ని చేతితో పరిష్కరించాల్సి వచ్చేది. అమలు చేయడానికి ముందు ప్రతి భావనను పూర్తిగా అర్థం చేసుకోవాల్సి వచ్చేది.
AI సహాయం లేకుండా డీబగ్ చేయడం: రోబోట్లు అనూహ్య దిశల్లో కదిలినప్పుడు లేదా లక్ష్యాల చుట్టూ ఊగిసలాడినప్పుడు, నేను పద్ధతిగా లాజిక్ను అనుసరించి పరిశీలించాలి, డీబగ్ అవుట్పుట్లను జోడించాలి, అలాగే ఒక్కొక్కటిగా అనుమానాలను పరీక్షించాలి. సంభావ్య సమస్యలను సూచించడానికి లేదా లోపాల నమూనాలను అర్థం చేసుకోవడంలో సహాయం చేయడానికి AI లేదు.
ప్రాథమిక సూత్రాల నుండి నేర్చుకోవడం: “రోబోటిక్స్ కోసం Pythonలో బహు-ప్రాసెసింగ్ను ఎలా అమలు చేయాలి?” అని త్వరగా అడిగే అవకాశం లేకపోవడంతో, అంతర్లీన భావనలను లోతుగా అర్థం చేసుకోవాల్సి వచ్చింది. దీనివల్ల సమకాలీన ప్రోగ్రామింగ్, నియంత్రణ వ్యవస్థలు మరియు కంప్యూటర్ విజన్లో బలమైన పునాది నిర్మించాల్సి వచ్చింది.
డాక్యుమెంటేషన్ కీలకమైనది: తరువాత కోడ్ను వివరించడానికి AIపై ఆధారపడలేనందున, చాలా స్పష్టమైన డాక్యుమెంటేషన్ మరియు వ్యాఖ్యలను రాయాల్సి వచ్చింది. ఈ క్రమశిక్షణ తరువాత ఇతరులకు జ్ఞానాన్ని బదిలీ చేసేటప్పుడు అమూల్యంగా నిరూపితమైంది.
వెనక్కి చూసినప్పుడు, ఆధునిక AI సాధనాలు అభివృద్ధిలోని అనేక అంశాలను వేగవంతం చేసేవి అయినప్పటికీ, అవి లేకుండా పనిచేయడం వల్ల నేను మరింత లోతైన సమస్య పరిష్కరణ నైపుణ్యాలను, అలాగే అంతర్లీన వ్యవస్థలపై మరింత సమగ్ర అవగాహనను అభివృద్ధి చేసుకున్నాను. నేటి అభివృద్ధి సాధనాలు అందుబాటులో ఉండి ఉంటే ఈ ప్రాజెక్ట్ ఎంత భిన్నంగా ఉండేదో ఆలోచించడం ఆసక్తికరంగా ఉంది.
విడిచిపెట్టాలనే కఠిన నిర్ణయం
HCR ల్యాబ్లో పనిచేయడం నాకు ఎంతగా ఇష్టమైనప్పటికీ, 2021 చివరి నాటికి అనేక అవకాశాలు మరియు బాధ్యతలను సమతుల్యం చేయాల్సిన, అనేక మంది విద్యార్థులు ఎదుర్కొనే ఒక కఠిన నిర్ణయాన్ని నేను ఎదుర్కొన్నాను. అదే సమయంలో నేను eBayలో సాఫ్ట్వేర్ ఇంజనీర్గా పూర్తి సమయం పనిచేస్తూ, Minesలో కంప్యూటర్ సైన్స్ డిగ్రీ పూర్తి చేస్తూ, HCR ల్యాబ్లో పరిశోధనకు సహకరిస్తున్నాను.
eBayలోని అవకాశం ముఖ్యమైనది; అది నా మొదటి ప్రధాన సాఫ్ట్వేర్ ఇంజినీరింగ్ ఉద్యోగం, అమూల్యమైన పరిశ్రమ అనుభవాన్ని అందించింది, అలాగే నాకు స్థిరమైన ఆదాయాన్ని కల్పించింది. అయితే పూర్తి సమయం ఉద్యోగం చేయడం, నా డిగ్రీని పూర్తి చేయడం, పరిశోధనకు అర్థవంతంగా సహకరించడం—ఈ మూడింటినీ కొనసాగించడం సాధ్యం కానంత భారంగా మారింది. ఏదో ఒకదాన్ని వదులుకోవాల్సి వచ్చింది.
ల్యాబ్ పనిపై మరింత దృష్టి పెట్టేందుకు నా కోర్సుల భారాన్ని తగ్గించుకోవచ్చా అని నేను డా. జాంగ్ను సంప్రదించినప్పుడు, అలా చేయవద్దని ఆయన గట్టిగా సలహా ఇచ్చారు. ఆయన ఆలోచన సముచితమైనదే: నా డిగ్రీని పూర్తి చేయడం ప్రాధాన్యత కావాలి, అలాగే eBayలోని పరిశ్రమ అనుభవం నా వృత్తి అభివృద్ధికి విలువైనదిగా ఉంటుంది. పరిశోధనపై దృష్టి పెట్టేందుకు తరగతులను వదిలేయడం ఆకర్షణీయంగా అనిపించినప్పటికీ, దీర్ఘకాలంలో అది ఉత్తమ నిర్ణయం కాకపోవచ్చని ఆయన భావించారు.
కాబట్టి 2021 సెప్టెంబరులో, ల్యాబ్లో సుమారు 8 నెలల తీవ్రంగా పనిచేసిన తర్వాత, నా డిగ్రీని పూర్తి చేయడం మరియు eBayలో నా పనిపై దృష్టి పెట్టేందుకు పరిశోధన సహాయకుడి పాత్ర నుంచి తప్పుకోవాలనే కఠిన నిర్ణయం తీసుకున్నాను. ఆ సమయంలో నేను తీసుకోవాల్సి వచ్చిన వృత్తిపరమైన నిర్ణయాలలో అది అత్యంత కఠినమైన వాటిలో ఒకటి.
ల్యాబ్ను అధికారికంగా విడిచిన తర్వాత కూడా, నేను నిర్మించిన వ్యవస్థలకు ఎవరికి సహాయం అవసరమైనప్పుడైనా మద్దతు అందించడం కొనసాగించాను. అవసరమైనప్పుడు డాక్యుమెంటేషన్ను నవీకరించాను, డీబగ్గింగ్కు సంబంధించిన ప్రశ్నలకు సమాధానమిచ్చాను, అలాగే సమస్యలను దూరం నుంచే పరిష్కరించడంలో సహాయం చేశాను. నేను ఏర్పరచుకున్న సంబంధాలు, ప్రాజెక్ట్ విజయంపై పెట్టిన నా పెట్టుబడి—నేను ఇక అధికారికంగా బృందంలో భాగం కానందువల్ల మాత్రమే—అదృశ్యమైపోలేదు.
ఆలోచనలు మరియు వెనక్కి చూసుకోవడం
ఇప్పుడు, 2025లో, నాలుగు సంవత్సరాల తర్వాత, ఆ కాలాన్ని సంక్లిష్టమైన భావోద్వేగాలతో నేను ఆలోచిస్తున్నాను. నా వృత్తి మార్గం నన్ను వెబ్ డెవలప్మెంట్ మరియు AI/ML ఇంజినీరింగ్ రంగాల్లోకి లోతుగా తీసుకెళ్లింది; ఇవి ఎంతో సంతృప్తినిచ్చినవి, అలాగే అభివృద్ధి మరియు ప్రభావం కోసం అపారమైన అవకాశాలను అందించిన రంగాలు.
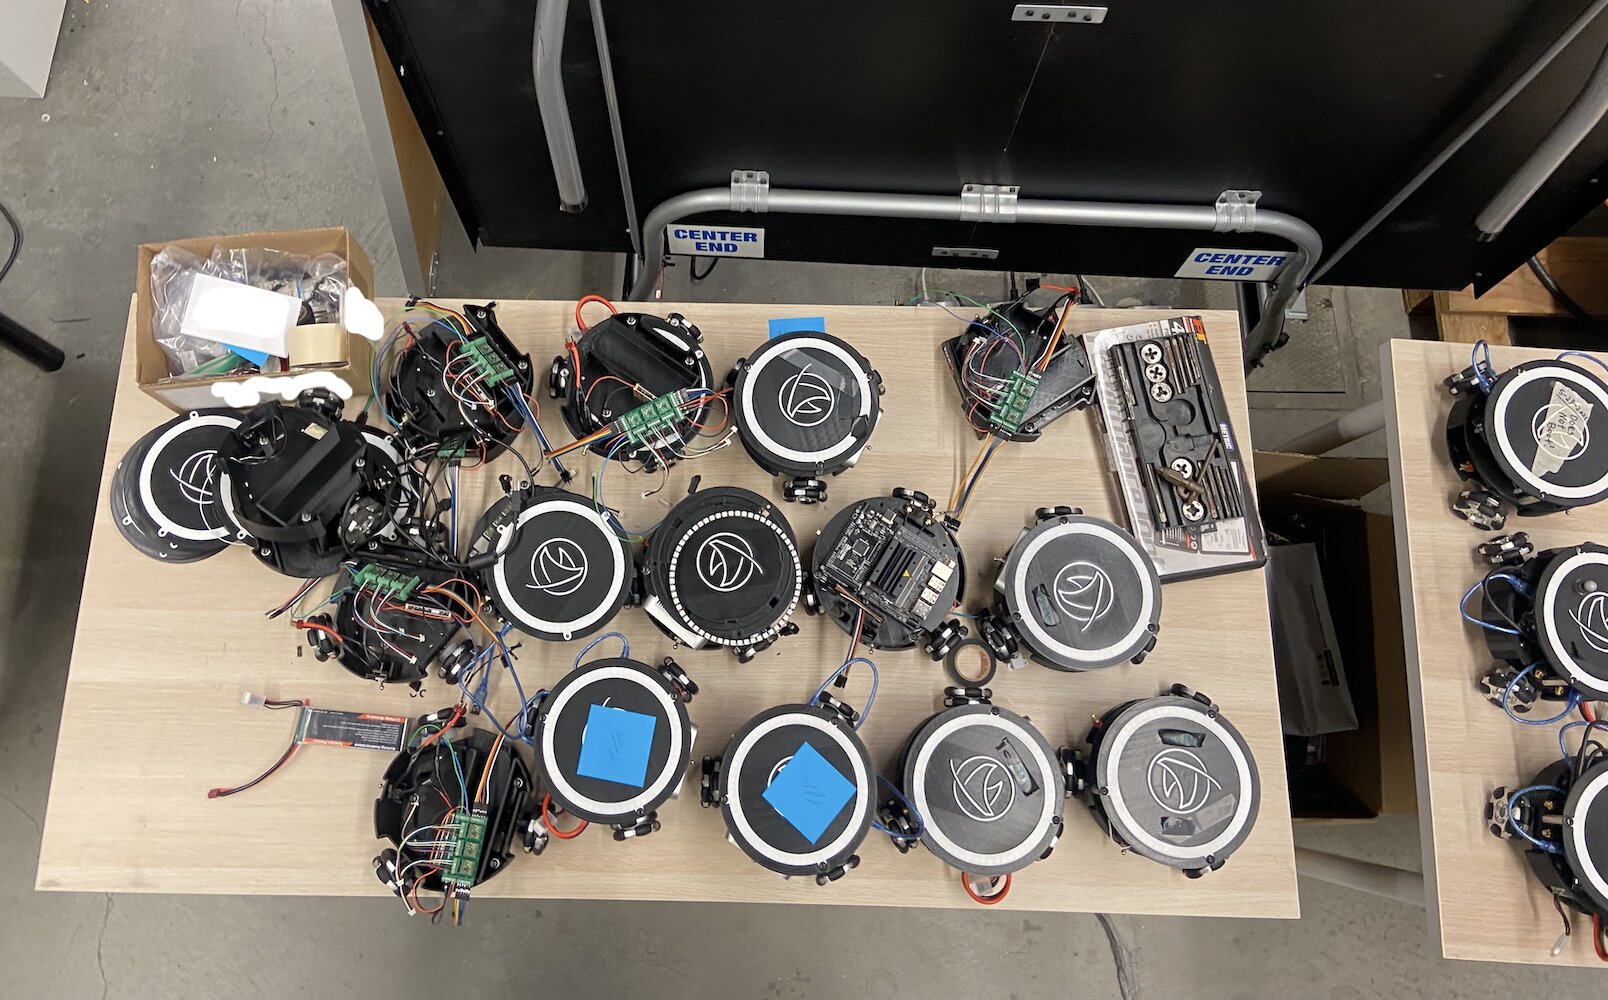
అయినప్పటికీ, “ఏమై ఉండేదో” అని ఆలోచించే నా లోపలి ఒక భాగం ఇంకా ఉంది. రోబోటిక్స్ అప్పుడూ, నిజాయితీగా చెప్పాలంటే ఇప్పటికీ, నా నిజమైన అభిరుచి. భౌతిక వ్యవస్థలతో పనిచేయడం, మీ కోడ్ వాస్తవ ప్రపంచ కదలిక మరియు ప్రవర్తనగా మారడాన్ని చూడడం—వెబ్ డెవలప్మెంట్, ఇంకా AI పని కూడా పూర్తిగా పునరావృతం చేయలేని ప్రత్యేకత అందులో ఉంది.
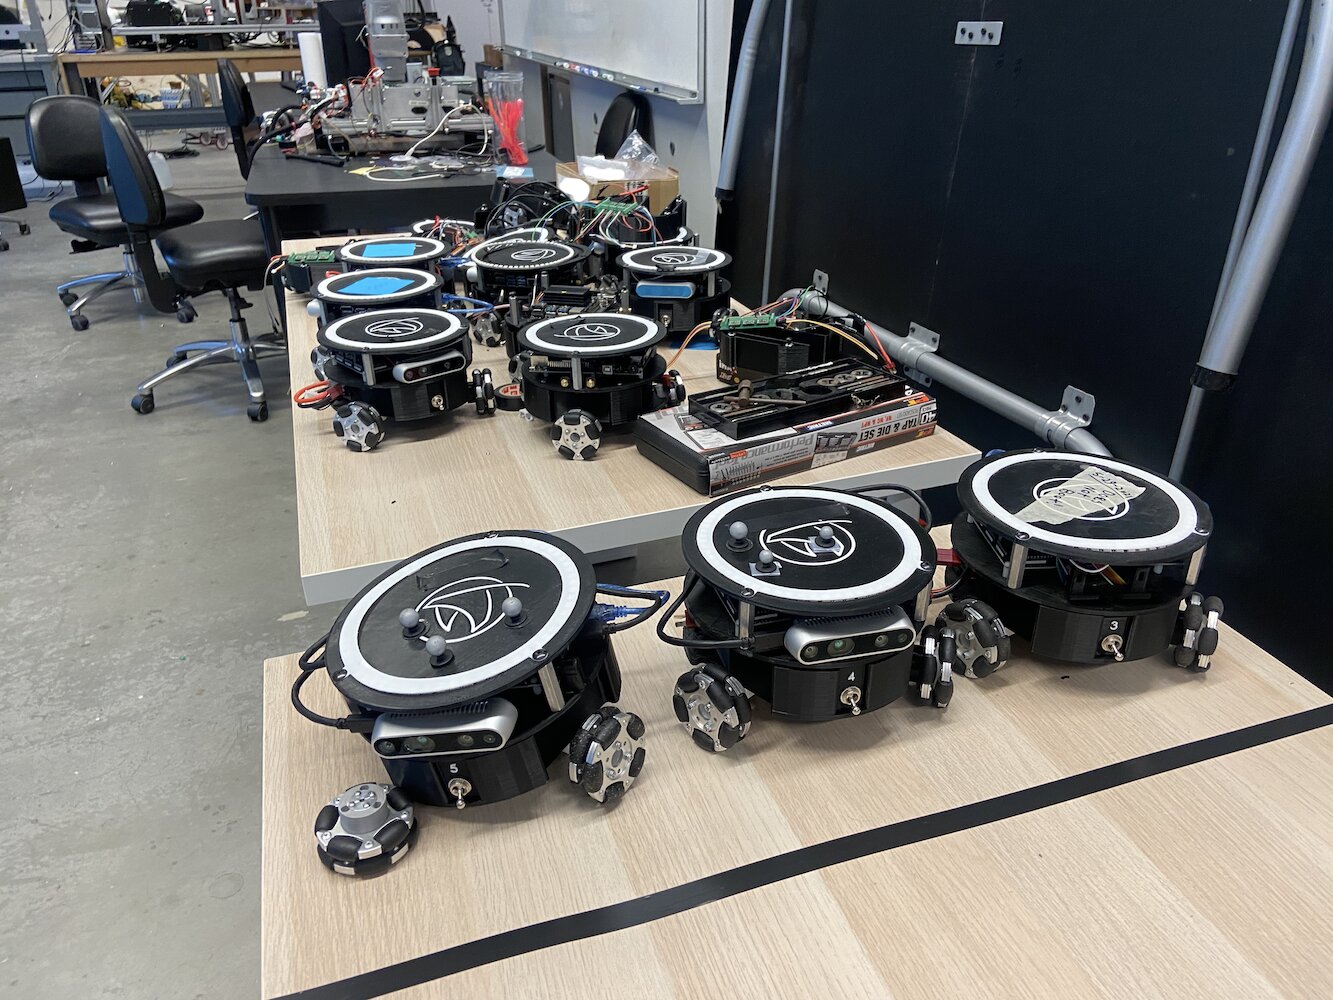
నేను వేరే మార్గాన్ని ఎంచుకుని ఉంటే ఏమి జరిగి ఉండేదో కొన్నిసార్లు ఆలోచిస్తాను. నేను రోబోటిక్స్ పరిశోధనలో కొనసాగేందుకు మార్గాన్ని కనుగొని ఉంటే ఏమై ఉండేది? అండర్గ్రాడ్యుయేట్ డిగ్రీ పూర్తి చేసిన వెంటనే గ్రాడ్యుయేట్ పాఠశాలలో చేరి ఉంటే ఏమై ఉండేది? పరిశ్రమ అనుభవం కంటే ల్యాబ్ పనికి ప్రాధాన్యత ఇచ్చి ఉంటే ఏమై ఉండేది?
అయితే ప్రతి మార్గానికీ దాని స్వంత త్యాగాలు ఉంటాయని కూడా నేను గుర్తిస్తున్నాను. వెబ్ డెవలప్మెంట్ మరియు AIలో నేను అభివృద్ధి చేసుకున్న నైపుణ్యాలు ఎంతో విలువైనవిగా మారాయి. పరిశ్రమ అనుభవం నాకు పెద్ద స్థాయిలో సాఫ్ట్వేర్ ఇంజినీరింగ్, వినియోగదారు అనుభవ రూపకల్పన, మరియు కోట్లాది మంది ఉపయోగించే ఉత్పత్తులను నిర్మించడంలోని ఆచరణాత్మక సవాళ్ల గురించి నేర్పింది. ఈ అనుభవాలు మొత్తంగా నన్ను మరింత మెరుగైన ఇంజనీర్గా తీర్చిదిద్దాయి.
HCR ల్యాబ్లో నేను చేసిన పని, నేడు నేను సమస్యలను ఎలా ఎదుర్కొంటానో ఇప్పటికీ ప్రభావితం చేస్తోంది. PID నియంత్రణ వ్యవస్థలకు అవసరమైన పద్ధతిబద్ధమైన ఆలోచన, సాఫ్ట్వేర్ వ్యవస్థల్లో ఫీడ్బ్యాక్ లూప్లను నేను ఎలా రూపకల్పన చేస్తానో అందులో కనిపిస్తుంది. నేను అభివృద్ధి చేసుకున్న డాక్యుమెంటేషన్ మరియు జ్ఞాన పరిరక్షణ నైపుణ్యాలు ఆ తరువాతి ప్రతి పాత్రలోనూ అమూల్యంగా మారాయి. మెంటరింగ్ మరియు బోధన అనుభవం, జూనియర్ డెవలపర్లతో నేను ఎలా పనిచేస్తానో, అలాగే బృంద జ్ఞాన భాగస్వామ్యానికి ఎలా తోడ్పడతానో ప్రభావితం చేసింది.
అన్నింటికంటే ముఖ్యంగా, వాస్తవ ప్రపంచ ప్రభావం కలిగిన సవాలుతో కూడిన సాంకేతిక సమస్యలపై పనిచేసేటప్పుడు నేను అత్యుత్తమంగా రాణిస్తానని ఈ అనుభవం నాకు నేర్పింది. అది రోబోట్ కదలిక అల్గారిథమ్లను మెరుగుపరచడమైనా లేదా వినియోగదారులు తమ లక్ష్యాలను సాధించడంలో సహాయపడే AI వ్యవస్థలను నిర్మించడమైనా, ప్రాధాన్యం ఉన్న కఠినమైన సమస్యలను పరిష్కరించడం నుంచే సంతృప్తి లభిస్తుంది.
శాశ్వత ప్రభావం
HCR ల్యాబ్ అనుభవాన్ని వెనక్కి చూసినప్పుడు, తక్కువ కాలంలోనే నేను ఎంత సాధించానో చూసి ఆశ్చర్యపోతున్నాను. నేను నిర్మించిన వ్యవస్థలు Triton ప్లాట్ఫారమ్ పనిచేసే విధానాన్ని ప్రాథమికంగా మార్చాయి, అలాగే ఆ మెరుగుదలల్లో అనేకం ఇప్పటికీ ఉపయోగించబడుతున్నాయి. నేను సృష్టించిన డాక్యుమెంటేషన్ రిపోజిటరీ మొత్తం ప్రాజెక్ట్కు జ్ఞానాధారంగా మారింది. నేను ఏర్పరచుకున్న మెంటర్షిప్ సంబంధాలు, నాతో కలిసి పనిచేసిన వ్యక్తులపై శాశ్వత ప్రభావాన్ని చూపాయి.
కానీ బహుశా అన్నింటికంటే ముఖ్యంగా, నేను నిజంగా ఆసక్తి కలిగిన సమస్యలపై పనిచేసేటప్పుడు నా సామర్థ్యం ఏమిటో ఆ అనుభవం నాకు చూపించింది. ఆ ఎనిమిది నెలల్లో నేను:
- వేదికను పరిమితం చేస్తున్న రోబోట్ కదలిక నియంత్రణ వ్యవస్థను మెరుగుపరిచాను
- మొదటి నుంచే బహు-రోబోట్ సమన్వయ వ్యవస్థను నిర్మించాను
- కంప్యూటర్ విజన్ మరియు సెన్సర్ ఫ్యూజన్ సామర్థ్యాలను సమగ్రపరిచాను
- సమగ్ర డాక్యుమెంటేషన్ మరియు జ్ఞాన నిర్వహణ వ్యవస్థను సృష్టించాను
- పలువురికి మార్గదర్శకత్వం వహించి, జ్ఞాన బదిలీకి సహాయపడ్డాను
- పీహెచ్డీ-స్థాయి స్వయంప్రతిపత్త వాహనాల పరిశోధనకు మద్దతు ఇచ్చాను
ఇది కేవలం సాంకేతిక విజయాల గురించి మాత్రమే కాదు, అవి నాకు ఎంతో అర్థవంతమైనవే అయినప్పటికీ. పట్టుదల మరియు క్రమబద్ధమైన ఆలోచనతో, మీరు అండర్గ్రాడ్యుయేట్ విద్యార్థిగా ఉన్నప్పటికీ ఉపయోగకరమైన తోడ్పాట్లు అందించగలరని తెలుసుకోవడం గురించి ఇది.
భవిష్యత్తు మరియు రోబోటిక్స్
నా వృత్తి నన్ను ఇతర దిశల్లోకి తీసుకెళ్లినప్పటికీ, రోబోటిక్స్పై నా ఆసక్తి ఏమాత్రం తగ్గలేదు. నేను ఇప్పటికీ ఈ రంగంలోని పరిణామాలను అనుసరిస్తున్నాను, రోబోట్ లెర్నింగ్ మరియు స్వయంప్రతిపత్త వ్యవస్థల్లో జరుగుతున్న పురోగతులు నాకు ఉత్సాహాన్నిస్తున్నాయి, అలాగే అప్పుడప్పుడు నా ఖాళీ సమయంలో వ్యక్తిగత రోబోటిక్స్ ప్రాజెక్టులపై పనిచేస్తుంటాను.
భవిష్యత్తు ఏమి తెస్తుందో ఎవరికి తెలుసు? కృత్రిమ మేధస్సు మరియు మెషీన్ లెర్నింగ్లో నేను అభివృద్ధి చేసుకుంటున్న నైపుణ్యాలు రోబోటిక్స్కు మరింతగా సంబంధితమవుతున్నాయి. బలమైన, విస్తరించగల వ్యవస్థలను ఎలా నిర్మించాలో పరిశ్రమలో నాకు లభించిన అనుభవం నేర్పింది. నా అనుభవంలోని ఈ విభిన్న మార్గాలు అనూహ్యమైన విధాల్లో ఒకచోట కలిసే భవిష్యత్తు బహుశా ఉండవచ్చు.
ప్రస్తుతానికి, హెచ్సీఆర్ ల్యాబ్లో గడిపిన సమయం మరియు అది నాకు అందించిన అనుభవాల పట్ల నేను కృతజ్ఞుడిని. అది నా సాంకేతిక నైపుణ్యాలను మాత్రమే కాకుండా, నాకు అత్యంత తృప్తినిచ్చే పనుల రకాలు ఏమిటన్న దానిపై నా అవగాహనను కూడా మలిచిన ఒక కీలకమైన కాలం. కొన్నిసార్లు నేను దాన్ని మిస్ అవుతున్నప్పటికీ, అక్కడ నేర్చుకున్న పాఠాలు మరియు అభివృద్ధి చేసుకున్న విధానాలు నేను చేసే ప్రతి పనిపై ఇప్పటికీ ప్రభావం చూపుతున్నాయని నాకు తెలుసు.
ట్రిటాన్ రోబోట్లు ఇప్పటికీ అక్కడే ఉన్నాయి, ఇప్పటికీ పరిశోధకులకు సేవలందిస్తున్నాయి, ఇప్పటికీ ముఖ్యమైన పనిని సాధ్యమయ్యేలా చేస్తున్నాయి. అది నిజంగా అద్భుతమైన విషయం.