سادہ لین کی شناخت
تعارف
سادہ لین کی شناخت (SLD)، جیسا کہ نام سے ظاہر ہے، ایسا سافٹ ویئر ہے جو سادہ لین کی شناخت کرتا ہے۔ SLD یہ کام صرف کلاسیکی کمپیوٹر وژن کے طریقوں کا استعمال کرتے ہوئے انجام دیتا ہے، جن میں شامل ہیں: AOI، تھریش ہولڈنگ، Canny لائن کی شناخت، HoughLinesP، اور نقاط کی کلسٹرنگ۔ ان طریقوں کے استعمال سے ویڈیو میں ڈرائیونگ کار کے بائیں اور دائیں لین (لینوں) کی شناخت حاصل کی جاتی ہے۔
حدود
یہ واقعی صرف اسی صورت میں بہترین کام کرتا ہے جب ویڈیو کا ڈیٹا صاف ہو، AOI میں کوئی اشیا/کاریں نہ ہوں، اور سڑک قابلِ قبول حالت میں ہو۔ SLD کی ایک اور بڑی حد یہ ہے کہ یہ مرکزی گاڑی کی صرف پہلی بائیں اور/یا پہلی دائیں لین (لینوں) کی شناخت کر سکتا ہے۔ یہ تمام لینوں کی شناخت نہیں کرے گا، جس کی وجہ سے گاڑی کے مجموعی نقطۂ نظر کے لیے کوڈ کی فراہم کردہ صلاحیت محدود ہو جاتی ہے۔ یہاں ایک خاکہ/شکل ہے جو SLD کے بنیادی مسائل کو نمایاں کرتی ہے:
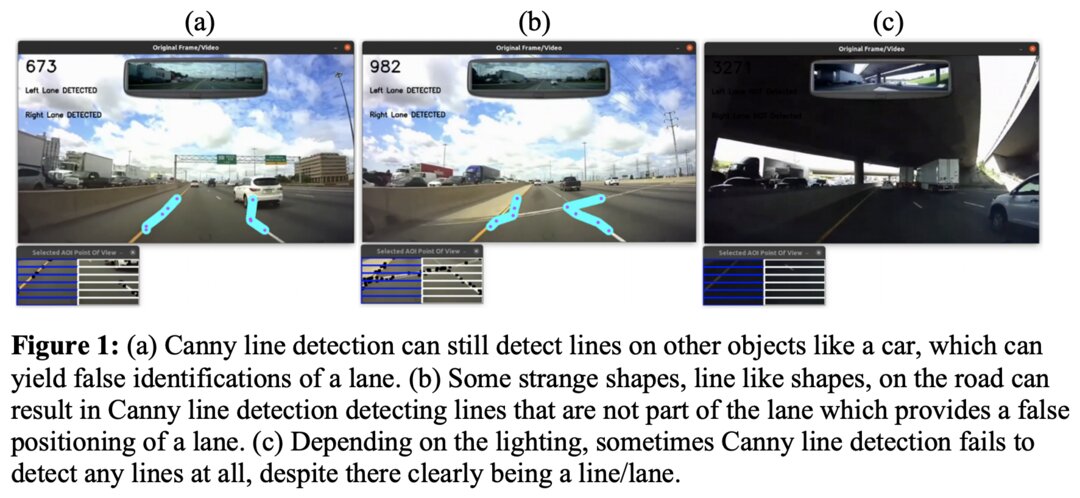
SLD کامل نہیں ہے!
SLD کا مظاہرہ
تمام ماخذ
تحقیقی مقالے
- کمپیوٹر وژن الگورتھم کی بنیاد پر ساختی شاہراہ کے لیے جدید لین شناخت کی تکنیک
- خودکار گاڑی کے نمونے کے لیے Raspberry Pi اور Arduino میں حقیقی وقت کی لین شناخت اور حرکت کی منصوبہ بندی
- توسیع شدہ ایج-لنکنگ الگورتھم کی بنیاد پر حقیقی وقت میں لین سے انحراف کی شناخت
ڈرائیونگ کلپس
- بہت سے کلپس کو youtube-dl اور iMovie کا استعمال کرتے ہوئے تدوین کیا گیا تھا
- خودکار ڈرائیونگ کار کا مکمل ڈیٹاسیٹ
- cal_freeway
- delihi_drive
- mout_drive
- missi_drive
- toronto_way
- toronto_longer
- seattle_streets
دیگر ماخذ
- OpenCV Canny کناروں کی شناخت کی دستاویز
- OpenCV Hough لائن ٹرانسفارم کی دستاویز
- OpenCV تصاویر کو ہموار کرنے کی دستاویز
- StackOverflow ماؤس کی پوزیشن پر کلک کی شناخت — بحث
- CSOM کی CSCI437 جماعت کے یہ فنکشنز ترمیم کر کے اس پروجیکٹ میں استعمال کیے گئے:
get_xy() ; create_named_window()۔