2019 ایگ بوٹ چیلنج
ایسٹ ہائی اسکول
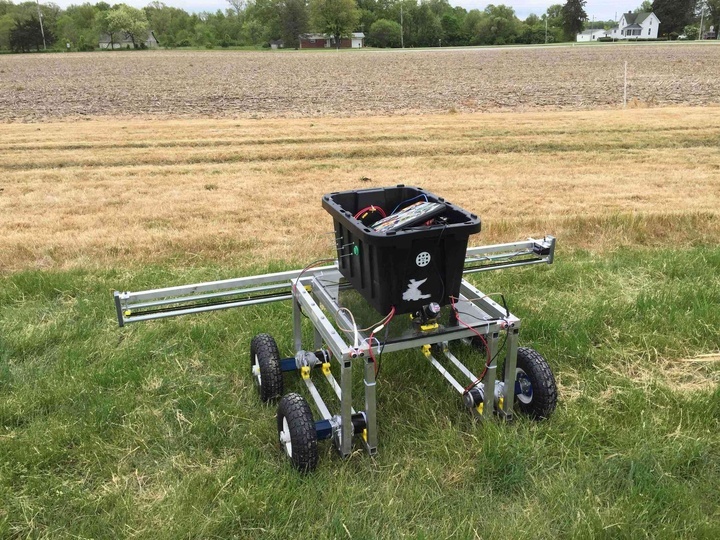
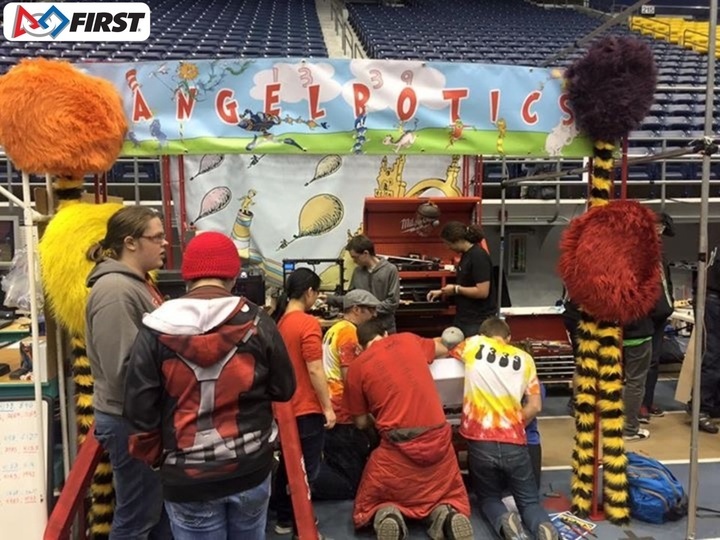
ایسٹ ہائی اسکول میں ڈینور، کولوراڈو (2014-2018) کے دوران، میں اسکول کے بعد کی سرگرمیوں میں بہت زیادہ شامل تھا، جن میں سب سے زیادہ اثرانداز روبوٹکس کلب اینجل بوٹکس تھا۔ میں نے اس میں اپنے سوفومور سال تک شمولیت اختیار نہیں کی، کیونکہ ابتدا میں میری توجہ فٹ بال پر تھی۔ کلب بنیادی طور پر FIRST روبوٹکس مقابلے (FRC) میں حصہ لیتا تھا، جس نے مجھے مکینیکل اور برقی انجینئرنگ کے ساتھ ساتھ پروگرامنگ کو دریافت کرنے کا موقع دیا۔ اینجل بوٹکس کے ذریعے میں نے CAD ٹولز، 3D پرنٹرز اور انجینئرنگ کے دیگر آلات استعمال کرنا سیکھا، اور STEM کے ان تصورات سے واقف ہوا جو عموماً کالج کے طلبہ کے لیے مخصوص سمجھے جاتے ہیں۔ ابتدا میں کوانٹم طبیعیات دان بننے کا خواہش مند تھا، لیکن AP طبیعیات اور روبوٹکس میں میرے تجربات نے مجھے دکھایا کہ میں طبیعیات میں اتنا اچھا نہیں تھا، اور یوں مجھے مکینیکل انجینئرنگ کے راستے سے دور کر دیا۔
اس کے بجائے، مجھے پروگرامنگ میں اپنی جگہ مل گئی، جس کا آغاز میرے پہلے Raspberry Pi کے لیے Python کوڈ لکھنے سے ہوا اور AP کمپیوٹر سائنس میں Java کے منصوبوں کے ذریعے مضبوط ہوا۔ امتحانات میں مشکلات کے باوجود، میرے استاد، جناب نیگل، نے مجھے سافٹ ویئر ڈیولپمنٹ اختیار کرنے کی ترغیب دی اور اس بات پر زور دیا کہ ٹیسٹ کے نمبروں کے مقابلے میں منصوبوں کی زیادہ قدر ہے۔ اس سے مجھے کالج میں کمپیوٹر سائنس کو اپنی ڈگری کے طور پر اختیار کرنے پر توجہ مرکوز کرنے کی تحریک ملی، اس خواب کے ساتھ کہ اپنے پیشے میں سافٹ ویئر انجینئر اور آخرکار بانی بنوں گا۔
اگرچہ اپنے مشکل نصاب اور سیکھنے کے دشوار عمل کی وجہ سے میں اینجل بوٹکس میں اتنا زیادہ شامل نہیں تھا، پھر بھی اس نے روبوٹکس کے لیے زندگی بھر کا شوق پیدا کر دیا۔ چنانچہ جب میں نے کالج شروع کیا تو میں نے عزم کر لیا کہ کالج کے روبوٹکس کلب میں شامل ہوں گا اور ایک دن ایسی کمپنی بناؤں گا جو روبوٹکس کے ذریعے حقیقی دنیا کے مسائل حل کرے۔
اسکول آف مائنز
ایسٹ ہائی اسکول سے فارغ التحصیل ہونے کے بعد، میں نے کولوراڈو اسکول آف مائنز (2018-2022) میں کمپیوٹر سائنس میں بیچلرز شروع کیا۔ اپنے پہلے ہی سمسٹر کے دوران، میں نے مائنز روبوٹکس کلبز کا جائزہ لیا اور ایگ بوٹ نامی ایک بالکل نئے روبوٹکس گروپ کا پتا چلایا۔
ایگ بوٹ ایک نیا روبوٹکس کلب تھا، جو 2019 ایگ بوٹس ویڈ اینڈ فیڈ مقابلے میں حصہ لینے کے لیے ایک روبوٹ بنانے کے مقصد سے تشکیل دیا گیا تھا۔ اس مقابلے میں دو بنیادی چیلنجز تھے:
- کیڑوں اور جڑی بوٹیوں کی شناخت اور تلفی
- روبوٹکس کے ذریعے فصلوں کی کٹائی کے نئے طریقے تخلیق کرنا
ہماری ٹیم نے پہلے چیلنج پر توجہ مرکوز کرنے کا انتخاب کیا۔ یہ مائنز کی جانب سے ایگ بوٹ مقابلے میں پہلی بار شرکت تھی، اور یہ بھی پہلی بار تھا کہ مائنز کے کسی روبوٹکس کلب نے زراعت سے متعلق کسی کام پر کام کیا تھا۔ اس وجہ سے پوری چیز بالکل تازہ محسوس ہوتی تھی۔
میں فوراً اس منصوبے کی طرف متوجہ ہو گیا۔ میرے خاندان میں میرے والد کی نسل تک کئی نسلوں سے ترکی میں کسان رہے تھے۔ اس لیے ایگ بوٹ مجھے اپنے گھر کے قریب محسوس ہوا، کیونکہ اس میں روبوٹکس اور پروگرامنگ کے لیے میرے شوق کو شامل کیا گیا تھا۔ ایسا روبوٹ بنانے کا خیال جو میرے دادا دادی جیسے کسانوں کی مدد کر سکے، واقعی بہت پرجوش تھا۔
ڈیولپمنٹ
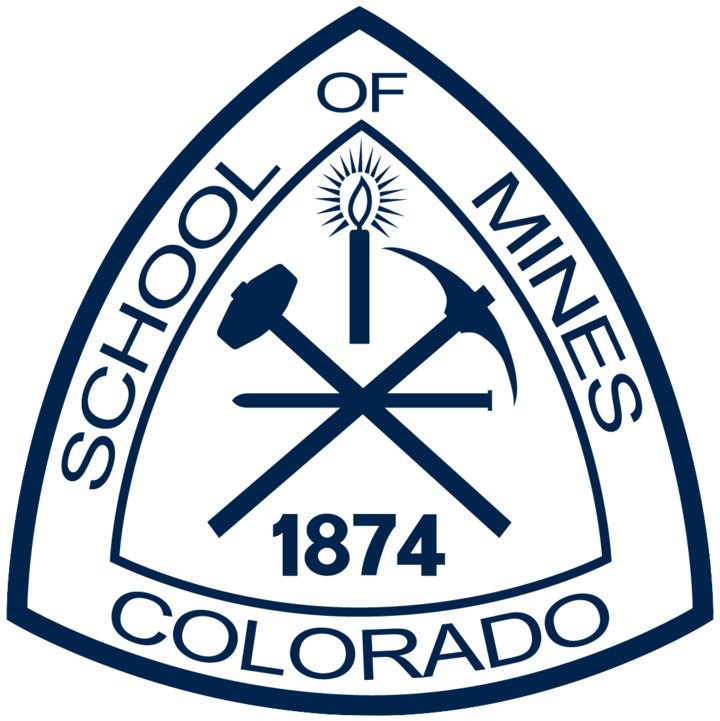
ایگ بوٹ ٹیم کا حصہ بننا میرے کالج کے یادگار ترین تجربات میں سے ایک ہے۔ یہ ان مشکل ترین کاموں میں سے بھی تھا جن پر میں نے اس وقت تک کام کیا تھا۔ یہ منصوبہ پہلی بار تھا جب میں نے واقعی Python، Ubuntu اور ROS میں گہرائی سے کام کیا۔ FRC میں ہر چیز Java میں تھی، اس لیے میرے لیے یہ سب بالکل نیا میدان تھا۔ میں نے پہلے Python اور Ubuntu استعمال کیے تھے، لیکن ROS کو کبھی ہاتھ نہیں لگایا تھا۔ ROS کے کام کرنے کا طریقہ سیکھنا ایک دشوار جنگ تھی۔ اس وقت مجھے یہ بھی معلوم نہیں تھا کہ Python environment کیا ہوتا ہے۔
میں نے اپنا زیادہ تر وقت ایک Lidar سے قابلِ استعمال ڈیٹا اس ROS node میں بھیجنے کی کوشش میں صرف کیا جسے میں لکھ رہا تھا۔ میرا کام end_detector نامی ایک ROS Node نافذ کرنا تھا، جو Lidar ڈیٹا استعمال کرتے ہوئے یہ معلوم کر سکے کہ روبوٹ فصل کی قطار کے اختتام تک پہنچ گیا ہے۔ اب یہ آسان معلوم ہوتا ہے، لیکن اس وقت یہ بہت بڑا کام محسوس ہوتا تھا۔
Lidar کو میرے کوڈ کے ساتھ بات چیت کروانے میں مجھے تقریباً دو ہفتے کی ڈیبگنگ لگی۔ پورا کوڈ یا تو C++ یا Python میں لکھا گیا تھا، زیادہ تر Python میں۔ لہٰذا اس کام کے لیے میرا کوڈ صرف Python تھا۔ جب یہ کام کرنے لگا تو میں نے کیمپس میں ملنے والے پودوں کے بے ترتیب جھنڈوں کو استعمال کرتے ہوئے منطق کی جانچ شروع کی۔ میں Lidar کو تھامے ہوئے اسٹینڈ کو ان کے پاس سے گزارتا اور دیکھتا کہ آیا کوڈ یہ بتا سکتا ہے کہ ہم اختتام تک پہنچ گئے ہیں۔ کئی گھنٹوں اور ڈیبگنگ کے بعد، آخرکار میں نے کم از کم اپنے ٹیسٹ ماحول میں سب کچھ کام کرنے کے قابل بنا لیا۔ جب ہم نے ہر چیز کو ایک ساتھ ملانے کی کوشش کی تو صورتِ حال مختلف تھی۔
میرا زیادہ تر وقت ہارڈویئر اور سافٹ ویئر کو ایک دوسرے کے ساتھ بات چیت کروانے میں گزرا۔ قطار کے اختتام کا پتا لگانے کی اصل منطق دوسرے نمبر پر تھی۔ لیکن یہ سیکھنے کا ایک بہترین تجربہ تھا۔ میں ROS کو بمشکل سمجھنے سے لے کر لائیو Lidar ڈیٹا کے ساتھ Jetson بورڈ پر nodes لکھنے اور ڈیبگ کرنے تک پہنچا۔ اسی دوران میں نے اپنی پروگرامنگ زبان کے طور پر بنیادی طور پر Java کو اختیار کرنے کے بجائے Python کو ترجیح دینا شروع کیا۔ اور 2025 تک، میں نے اپنے کسی منصوبے یا کام سے متعلق کوڈ بیس میں Java کو حقیقی طور پر استعمال نہیں کیا ہے۔
ٹیم اور ٹیک اسٹیک
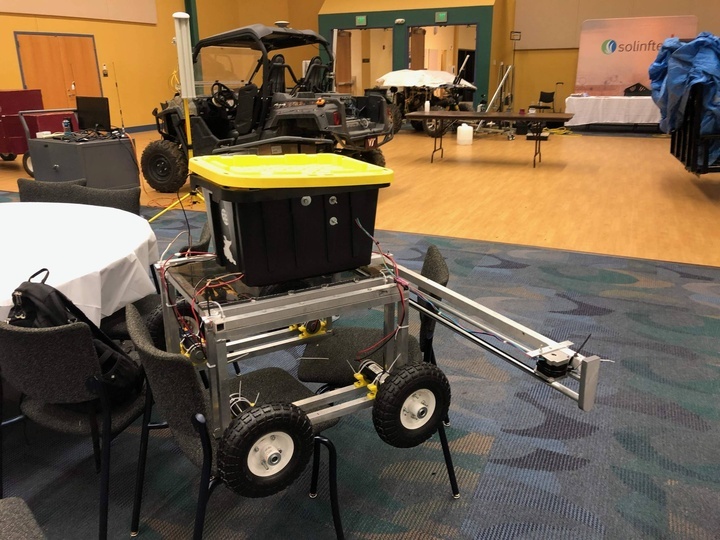
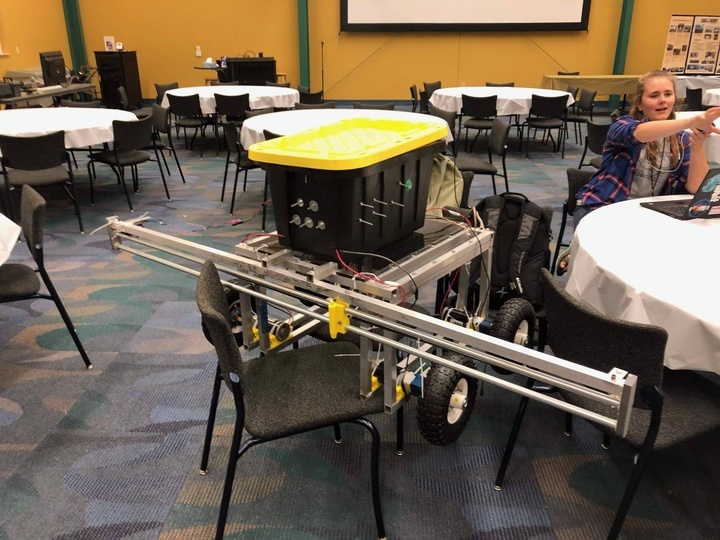
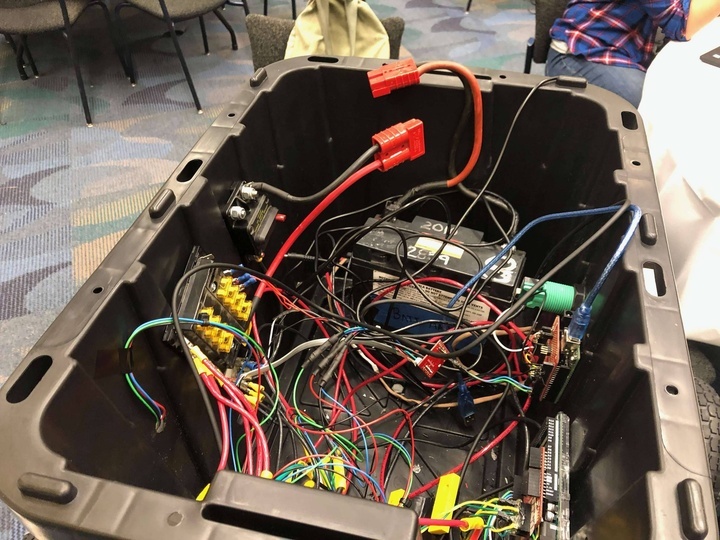
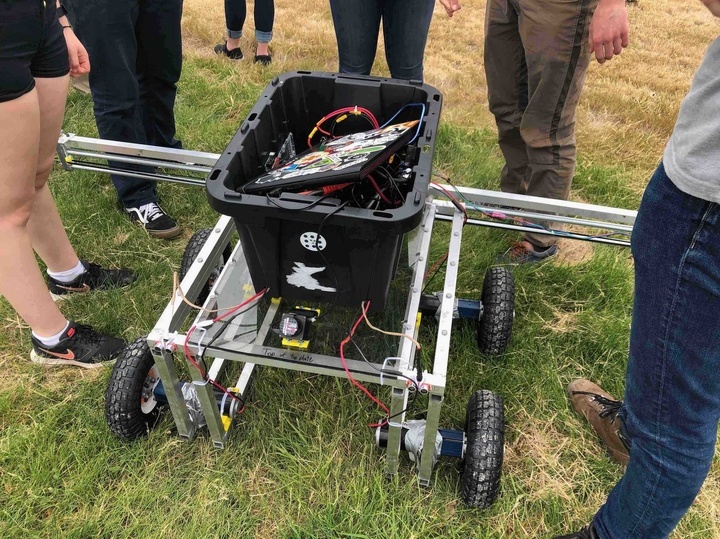
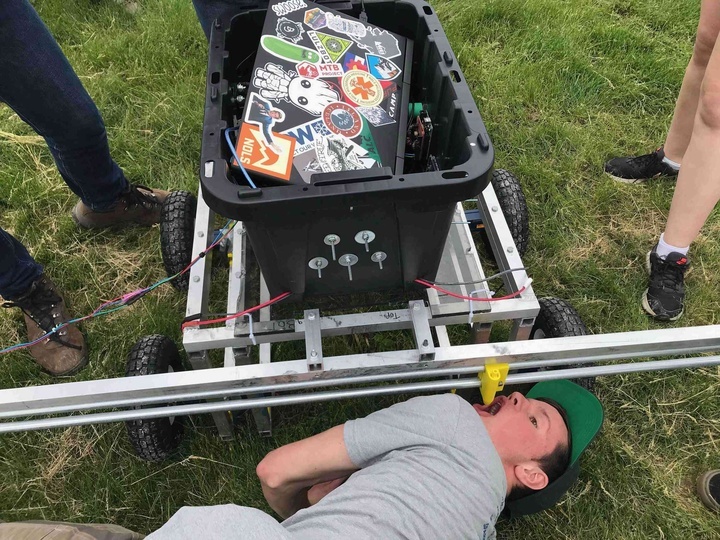
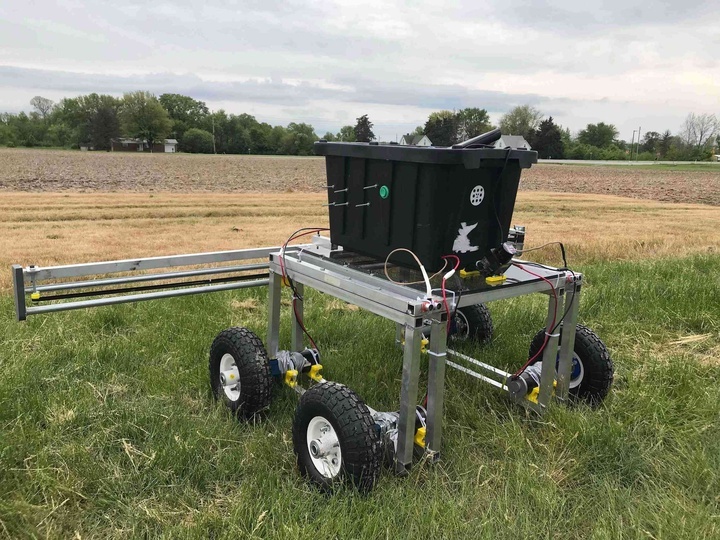
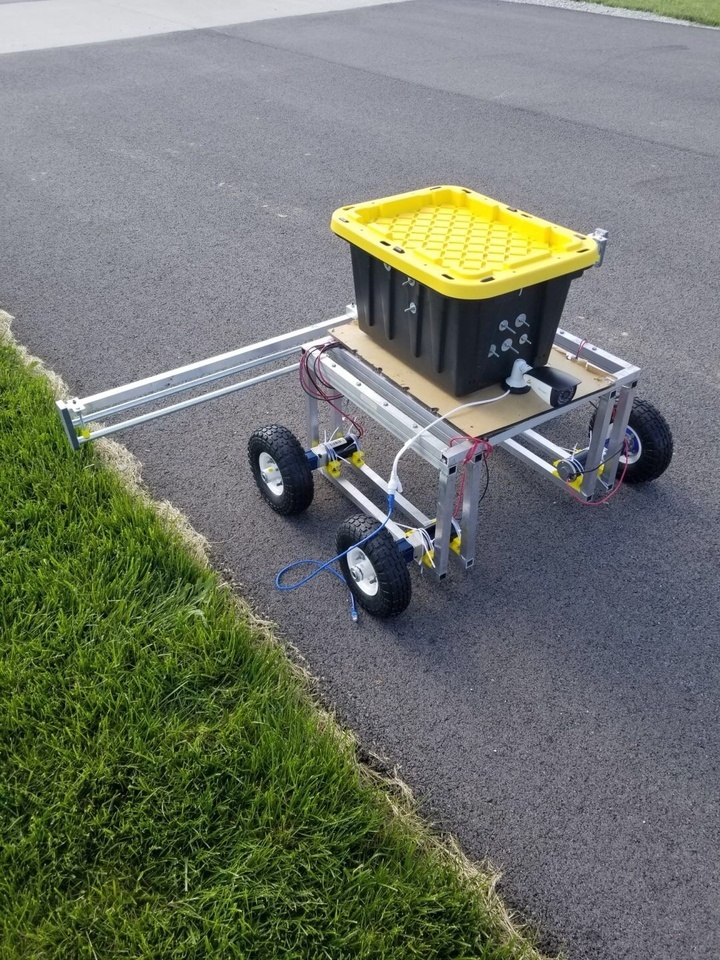
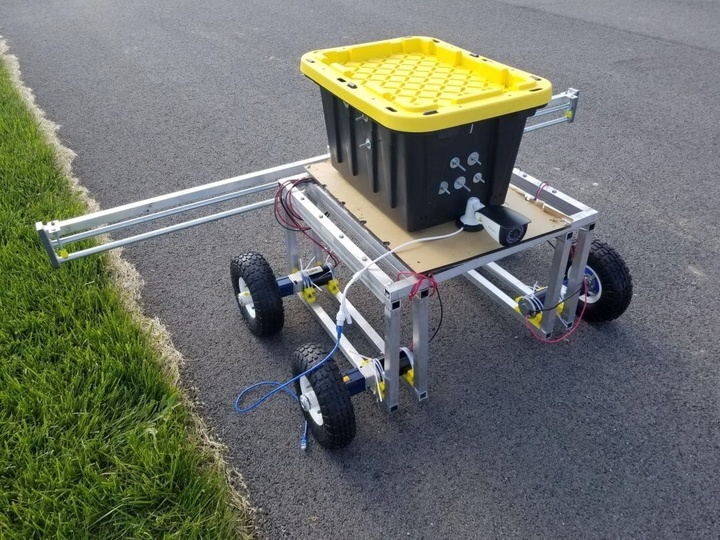
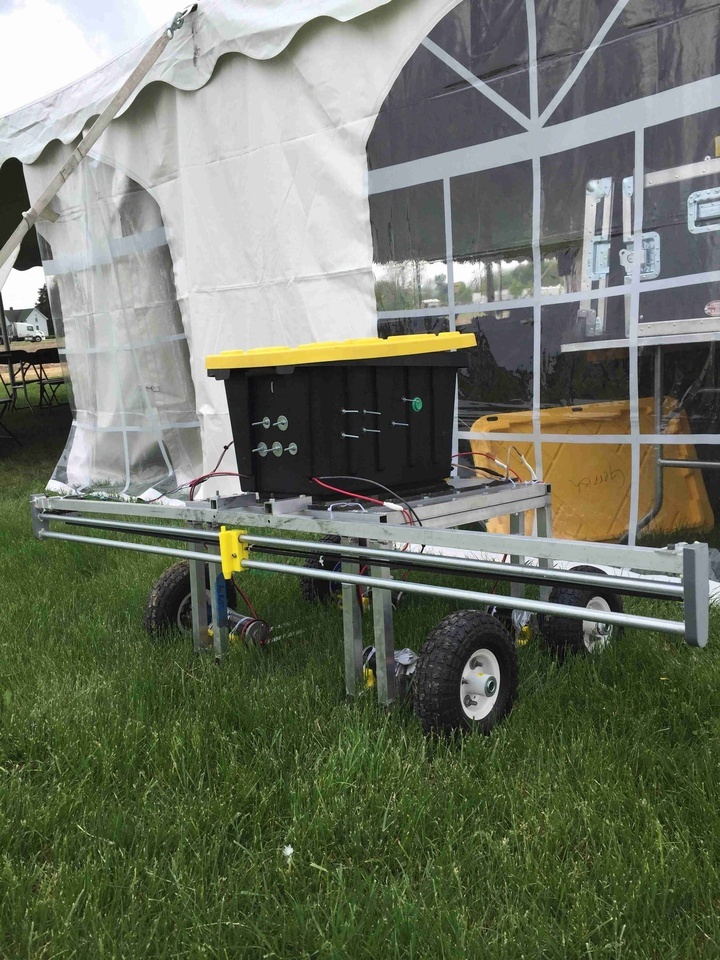
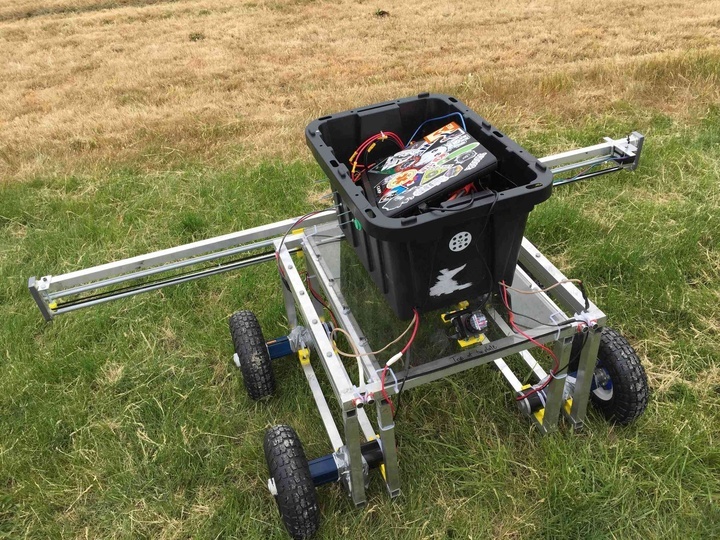
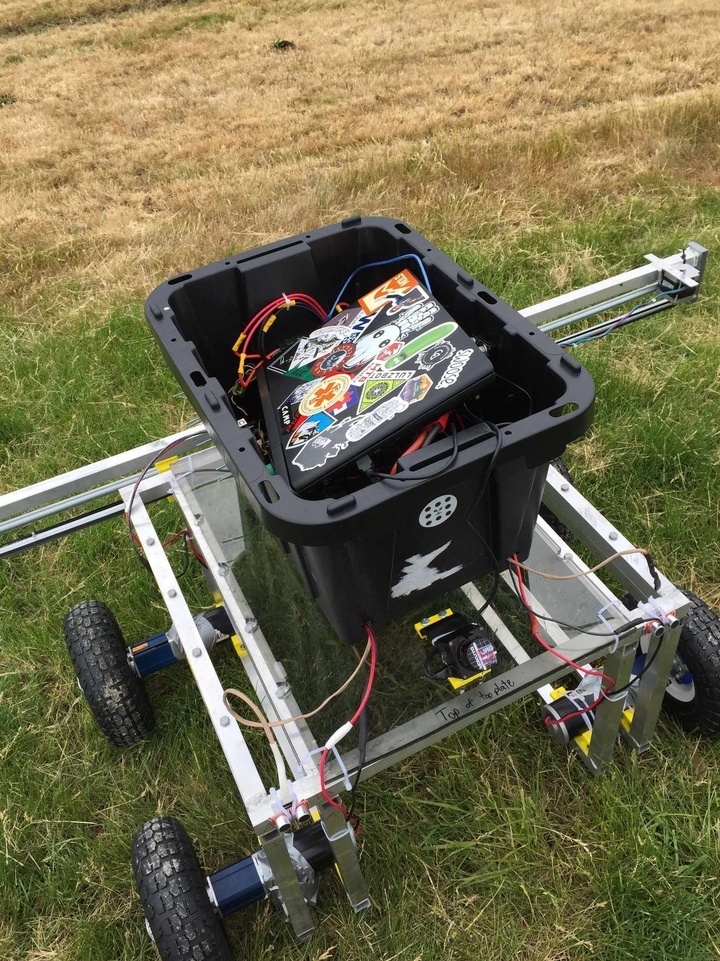
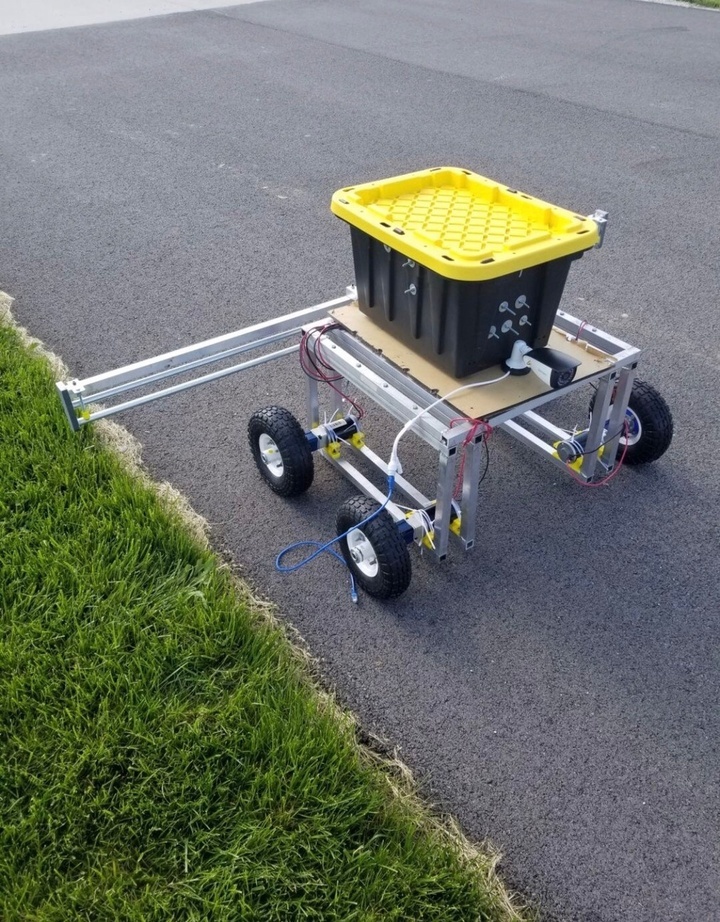
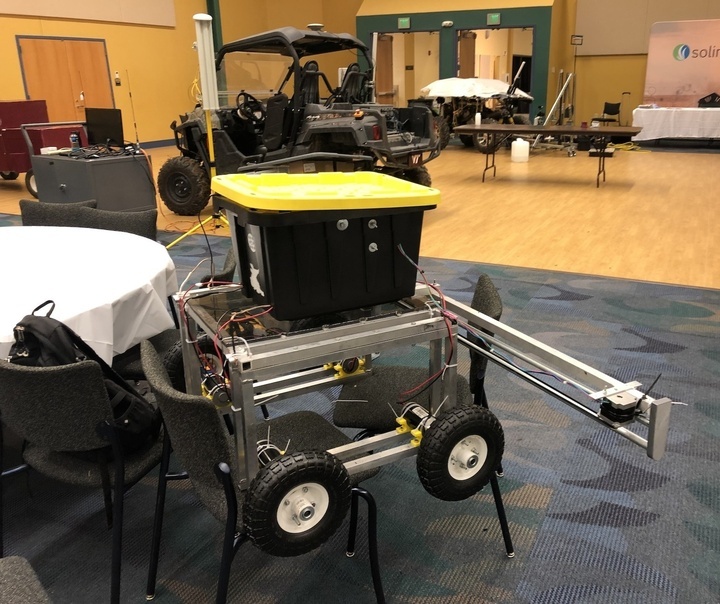
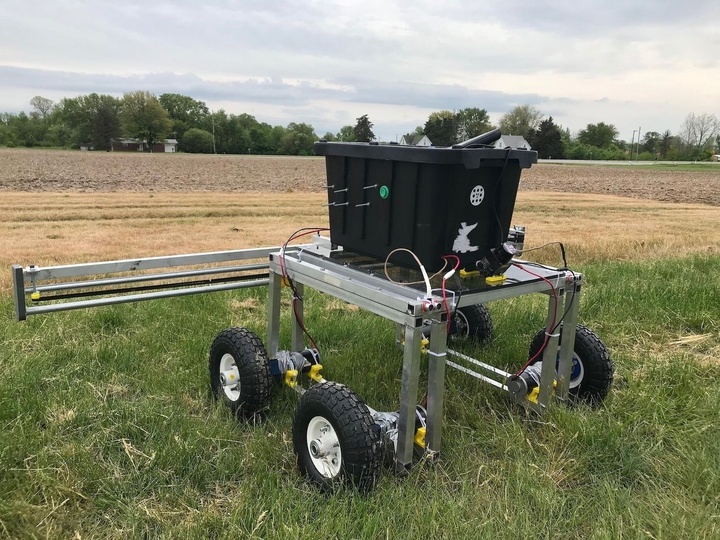
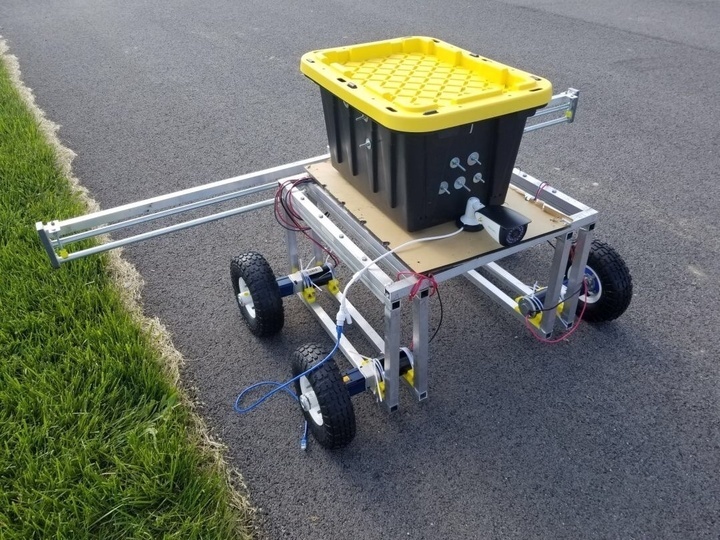
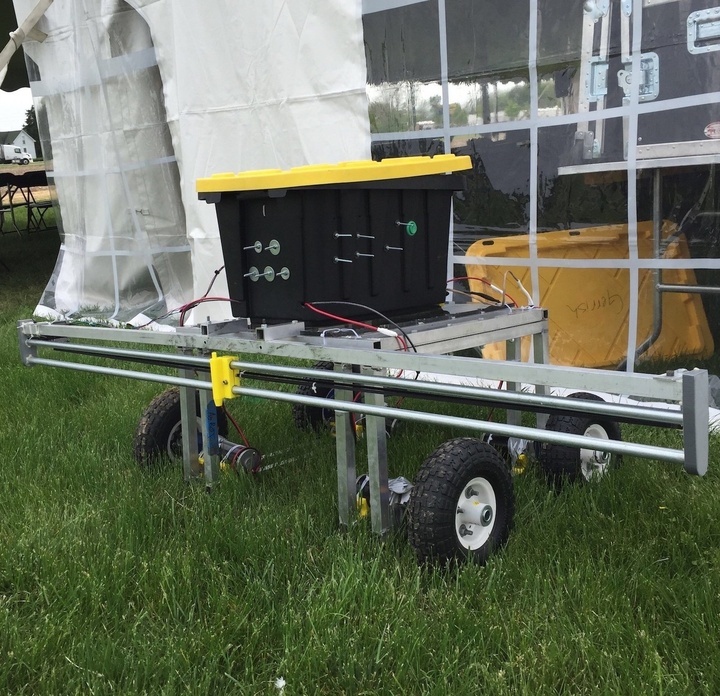
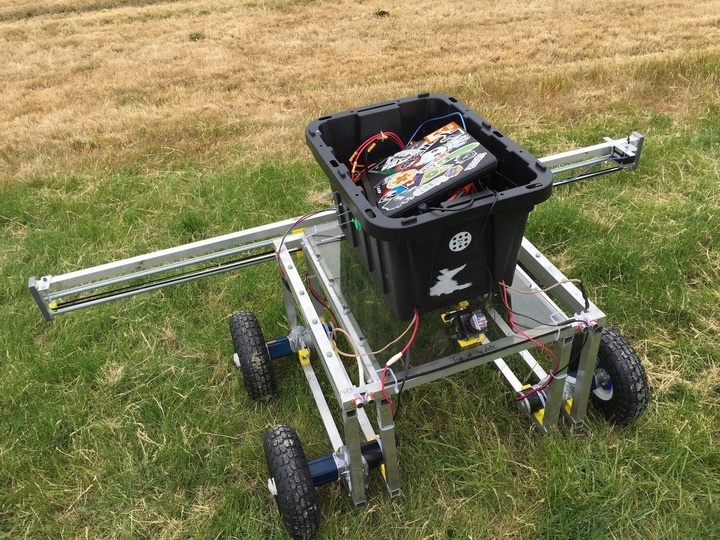
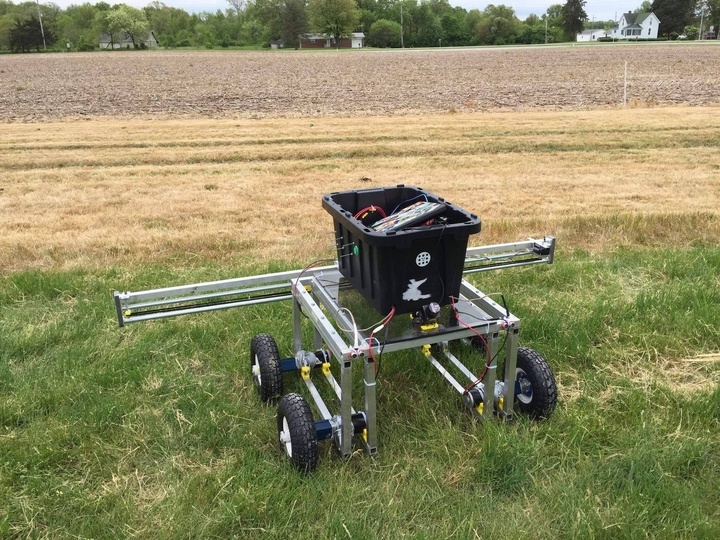
ہم نے Nvidia Jetson TX2 پر Ubuntu 16.04، ROS Kinetic اور Python 2.7 چلایا، جو Hokuyo URG 04LX UG01 Lidar کے ساتھ انٹرفیس کرتا تھا۔ ہمارے پاس سینسر ان پٹس، جیسے الٹراسونک رینج فائنڈرز، کے لیے Arduino(s) تھے۔ ہمارا کوڈ ادراک، نیویگیشن، کنٹرول اور اسپرے کرنے کا انتظام کرتا تھا۔ آپ repository یہاں دیکھ سکتے ہیں: GitHub repository۔ میرے لکھے ہوئے مخصوص کوڈ کو end_detector.py میں دیکھا جا سکتا ہے۔ یہاں ان زیادہ تر اجزا کی فہرست ہے جن سے روبوٹ تشکیل پاتا تھا:
- Ubuntu 16.04 Xenial
- ROS Kinetic Kame
- Python 2.7
- Nvidia Jetson TX2
- Hokuyo URG-04LX-UG01 Lidar
- Arduino Uno اور Mega
- DC موٹرز، انکوڈرز، موٹر کنٹرولرز، بیٹری وغیرہ
ہماری ٹیم بہت بڑی نہیں تھی، لیکن چند نام نمایاں ہیں:
ٹائلر کلب کا قائد اور بانی تھا۔ میں اس وقت بھی اس کی بہت عزت کرتا تھا اور آج بھی کرتا ہوں۔ زکری کلب میں سافٹ ویئر ڈیولپمنٹ کا سربراہ تھا اور اس نے سافٹ ویئر ڈیولپمنٹ اور ROS کے بارے میں مجھے بہت کچھ سیکھنے میں مدد دی، جس کے لیے میں آج تک شکر گزار ہوں۔
اس کے علاوہ بھی دوسرے اراکین تھے، جیسے کیون برنارڈ اور امیت روٹیم۔ لیکن افسوس کہ مجھے تمام اصل اراکین کے نام اور رابطے یاد نہیں، کیونکہ کلب کو ختم ہوئے 5 سال سے زیادہ عرصہ گزر چکا ہے۔
روبوٹ کی زیادہ تر ڈیولپمنٹ اختتامِ ہفتہ کے دوران اور ہماری زیادہ تر کلاسیں ختم ہونے کے بعد رات گئے تک ہوئی۔ انجینئرنگ کی ڈگری اور ایگ بوٹ پر کام کرنا بہت تھکا دینے والا تھا، لیکن ہم نے ہمت نہیں ہاری۔
سفر اور افراتفری
اس پورے تجربے کا ایک حصہ جسے میں کبھی نہیں بھولوں گا، وہ خود سفر تھا۔ مقابلہ ویسٹ لفیئٹ، انڈیانا میں، پرڈیو یونیورسٹی کے کیمپس کے قریب منعقد ہوا۔ اور پورا مقابلہ مائنز میں فائنلز کا ہفتہ ختم ہونے کے فوراً بعد ہوا، اس لیے ہمارے پاس اس عذاب بھرے ہفتے سے سنبھلنے کا کوئی وقت نہیں تھا۔
ہم نے ٹائلر کے ٹرک کے ذریعے گولڈن، کولوراڈو سے انڈیانا تک گاڑی چلائی، تاکہ روبوٹ اور اپنے تمام اوزار بھی لے جا سکیں۔ دلچسپ بات یہ ہے کہ ہم نے مقابلے کے ہفتے سے محض ایک دن پہلے سفر شروع کیا۔ ہم نے اپنی ہر چیز، روبوٹ، اوزار، بیٹریاں، کمپیوٹر، سب کچھ پیک کیا اور گولڈن، کولوراڈو سے ویسٹ لفیئٹ، انڈیانا تک گاڑی چلائی۔ کاغذ پر یہ 18 گھنٹے کا سفر تھا۔ پٹرول اور بیت الخلا کے وقفوں کے ساتھ ہمیں تقریباً 20 یا 22 گھنٹے لگے۔
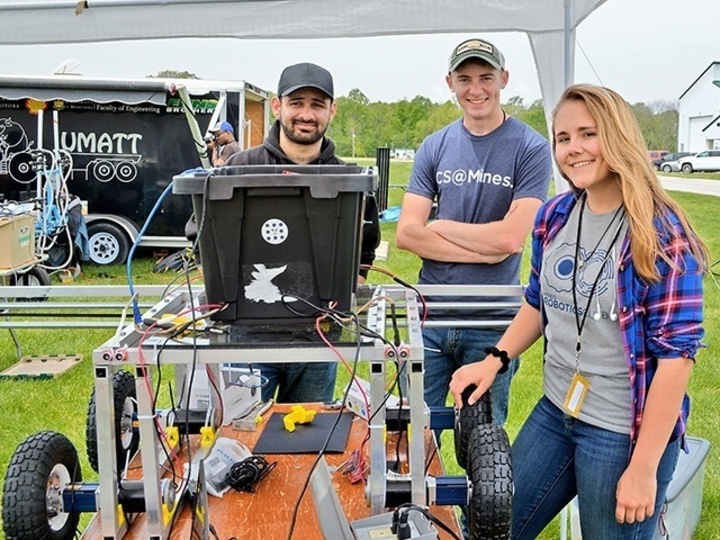
ٹائلر نے پورا وقت گاڑی چلائی اور Coffee Monster مشروبات کے سہارے کام چلایا۔ ایک اور ساتھی، معذرت، مجھے اس کا نام بھول گیا ہے لیکن وہ تصاویر میں موجود ہے، کبھی کبھار اس کی جگہ گاڑی چلاتی تھی۔ راستے میں موسلادھار بارش شروع ہو گئی۔ ہمیں ایک بے ترتیب بند پٹرول اسٹیشن پر گاڑی روک کر روبوٹ کو محفوظ رکھنے کے لیے ترپال لینا پڑی۔ یہ عارضی سا انتظام تھا، افراتفری تھی، کالج کی روبوٹکس تھی۔ کسی نہ کسی طرح ہم پہنچ گئے۔
جب ہم پہنچے تو ہم نے میدان میں اپنی چھتری نصب کی اور اپنے تمام اوزار ترتیب دیے۔ میں نے کوڈ مکمل کرنے اور اسے چلانے پر توجہ مرکوز کی۔ مقابلے کے زیادہ تر حصے میں ہم بنیادی طور پر اپنے روبوٹ کی ڈیبگنگ کرنے اور اسے اچھی طرح کام کروانے میں مصروف رہے، اور ساتھ ہی دوسری ٹیموں کے زبردست روبوٹ ڈیزائن بھی دیکھتے رہے۔
تو کیا ہم جیتے؟
نہیں
پیچھے مڑ کر دیکھیں تو ہم صرف بچوں کا ایک گروہ تھے جو اپنی تجربے کی سطح سے کہیں آگے کی کوئی چیز بنانے کی کوشش کر رہے تھے۔ دوسری ٹیمیں بالکل ہی مختلف سطح پر تھیں۔ کچھ اسٹارٹ اپس سے آئی تھیں۔ کچھ تحقیقی لیبارٹریوں سے آئی تھیں۔ کچھ کو مکمل تعلیمی معاونت حاصل تھی۔ ہم انڈرگریجویٹس کا ایک چھوٹا سا گروہ تھے جو رات بھر جاگ کر کام کرتا، اس امید میں کہ Python کسی طرح Lidar ڈیٹا کو کسی مفید چیز میں تبدیل کر دے گا۔
ہمارا روبوٹ خامیوں سے بھرپور تھا۔ یہ ایک عارضی سا انتظام تھا۔ اور سچ کہوں تو مقابلے تک پہنچنے کے وقت یہ بمشکل کام کرتا تھا۔ جب ٹیم کے بہت سے اراکین کو احساس ہوا کہ شاید ہم وقت پر مکمل نہ کر سکیں، تو انہوں نے آنا چھوڑنا شروع کر دیا۔ کچھ تو آئے ہی نہیں۔ فائنلز ختم ہو چکے تھے، روبوٹ تیار نہیں تھا، اور حوصلہ کافی پست تھا۔
لیکن ہم میں سے کچھ نے اسے آخر تک جاری رکھا
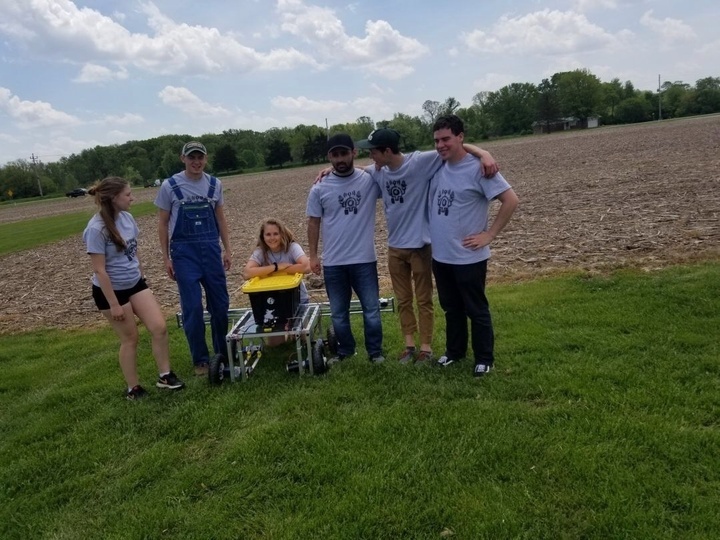
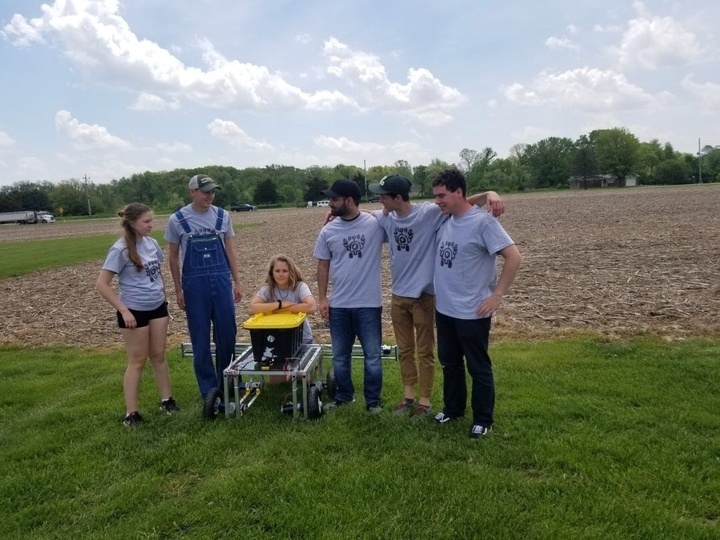
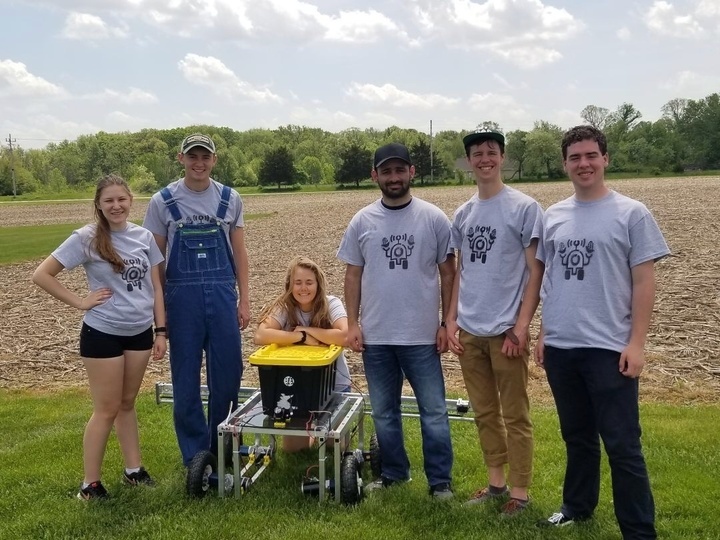
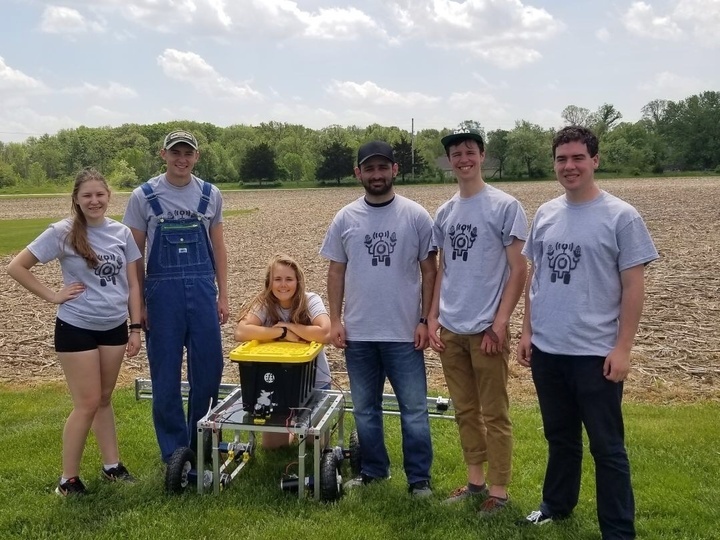
میں نے ہمت نہیں ہاری… ٹائلر نے ہمت نہیں ہاری… اور تصویر میں موجود لوگوں نے بھی ہمت نہیں ہاری!
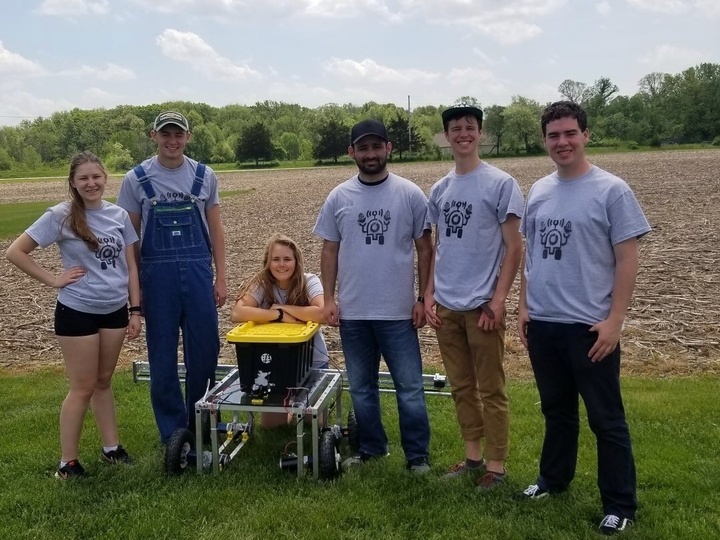
اگرچہ ہم نہ جیتے اور نہ ہی ہمارے پاس مکمل طور پر فعال روبوٹ تھا، پھر بھی میں اس تجربے کو کسی چیز کے بدلے نہیں چھوڑوں گا۔ میں نے ROS، ہارڈویئر ڈیبگنگ، دباؤ میں نظام بنانے کے بارے میں سیکھا، اور میں نے وفاداری کے بارے میں بھی سیکھا۔ مجھے احساس ہوا کہ چیزوں کو آخر تک پہنچانا کتنا اہم ہے۔
2025 تک غور و فکر
2019 کے سیزن کے بعد، ایگ بوٹ نے اپنا کام بند کر دیا۔ اس کی بنیادی وجہ تقریباً ایک سال بعد COVID کا شروع ہونا تھا، جس کے باعث مائنز کے تمام کلب 1-2 سال کے لیے بند ہو گئے، اور جب تک دنیا “معمول” کی طرف واپس آنا شروع ہوئی، میں فارغ التحصیل ہو چکا تھا۔
اب 2025 ہے، اور AgBot پر نظر ڈالتے ہوئے، میں اسے اپنے لیے ہر چیز کی ابتدا کے طور پر دیکھتا ہوں۔ اس نے مجھے روبوٹکس کا پہلا حقیقی تجربہ دیا اور سکھایا کہ ایک تکنیکی ٹیم کے ساتھ کیسے تعاون کیا جاتا ہے۔ اس نے مجھے ایک ایسے راستے پر ڈال دیا جو مجھے حیرت انگیز مواقع تک لے گیا ہے۔
اس کے بعد سے، میں نے eBay میں بیک اینڈ انجینئر کے طور پر کام کیا، جہاں ڈیٹا سینٹرز میں لاکھوں میٹرکس وصول کرنے والی سروسز تعینات کیں۔ اپنا پہلا اسٹارٹ اَپ قائم کیا، جس کی توجہ خودکار مصنوعی ذہانت پر مبنی سائبر سکیورٹی پینیٹریشن ٹیسٹنگ بنانے پر تھی۔ Notify Cyber لانچ کیا، جس تک دسیوں ہزار وزٹرز پہنچے۔ میں نے Docker، Kubernetes، Postgres، اور جدید مصنوعی ذہانت کے انفراسٹرکچر کے لیے سافٹ ویئر لکھا ہے۔
لیکن AgBot اب بھی میری زندگی کے بہترین تجربات میں سے ایک نمایاں تجربہ ہے۔ یہ افراتفری بھرا، دباؤ والا تھا، اور کبھی کبھی ناممکن محسوس ہوتا تھا، لیکن اس نے مجھے کسی بھی کلاس یا ٹیوٹوریل سے کہیں زیادہ سکھایا۔ میں نے سیکھا کہ اگر آپ کے پاس بہترین منصوبہ، کافی فنڈنگ، یا بہترین ہارڈویئر نہ بھی ہو، تب بھی آپ کچھ بنا سکتے ہیں، بہت کچھ سیکھ سکتے ہیں، اور راستے میں حیرت انگیز لوگوں سے مل سکتے ہیں۔
2019 کی AgBot ٹیم کے ہر فرد کا شکریہ۔ 2019 کے اس روڈ ٹرپ، بند گیس اسٹیشن سے اٹھائے گئے ترپال، اور بے خواب راتوں کا شکریہ۔ آپ نے مجھے بڑے منصوبوں کو اعتماد کے ساتھ آگے بڑھانے کا حوصلہ دیا، چاہے وہ کتنے ہی ناممکن کیوں نہ دکھائی دیں۔
وسائل اور روابط
- کولوراڈو اسکول آف مائنز روبوٹکس کلبز کی مرکزی ویب سائٹ
- AgBot 2019 کا کوڈ بیس
- Purdue AgBot کا مضمون
- Purdue کا بصری خلاصے کا مضمون
- DTN Progressive Farmer کا مضمون
- AgBot کا Twitter/X اکاؤنٹ
- AgBot کی سرکاری ویب سائٹ
- Zach کا GitHub
- Kevin کا GitHub
- Tyler کا GitHub
تصاویر کی گیلری
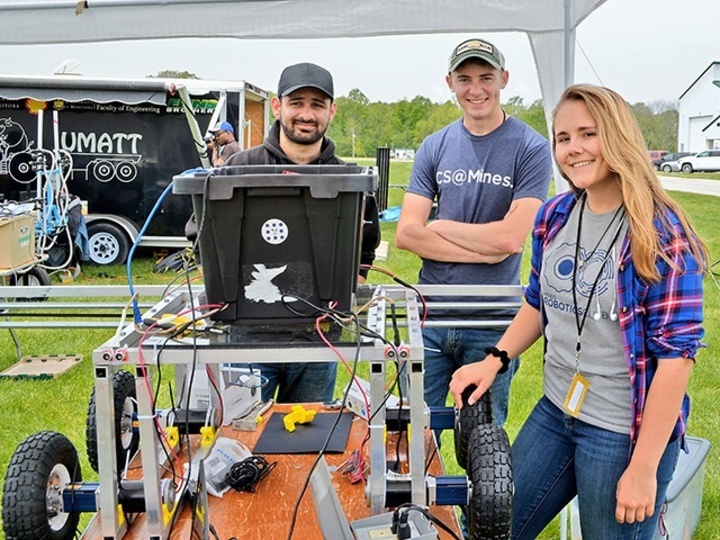
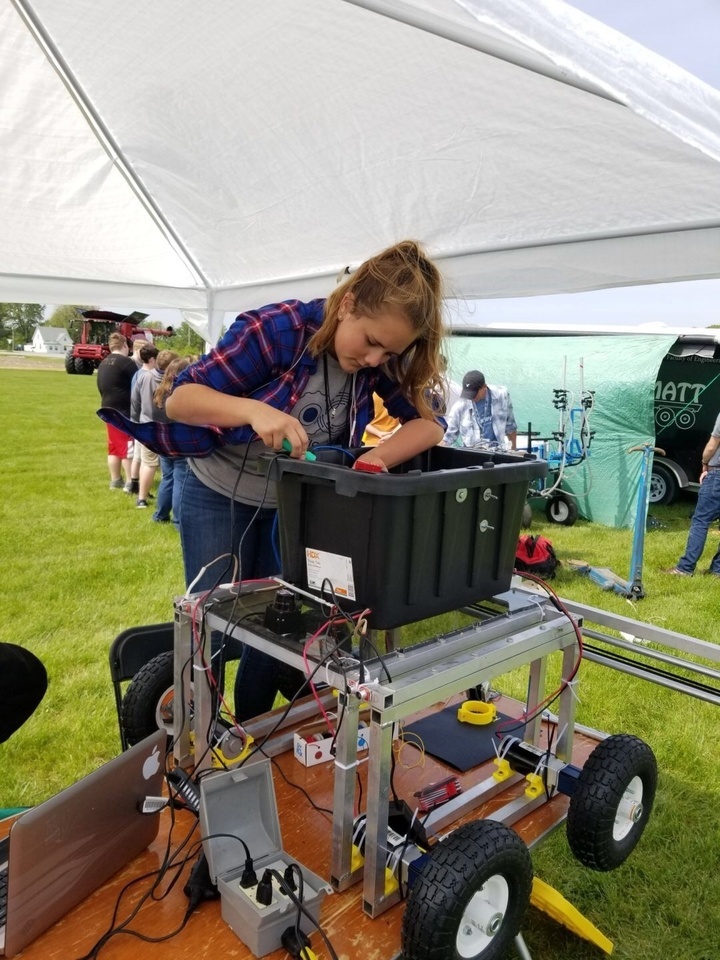
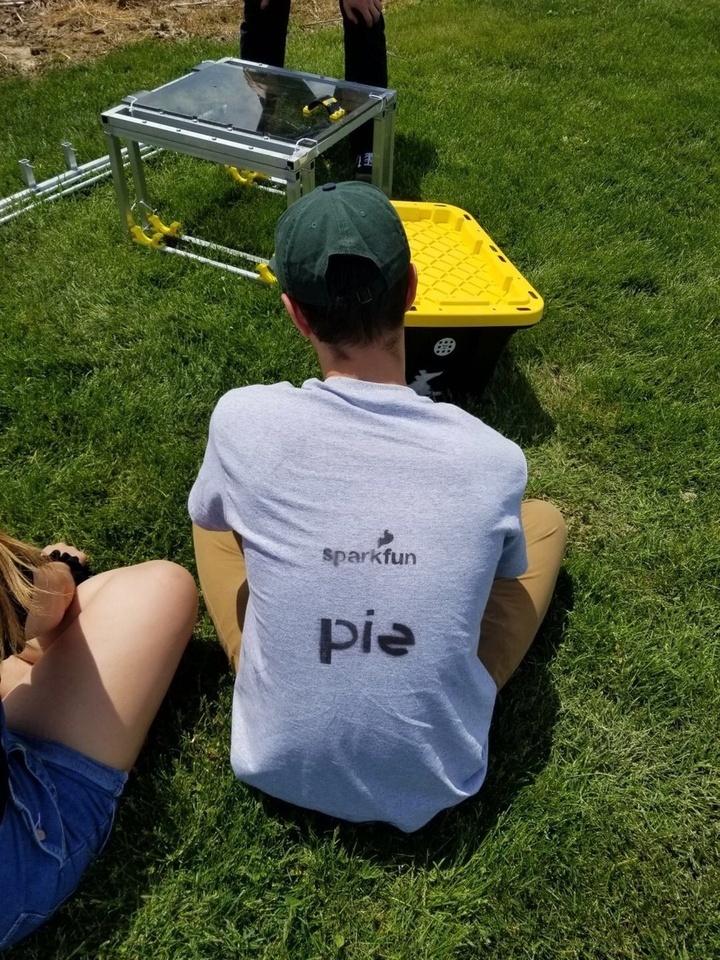
مائنز کی AgBot ٹیم، ہم
 |
|
 |
 |
 |
 |
 |
|
 |
 |
 |
ہمارا AgBot روبوٹ
 |
 |
 |
 |
 |
 |
 |
 |
 |
 |
 |
|
 |
 |
 |
 |
 |
 |
 |
ویڈیوز/GIFs
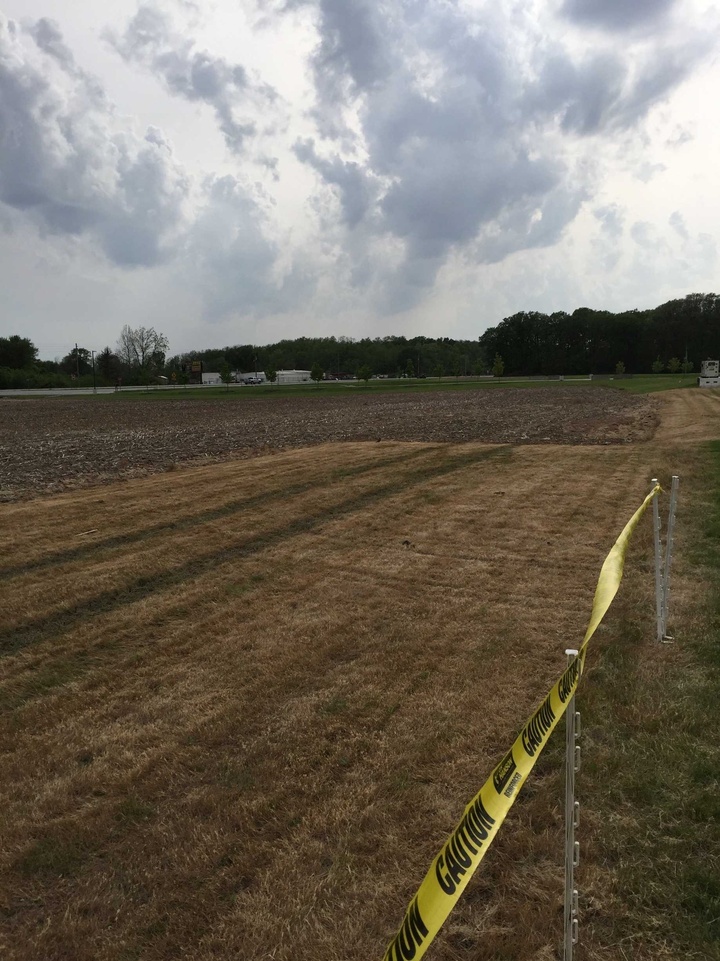
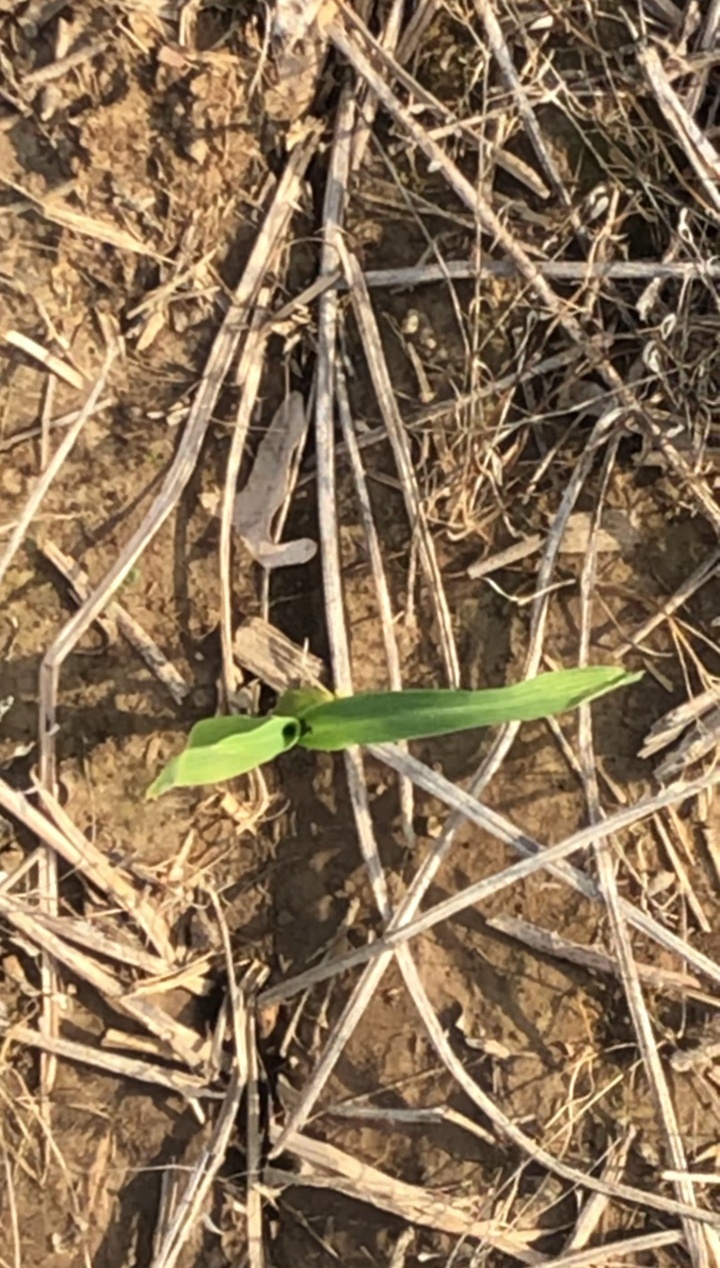
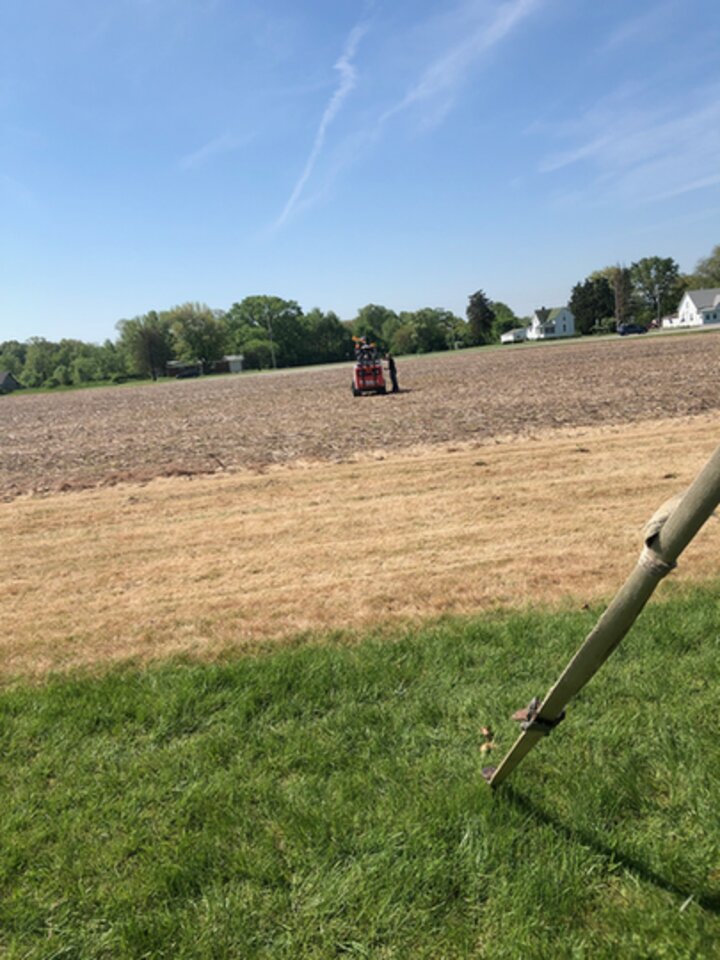
مقابلے کے میدان
 |
 |
 |
 |
 |
 |
 |
 |
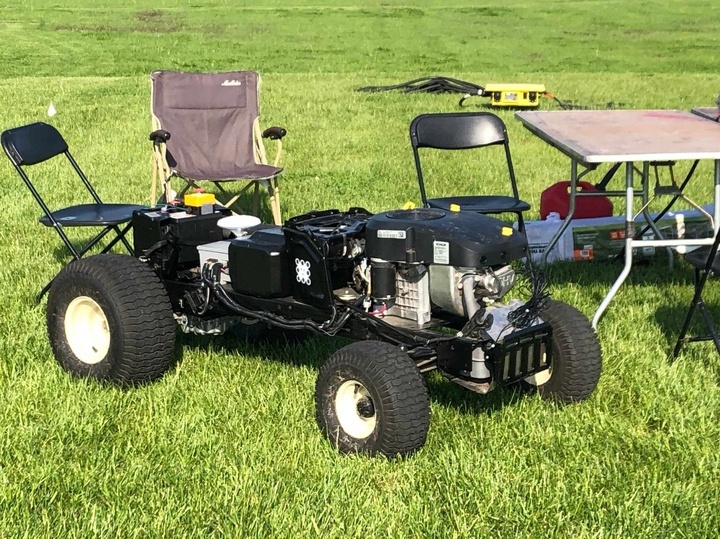
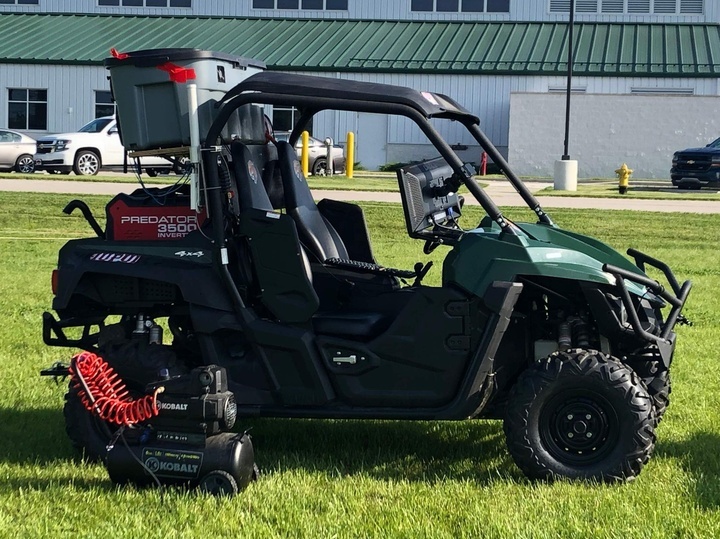
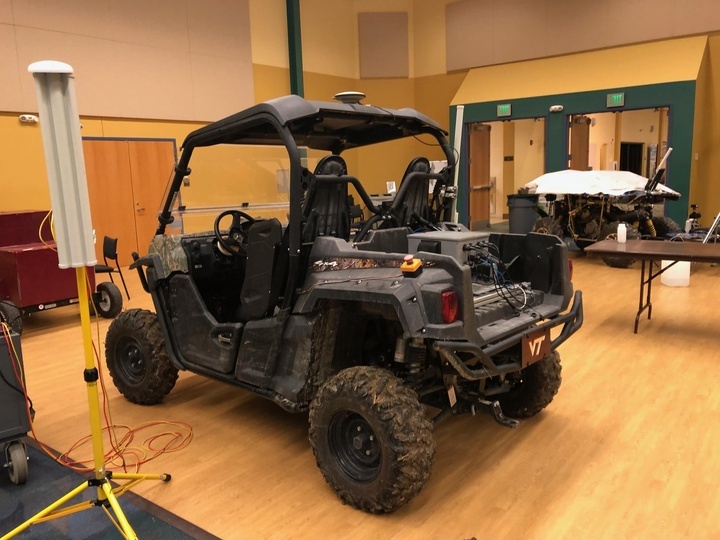
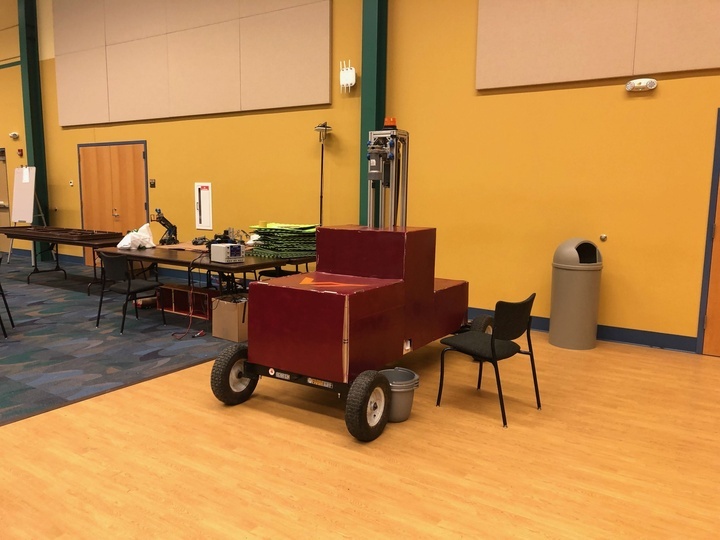
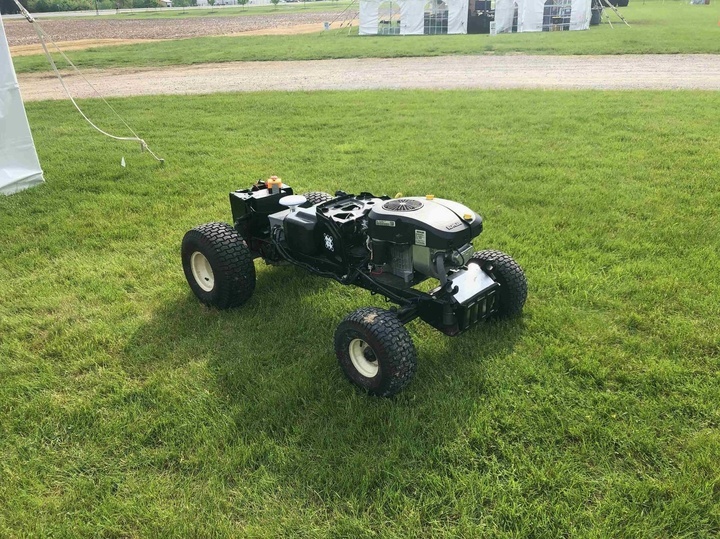
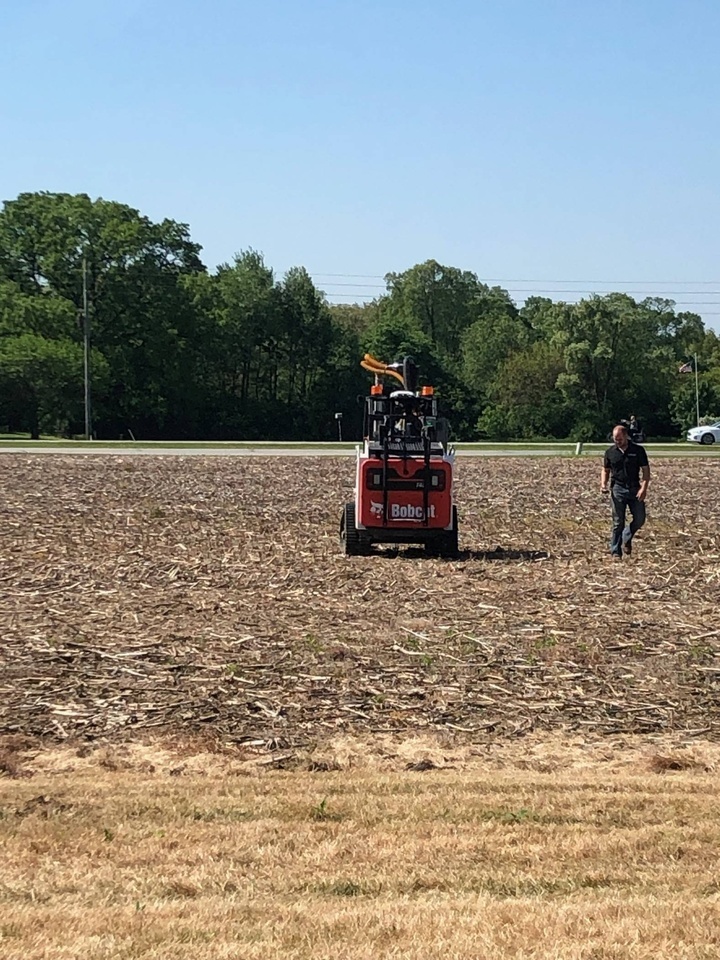
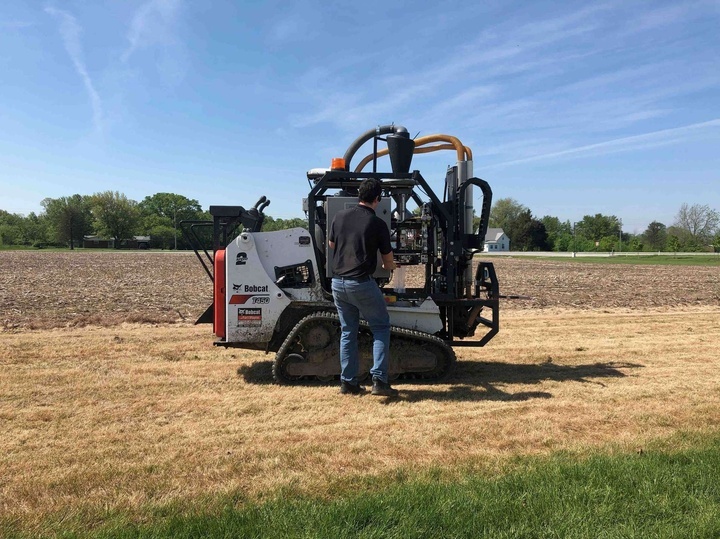
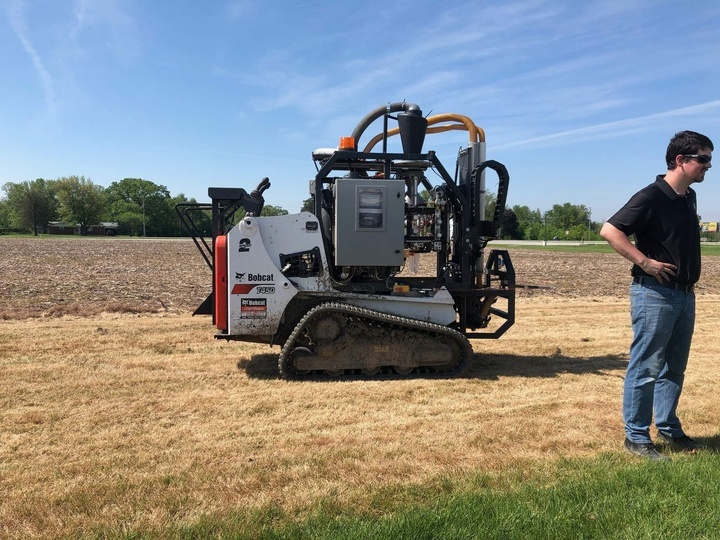
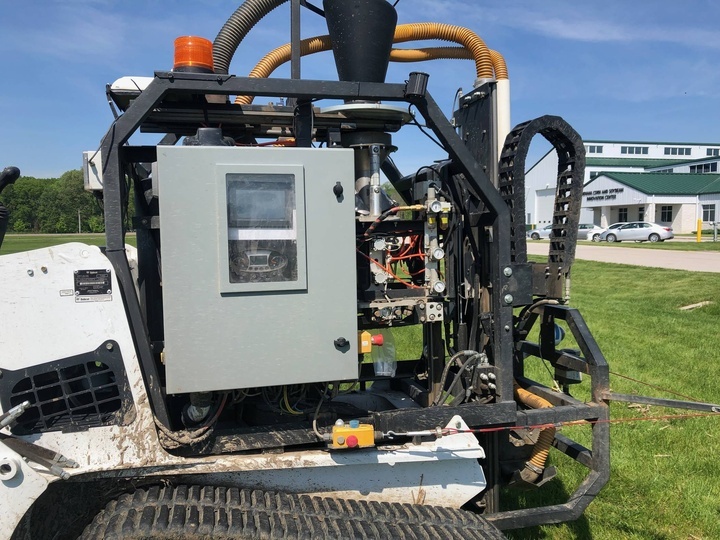
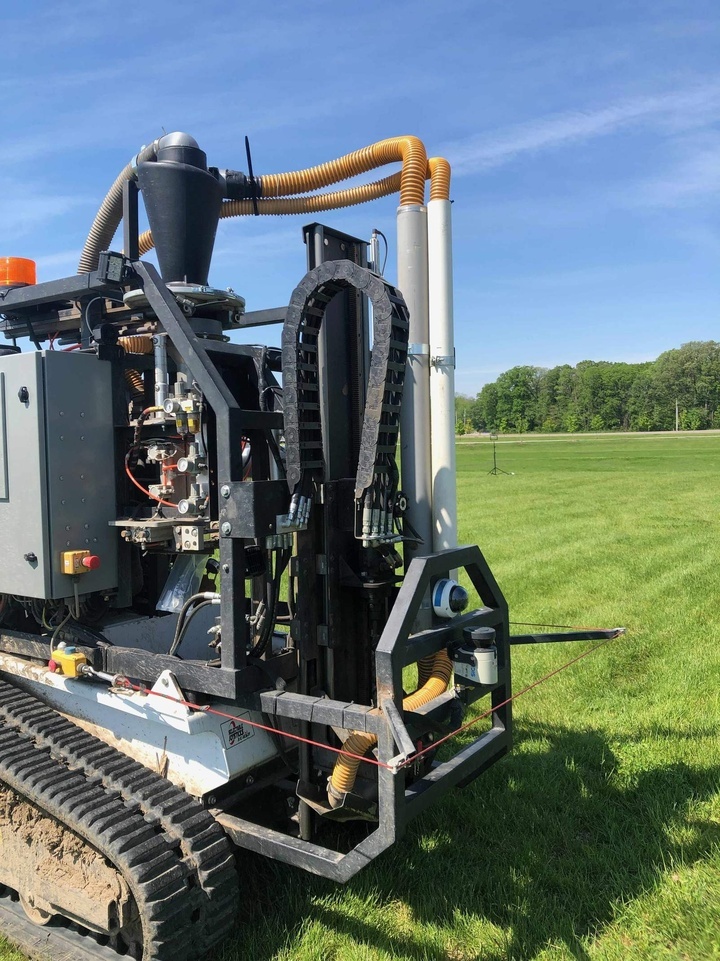
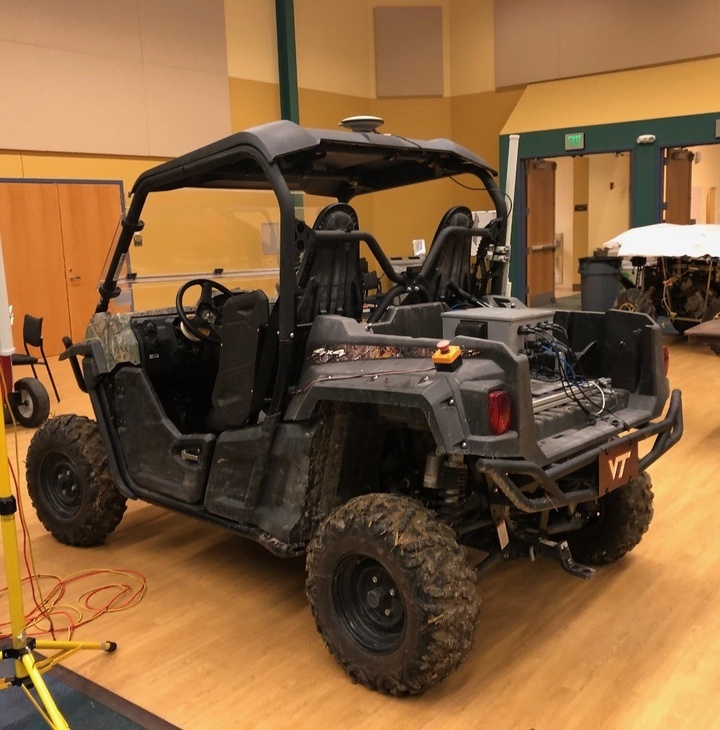
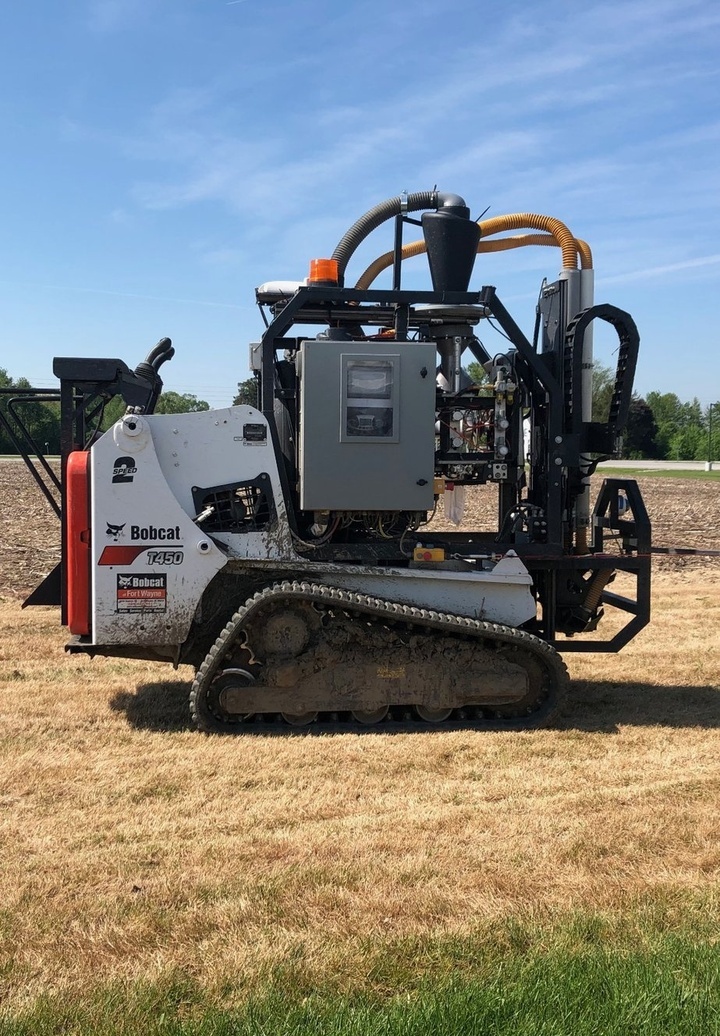
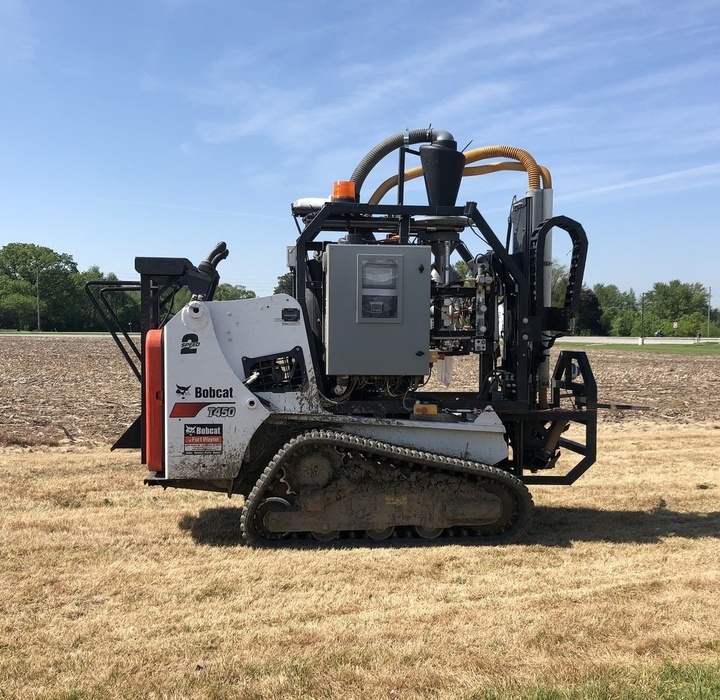
مقابلوں میں شامل دوسری ٹیمیں
 |
 |
 |
 |
 |
 |
 |
 |
 |
 |
 |
 |
 |
 |
 |
 |
 |
 |
 |
FRC 1339 (2014-2017)
|
 |
دیگر بے ترتیب تصاویر
 |
 |
 |
 |
 |
 |
 |
 |
 |
|