การตรวจจับช่องจราจรแบบง่าย
เกี่ยวกับ
การตรวจจับช่องจราจรแบบง่าย (SLD) ตามชื่อที่บ่งบอก คือซอฟต์แวร์ที่ทำการตรวจจับช่องจราจรแบบง่าย SLD บรรลุสิ่งนี้ได้โดยใช้เพียงวิธีการด้านคอมพิวเตอร์วิทัศน์แบบคลาสสิก ซึ่งประกอบด้วย: AOI, การทำ Thresholding, การตรวจจับเส้นด้วย Canny, HoughLinesP และการจัดกลุ่มจุด ด้วยวิธีการเหล่านี้ จึงสามารถตรวจจับช่องจราจรด้านซ้ายและด้านขวาของรถที่กำลังขับอยู่ในวิดีโอ (มุมมอง) ได้
ข้อจำกัด
มันจะทำงานได้ดีที่สุดจริง ๆ ก็ต่อเมื่อข้อมูลวิดีโอสะอาด ไม่มีวัตถุ/รถยนต์อยู่ใน AOI และถนนอยู่ในสภาพที่พอใช้ได้ ข้อจำกัดสำคัญอีกประการหนึ่งของ SLD คือสามารถตรวจจับได้เฉพาะช่องจราจรด้านซ้ายช่องแรกและ/หรือช่องจราจรด้านขวาช่องแรกของยานพาหนะหลักเท่านั้น มันจะไม่ตรวจจับช่องจราจรทั้งหมด ซึ่งจำกัดสิ่งที่โค้ดสามารถมอบให้กับมุมมองโดยรวมของรถได้ นี่คือแผนภาพ/ภาพประกอบที่เน้นให้เห็นปัญหาหลักของ SLD:
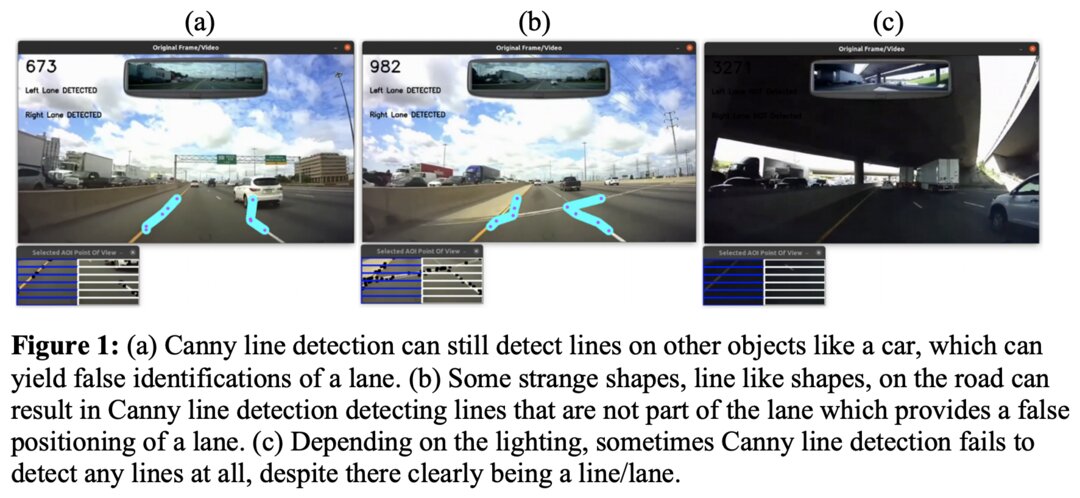
SLD ไม่ได้สมบูรณ์แบบ!
การสาธิต SLD
แหล่งข้อมูลทั้งหมด
บทความวิจัย
- เทคนิคการตรวจจับช่องจราจรขั้นสูงสำหรับทางหลวงเชิงโครงสร้างโดยใช้อัลกอริทึมคอมพิวเตอร์วิทัศน์
- การตรวจจับช่องจราจรแบบเรียลไทม์และการวางแผนการเคลื่อนที่ใน Raspberry Pi และ Arduino สำหรับต้นแบบยานพาหนะอัตโนมัติ
- การตรวจจับการออกนอกช่องจราจรแบบเรียลไทม์โดยอาศัยอัลกอริทึมการเชื่อมโยงขอบภาพแบบขยาย
คลิปการขับขี่
- คลิปจำนวนมากถูกตัดต่อโดยใช้ youtube-dl และ iMovie
- ชุดข้อมูลรถยนต์ขับเคลื่อนอัตโนมัติแบบสมบูรณ์
- cal_freeway
- delihi_drive
- mout_drive
- missi_drive
- toronto_way
- toronto_longer
- seattle_streets
แหล่งข้อมูลอื่น ๆ
- เอกสารการตรวจจับขอบภาพด้วย Canny ของ OpenCV
- เอกสารการแปลงเส้น Hough ของ OpenCV
- เอกสารการปรับให้ภาพเรียบของ OpenCV
- การตรวจจับตำแหน่งการคลิกเมาส์ของ StackOverflow - การอภิปราย
- ฟังก์ชันเหล่านี้จากวิชา CSCI437 ของ CSOM ถูกปรับแก้และนำมาใช้ในโปรเจกต์นี้:
get_xy() ; create_named_window()