సరళమైన లేన్ గుర్తింపు
ప్రాజెక్ట్ యొక్క GitHub రిపోజిటరీ
పరిచయం
పేరులో సూచించినట్లుగానే, సరళమైన లేన్ గుర్తింపు (SLD) అనేది సరళమైన లేన్ గుర్తింపును చేసే సాఫ్ట్వేర్. SLD కేవలం సాంప్రదాయిక కంప్యూటర్ విజన్ పద్ధతులను ఉపయోగించడం ద్వారా దీనిని సాధిస్తుంది. ఇందులో ఇవి ఉంటాయి: AOI, థ్రెషోల్డింగ్, క్యానీ లైన్ గుర్తింపు, HoughLinesP, మరియు పాయింట్ క్లస్టరింగ్. ఈ పద్ధతులను ఉపయోగించడం ద్వారా, వీడియోలో డ్రైవింగ్ చేస్తున్న కారు యొక్క ఎడమ మరియు కుడి లేన్(లు) (దృష్టికోణం) గుర్తించబడతాయి.
పరిమితులు
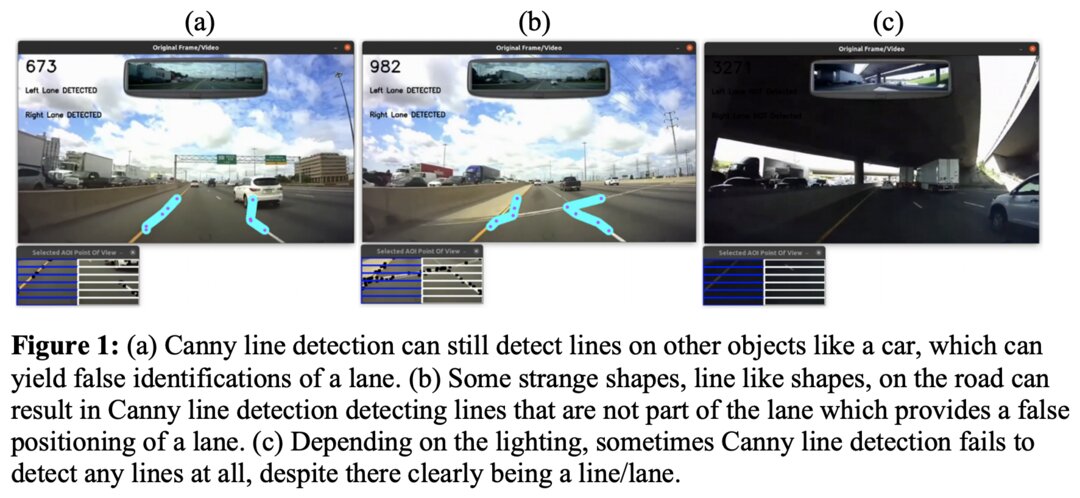
వీడియో డేటా శుభ్రంగా ఉండి, AOIలో వస్తువులు/కార్లు లేకపోయి, రహదారి సరైన స్థితిలో ఉన్నప్పుడే ఇది నిజంగా ఉత్తమంగా పనిచేస్తుంది. SLD యొక్క మరో పెద్ద పరిమితి ఏమిటంటే, ఇది ప్రధాన వాహనానికి సంబంధించిన మొదటి ఎడమ మరియు/లేదా మొదటి కుడి లేన్(లు)ను మాత్రమే గుర్తించగలదు. ఇది అన్ని లేన్లను గుర్తించదు, తద్వారా కారు యొక్క మొత్తం దృష్టికోణానికి కోడ్ అందించగల సామర్థ్యం పరిమితమవుతుంది. SLDతో ఉన్న ప్రధాన సమస్యలను చూపించే ఒక రేఖాచిత్రం/చిత్రం ఇక్కడ ఉంది:
SLD పరిపూర్ణమైనది కాదు!
SLD ప్రదర్శన
అన్ని మూలాలు
పరిశోధనా పత్రాలు
- కంప్యూటర్ విజన్ అల్గారిథమ్ ఆధారంగా నిర్మాణాత్మక హైవే కోసం అధునాతన లేన్ గుర్తింపు సాంకేతికత
- స్వయంచాలిత వాహన నమూనా కోసం రాస్ప్బెర్రీ పై మరియు ఆర్డునోలో నిజ-సమయ లేన్ గుర్తింపు మరియు చలన ప్రణాళిక
- విస్తరించిన అంచు-అనుసంధాన అల్గారిథమ్ ఆధారంగా నిజ-సమయ లేన్ విడిచిపెట్టే గుర్తింపు
డ్రైవింగ్ క్లిప్లు
- youtube-dl మరియు iMovie ఉపయోగించి అనేక క్లిప్లు సవరించబడ్డాయి
- స్వయంచాలిత డ్రైవింగ్ కారు పూర్తి డేటాసెట్
- cal_freeway
- delihi_drive
- mout_drive
- missi_drive
- toronto_way
- toronto_longer
- seattle_streets
ఇతర మూలాలు
- OpenCV క్యానీ అంచు గుర్తింపు పత్రం
- OpenCV హాఫ్ లైన్ ట్రాన్స్ఫార్మ్ పత్రం
- OpenCV చిత్రాల స్మూతింగ్ పత్రం
- మౌస్ స్థానాన్ని క్లిక్ ద్వారా గుర్తించడం - చర్చ
- CSOM యొక్క CSCI437 తరగతిలోని ఈ ఫంక్షన్లు సవరించబడి ఈ ప్రాజెక్ట్లో ఉపయోగించబడ్డాయి:
get_xy() ; create_named_window()