2019 అగ్బాట్ సవాలు
ఈస్ట్ హై స్కూల్
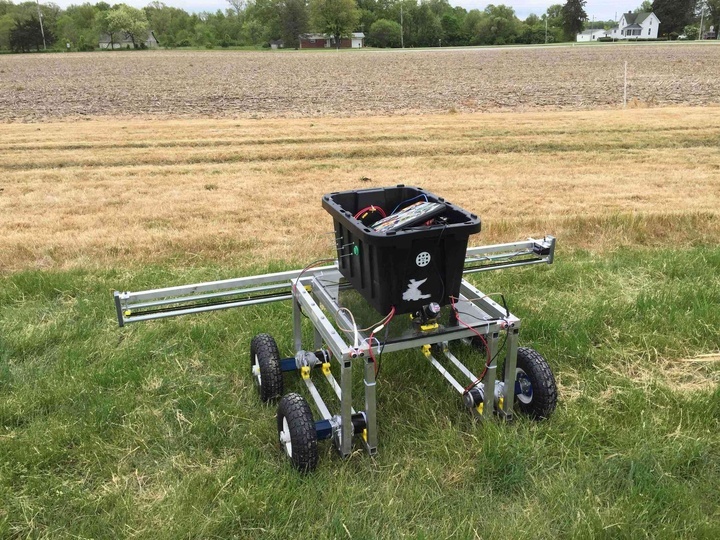
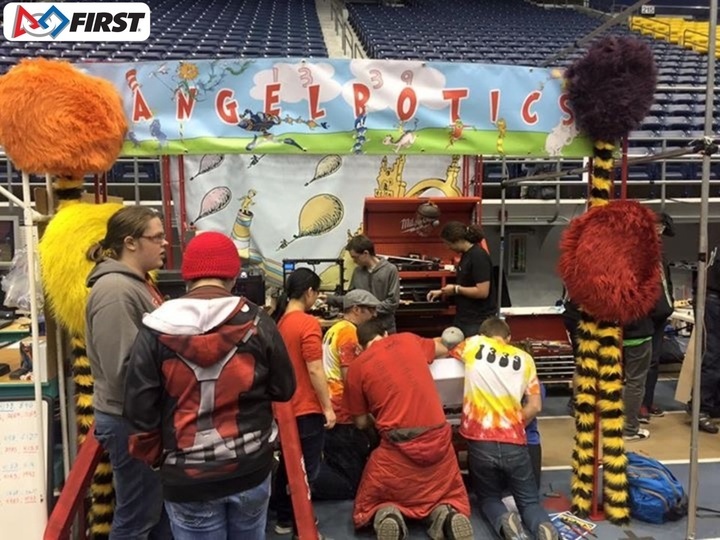
డెన్వర్, కొలరాడోలోని ఈస్ట్ హై స్కూల్లో నేను చదివిన సమయంలో (2014-2018), పాఠశాల అనంతర కార్యకలాపాలలో నేను చాలా చురుకుగా పాల్గొన్నాను. వాటిలో నాకు అత్యంత ప్రభావం చూపింది రోబోటిక్స్ క్లబ్ ఏంజెల్బోటిక్స్. మొదట్లో ఫుట్బాల్పై దృష్టి పెట్టినందున, నేను రెండవ సంవత్సరం వరకు అందులో చేరలేదు. ఈ క్లబ్ ప్రధానంగా FIRST రోబోటిక్స్ పోటీలో (FRC) పాల్గొనేది. దాని ద్వారా మెకానికల్ మరియు ఎలక్ట్రికల్ ఇంజినీరింగ్తో పాటు ప్రోగ్రామింగ్ను కూడా అన్వేషించే అవకాశం నాకు లభించింది. ఏంజెల్బోటిక్స్ ద్వారా, నేను CAD సాధనాలు, 3D ప్రింటర్లు మరియు ఇతర ఇంజినీరింగ్ పరికరాలను ఉపయోగించడం నేర్చుకున్నాను. సాధారణంగా కళాశాల విద్యార్థులకు మాత్రమే పరిమితమయ్యే STEM భావనలను తెలుసుకునే అవకాశం కూడా నాకు లభించింది. మొదట క్వాంటం భౌతిక శాస్త్రవేత్త కావాలని ఆశించినప్పటికీ, AP ఫిజిక్స్ మరియు రోబోటిక్స్లో నా అనుభవాలు నాకు భౌతిక శాస్త్రంలో అంతగా నైపుణ్యం లేదని చూపించాయి. దాంతో మెకానికల్ ఇంజినీరింగ్ మార్గం నుంచి నేను దూరమయ్యాను.
దాని బదులుగా, ప్రోగ్రామింగ్లోనే నా ప్రత్యేక ఆసక్తి ఉందని కనుగొన్నాను. ఇది నా మొదటి రాస్ప్బెర్రీ పై కోసం Python కోడ్ రాయడంతో ప్రారంభమై, AP కంప్యూటర్ సైన్స్లో Java ప్రాజెక్టుల ద్వారా మరింత స్థిరపడింది. పరీక్షలలో ఇబ్బంది పడినప్పటికీ, నా ఉపాధ్యాయుడు మిస్టర్ నాగెల్, పరీక్షల మార్కుల కంటే ప్రాజెక్టులకు ఎక్కువ విలువ ఉందని నొక్కి చెబుతూ, సాఫ్ట్వేర్ అభివృద్ధిని కొనసాగించమని నన్ను ప్రోత్సహించారు. దాంతో కళాశాలలో కంప్యూటర్ సైన్స్ను నా డిగ్రీగా ఎంచుకోవాలని, భవిష్యత్తులో సాఫ్ట్వేర్ ఇంజినీర్గా, చివరికి నా కెరీర్లో ఒక సంస్థ స్థాపకుడిగా మారాలని కలలు కనాలని నిర్ణయించుకున్నాను.
నా చదువు ఒత్తిడి మరియు నేర్చుకోవాల్సిన విషయాల క్లిష్టత కారణంగా ఏంజెల్బోటిక్స్లో నేను అంతగా పాల్గొనకపోయినప్పటికీ, అది రోబోటిక్స్పై జీవితాంతం కొనసాగే ఆసక్తిని నాలో రగిలించింది. అందుకే కళాశాల ప్రారంభించినప్పుడు, ఒక కళాశాల రోబోటిక్స్ క్లబ్లో చేరి, ఒకరోజు రోబోటిక్స్తో వాస్తవ ప్రపంచ సమస్యలను పరిష్కరించే సంస్థను నిర్మించాలని నేను నిశ్చయించుకున్నాను.
స్కూల్ ఆఫ్ మైన్స్
ఈస్ట్ హై స్కూల్ నుంచి పట్టభద్రుడైన తర్వాత, కొలరాడో స్కూల్ ఆఫ్ మైన్స్లో (2018-2022) కంప్యూటర్ సైన్స్లో నా బ్యాచిలర్ డిగ్రీని ప్రారంభించాను. నా మొదటి సెమిస్టర్లోనే, మైన్స్ రోబోటిక్స్ క్లబ్లను పరిశీలించి, అగ్బాట్ అనే పూర్తిగా కొత్త రోబోటిక్స్ సమూహాన్ని కనుగొన్నాను.
2019 అగ్బాట్స్ వీడ్ అండ్ ఫీడ్ పోటీలో పోటీ పడేందుకు ఒక రోబోట్ను నిర్మించాలనే లక్ష్యంతో ఏర్పడిన కొత్త రోబోటిక్స్ క్లబ్ అగ్బాట్. ఈ పోటీలో రెండు ప్రధాన సవాళ్లు ఉన్నాయి:
- పంటలను దెబ్బతీసే జీవులు మరియు కలుపు మొక్కలను గుర్తించి నిర్మూలించడం
- రోబోటిక్స్ ద్వారా కొత్త పంట కోత పద్ధతులను సృష్టించడం
మా బృందం మొదటి సవాలుపై దృష్టి పెట్టాలని ఎంచుకుంది. అగ్బాట్ పోటీలో పాల్గొనడం మైన్స్కు ఇదే మొదటిసారి, అలాగే వ్యవసాయానికి సంబంధించిన ఏదైనా అంశంపై మైన్స్ రోబోటిక్స్ క్లబ్ పనిచేయడం కూడా ఇదే మొదటిసారి. అందువల్ల మొత్తం విషయం కొత్తగా అనిపించింది.
ఈ ప్రాజెక్ట్ నన్ను వెంటనే ఆకర్షించింది. మా నాన్న తరం వరకు, అనేక తరాలుగా నా కుటుంబం టర్కీలో రైతులుగా ఉండేది. అందువల్ల నా రోబోటిక్స్ మరియు ప్రోగ్రామింగ్ ఆసక్తులతో అనుసంధానమవుతూ, అగ్బాట్ నాకు ఇంటికి దగ్గరైన విషయంలా అనిపించింది. నా తాతముత్తాతల వంటి రైతులకు సహాయపడగల రోబోట్ను నిర్మించాలనే ఆలోచన నిజంగా ఉత్సాహాన్ని కలిగించింది.
అభివృద్ధి
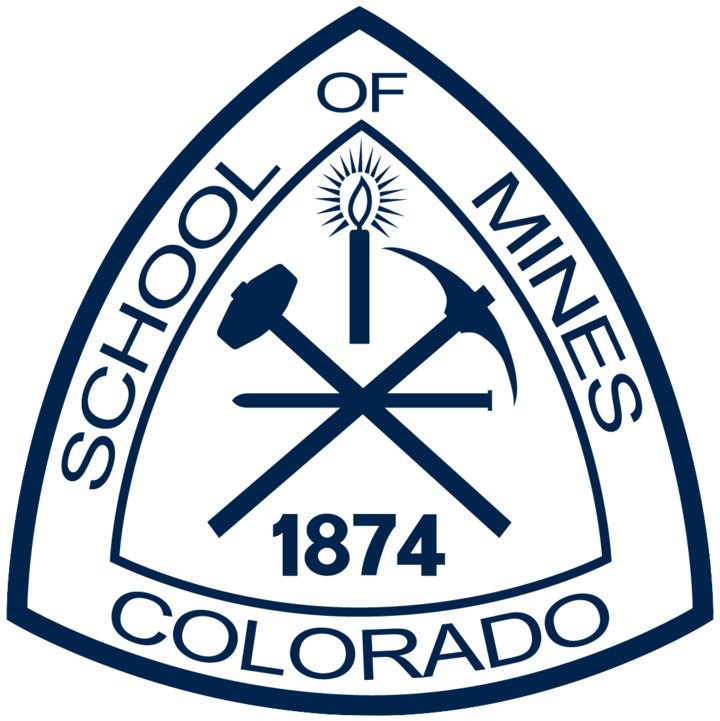
అగ్బాట్ బృందంలో భాగం కావడం నా కళాశాల అనుభవాలలో అత్యంత గుర్తుండిపోయే వాటిలో ఒకటి. అప్పటివరకు నేను చేసిన పనుల్లో అది అత్యంత కష్టమైన వాటిలో కూడా ఒకటి. Python, Ubuntu మరియు ROSలోకి నేను నిజంగా లోతుగా ప్రవేశించిన మొదటి సందర్భం ఈ ప్రాజెక్టే. FRCలో ప్రతిదీ Javaలో ఉండేది, కాబట్టి ఇది నాకు పూర్తిగా కొత్త ప్రాంతం. గతంలో Python మరియు Ubuntu ఉపయోగించినప్పటికీ, ROSను నేను ఎప్పుడూ ఉపయోగించలేదు. ROS ఎలా పనిచేస్తుందో నేర్చుకోవడం చాలా కష్టమైన పోరాటంగా మారింది. అప్పట్లో Python ఎన్విరాన్మెంట్ అంటే ఏమిటో కూడా నాకు తెలియదు.
నేను రాస్తున్న ROS నోడ్లోకి ఉపయోగకరమైన డేటాను పంపేలా ఒక లిడార్ను అమలు చేయించడానికి ఎక్కువ సమయం గడిపాను. లిడార్ డేటాను ఉపయోగించి రోబోట్ పంట వరుస చివరికి చేరుకున్నప్పుడు గుర్తించగల end_detector అనే ROS నోడ్ను అమలు చేయడం నా పని. ఇప్పుడు అది సులభంగా అనిపించవచ్చు, కానీ అప్పట్లో అది చాలా పెద్ద విషయంలా అనిపించింది.
లిడార్ నా కోడ్తో సరిగ్గా సంభాషించేలా చేయడానికి నాకు సుమారు రెండు వారాల డీబగ్గింగ్ పట్టింది. మొత్తం కోడ్ C++ లేదా Pythonలో, ముఖ్యంగా Pythonలో రాయబడింది. కాబట్టి ఈ పని కోసం నా కోడ్ కేవలం Pythonలోనే ఉండేది. అది పనిచేసిన తర్వాత, క్యాంపస్లో కనిపించిన మొక్కల యాదృచ్ఛిక సమూహాలను ఉపయోగించి లాజిక్ను పరీక్షించడం ప్రారంభించాను. లిడార్ను పట్టుకున్న స్టాండ్ను వాటి పక్కగా నెట్టుకుంటూ వెళ్లి, మేము వరుస చివరికి చేరుకున్నప్పుడు కోడ్ గుర్తించగలదా అని చూసేవాడిని. ఎన్నో గంటల పని మరియు డీబగ్గింగ్ తర్వాత, కనీసం నా పరీక్షా వాతావరణంలోనైనా చివరికి అన్నింటినీ పనిచేయించగలిగాను. కానీ అన్నింటినీ కలిపి ప్రయత్నించినప్పుడు పరిస్థితి పూర్తిగా భిన్నంగా ఉండేది.
హార్డ్వేర్ మరియు సాఫ్ట్వేర్ ఒకదానితో ఒకటి సంభాషించేలా చేయడానికే నా ఎక్కువ సమయం గడిచింది. వరుస చివరలను గుర్తించే అసలు లాజిక్ తర్వాతి విషయం. అయినప్పటికీ, అది గొప్ప నేర్చుకునే అనుభవం. ROSను దాదాపు అర్థం చేసుకోలేని స్థితి నుంచి, ప్రత్యక్ష లిడార్ డేటాతో Jetson బోర్డుపై నోడ్లను రాయడం మరియు డీబగ్ చేయడం వరకు నేను ఎదిగాను. ఈ సమయంలోనే, నా ప్రోగ్రామింగ్ భాషగా సాధారణంగా Javaను ఎంచుకునే అలవాటు నుంచి Pythonను ఎంచుకునే దిశగా మారాను. అలాగే, 2025 నాటికి, నా ప్రాజెక్టులు లేదా పని సంబంధిత కోడ్బేస్లలో Javaను నిజంగా ఉపయోగించాల్సిన అవసరం నాకు ఇంకా రాలేదు.
బృందం మరియు సాంకేతిక స్టాక్
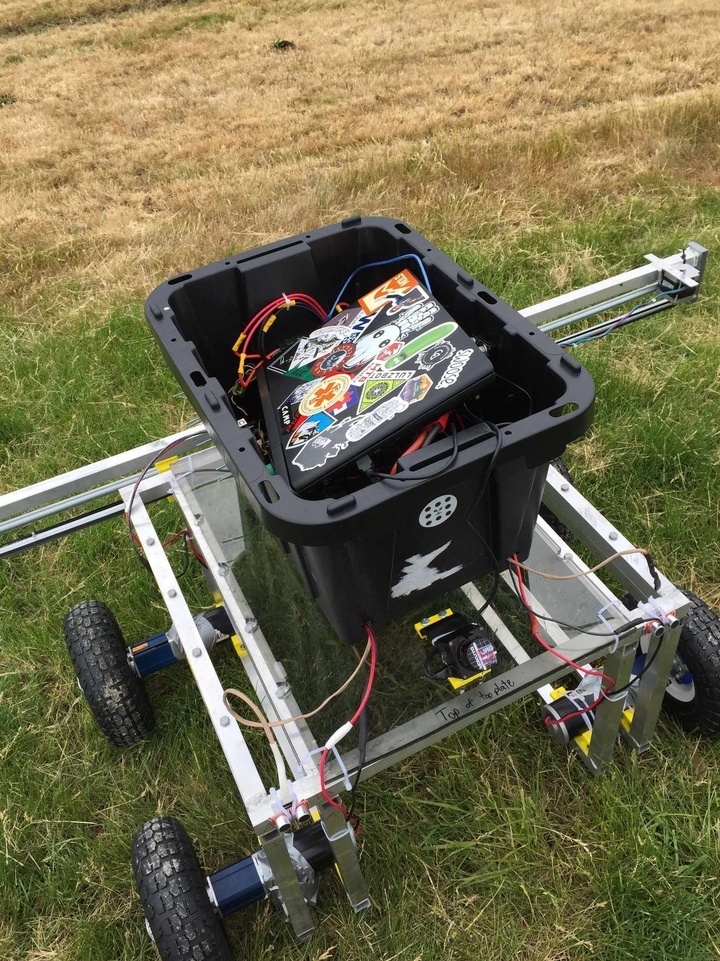
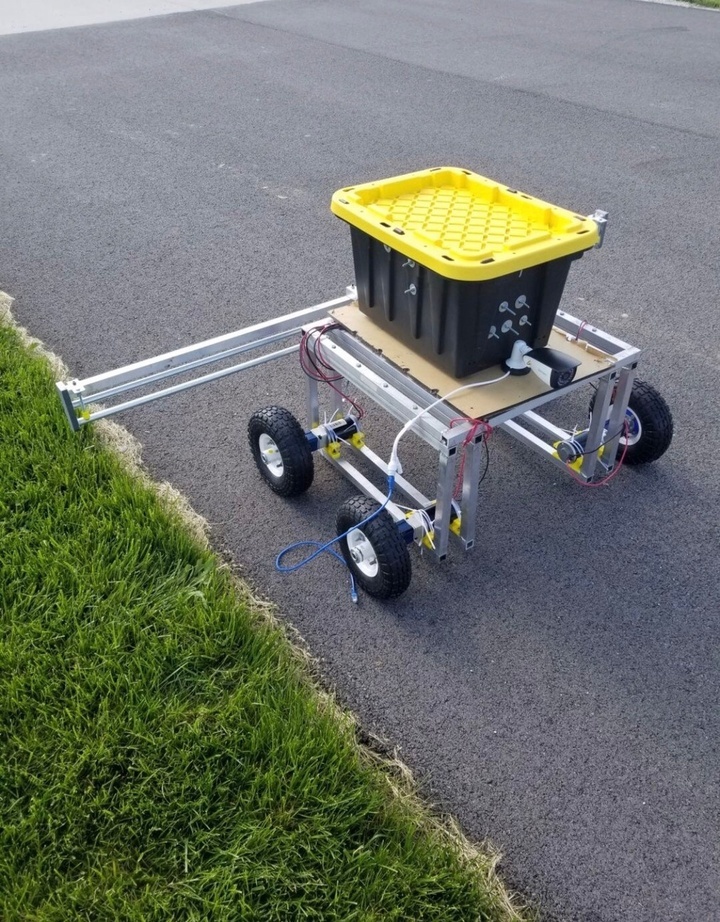
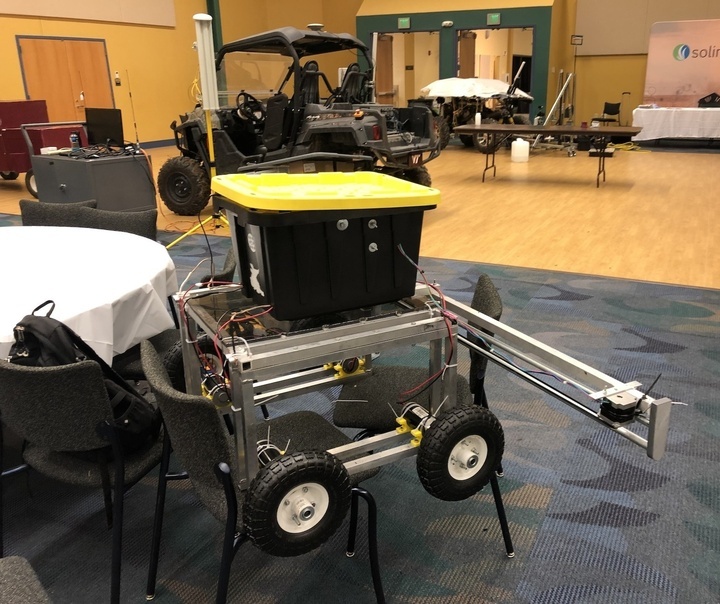
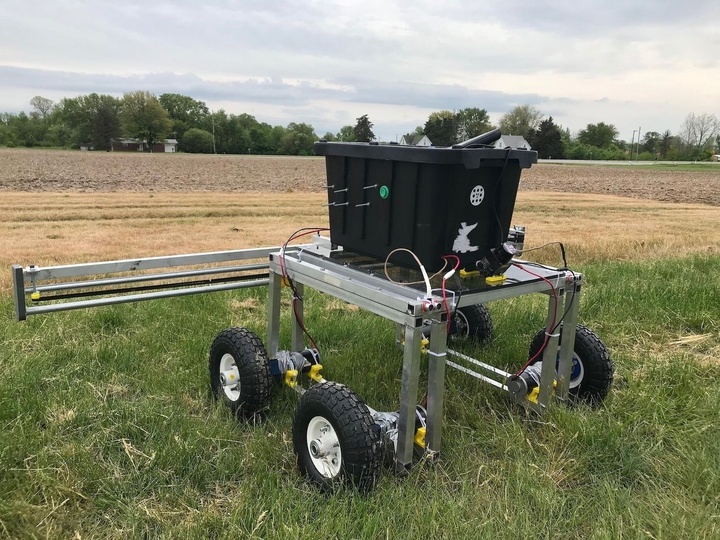
మేము Nvidia Jetson TX2పై Ubuntu 16.04తో ROS Kinetic మరియు Python 2.7ను నడిపించాము. ఇది Hokuyo URG 04LX UG01 లిడార్తో ఇంటర్ఫేస్ చేయబడింది. అల్ట్రాసోనిక్ రేంజ్ ఫైండర్ల వంటి సెన్సర్ ఇన్పుట్ల కోసం మా వద్ద Arduino(లు) కూడా ఉండేవి. మా కోడ్ పర్సెప్షన్, నావిగేషన్, కంట్రోల్ మరియు స్ప్రేయింగ్ను నిర్వహించేది. మీరు రిపాజిటరీని ఇక్కడ చూడవచ్చు: GitHub రిపాజిటరీ. నేను రాసిన నిర్దిష్ట కోడ్ను end_detector.pyలో చూడవచ్చు. రోబోట్లోని ఎక్కువ భాగం భాగాల జాబితా ఇక్కడ ఉంది:
- Ubuntu 16.04 Xenial
- ROS Kinetic Kame
- Python 2.7
- Nvidia Jetson TX2
- Hokuyo URG-04LX-UG01 లిడార్
- Arduino Uno మరియు Mega
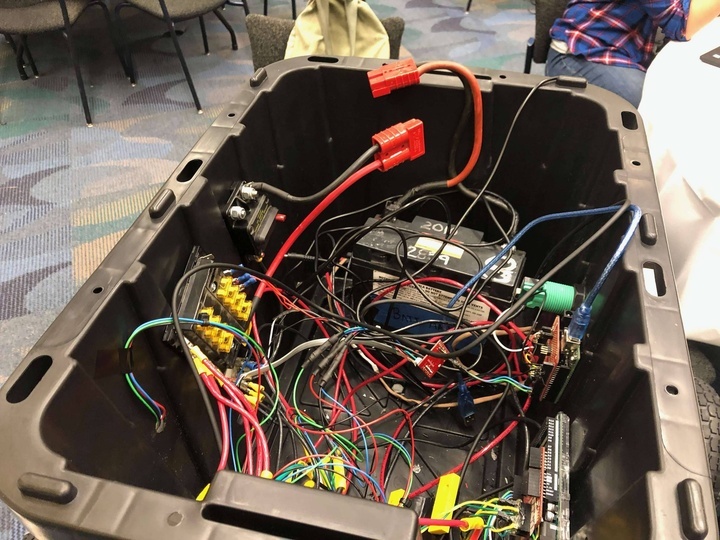
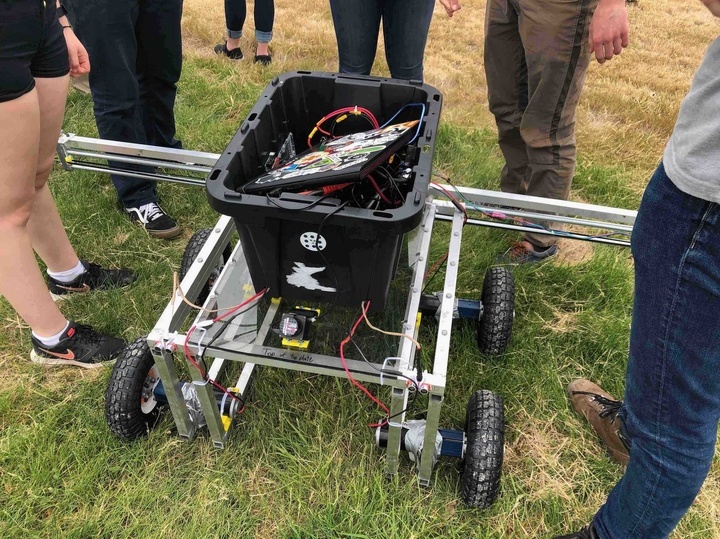
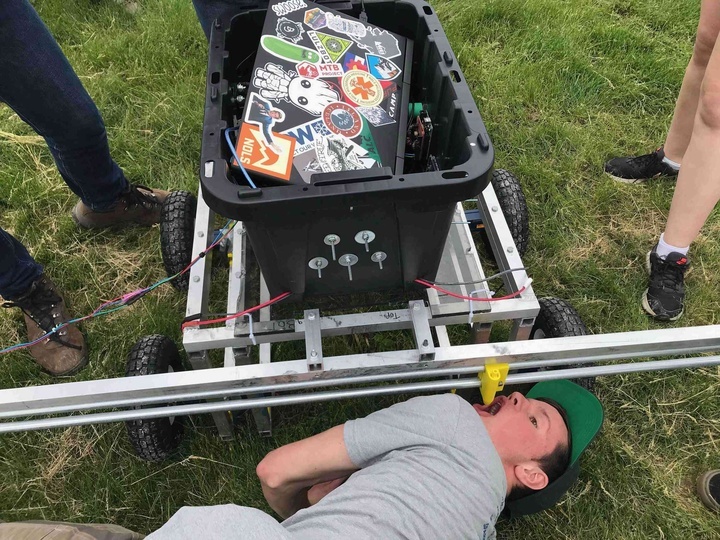
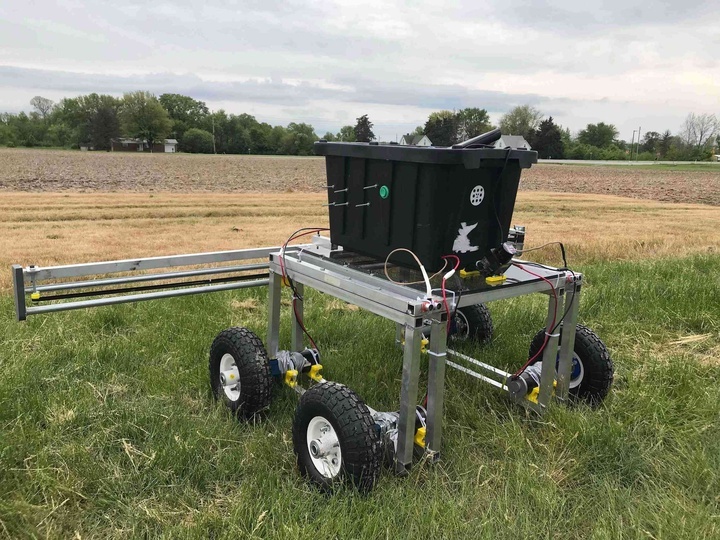
- DC మోటార్లు, ఎన్కోడర్లు, మోటార్ కంట్రోలర్లు, బ్యాటరీ మొదలైనవి
మా బృందం చాలా పెద్దది కాదు, కానీ కొన్ని పేర్లు ప్రత్యేకంగా గుర్తుండిపోయాయి:
టైలర్ క్లబ్ నాయకుడు మరియు స్థాపకుడు. అప్పట్లో నేను అతన్ని ఎంతో గౌరవించేవాడిని, ఇప్పటికీ గౌరవిస్తాను. జాకరీ క్లబ్లో సాఫ్ట్వేర్ అభివృద్ధికి నాయకత్వం వహించేవాడు. సాఫ్ట్వేర్ అభివృద్ధి మరియు ROS గురించి నాకు చాలా విషయాలు నేర్పించాడు, అందుకు నేను ఈ రోజుకీ కృతజ్ఞుడిని.
కెవిన్ బార్నార్డ్ మరియు అమిత్ రోటెమ్ వంటి ఇతర సభ్యులు కూడా ఉన్నారు. కానీ అసలు సభ్యులందరి పేర్లు మరియు సంప్రదింపు వివరాలు నాకు దురదృష్టవశాత్తూ గుర్తులేవు, ఎందుకంటే క్లబ్ ముగిసి ఐదేళ్లకు పైగానే అయింది.
రోబోట్ అభివృద్ధిలో ఎక్కువ భాగం వారాంతాల్లో మరియు మా తరగతులు ముగిసిన తర్వాత అర్ధరాత్రి వరకు జరిగేది. ఇంజినీరింగ్ డిగ్రీని చదువుతూ అగ్బాట్పై పని చేయడం చాలా కష్టమైనదే, కానీ మేము పట్టుదలతో దాన్ని కొనసాగించాము.
ప్రయాణం మరియు గందరగోళం
ఈ మొత్తం అనుభవంలో నేను ఎప్పటికీ మర్చిపోలేని ఒక భాగం ఆ ప్రయాణమే. ఈ పోటీ పర్డ్యూ విశ్వవిద్యాలయం క్యాంపస్కు దగ్గరగా ఉన్న వెస్ట్ లఫాయెట్, ఇండియానాలో జరిగింది. మైన్స్లో ఫైనల్స్ వారం ముగిసిన వెంటనే ఈ మొత్తం పోటీ జరిగింది, కాబట్టి ఆ కఠినమైన వారం నుంచి కోలుకోవడానికి మాకు అసలు సమయం లేదు.
రోబోట్ మరియు మా పరికరాలన్నింటినీ కూడా తీసుకెళ్లేందుకు టైలర్ ట్రక్ను ఉపయోగించి, మేము గోల్డెన్, కొలరాడో నుంచి ఇండియానాకు బయలుదేరాము. అయితే ఆసక్తికరమైన విషయం ఏమిటంటే, పోటీ వారం ప్రారంభానికి అచ్చంగా ఒక రోజు ముందు మాత్రమే మేము ప్రయాణం ప్రారంభించాము. మా వద్ద ఉన్న ప్రతిదాన్ని—రోబోట్, పరికరాలు, బ్యాటరీలు, కంప్యూటర్లు, అన్నింటినీ—సర్దుకుని, గోల్డెన్, కొలరాడో నుంచి వెస్ట్ లఫాయెట్, ఇండియానాకు బయలుదేరాము. కాగితంపై అది 18 గంటల ప్రయాణం. పెట్రోల్ మరియు విశ్రాంతి విరామాలతో మాకు దాదాపు 20 లేదా 22 గంటలు పట్టింది.
టైలర్ మొత్తం సమయం డ్రైవ్ చేస్తూ, Coffee Monster పానీయాలతోనే గడిపాడు. మరో సహచర బృంద సభ్యురాలు—క్షమించండి, ఆమె పేరు నాకు గుర్తులేదు, కానీ ఆమె ఫోటోలలో ఉంది—కొన్నిసార్లు అతని స్థానంలో డ్రైవ్ చేసేది. మార్గమధ్యంలో భారీగా వర్షం కురవడం ప్రారంభమైంది. మేము యాదృచ్ఛికంగా కనిపించిన ఒక మూసివేసిన పెట్రోల్ బంక్ వద్ద ఆపి, రోబోట్ను రక్షించడానికి ఒక టార్ప్ తీసుకోవాల్సి వచ్చింది. అది తాత్కాలికంగా ఉంది, గందరగోళంగా ఉంది, అదే కళాశాల రోబోటిక్స్. ఎలాగోలా మేము అక్కడికి చేరుకున్నాము.
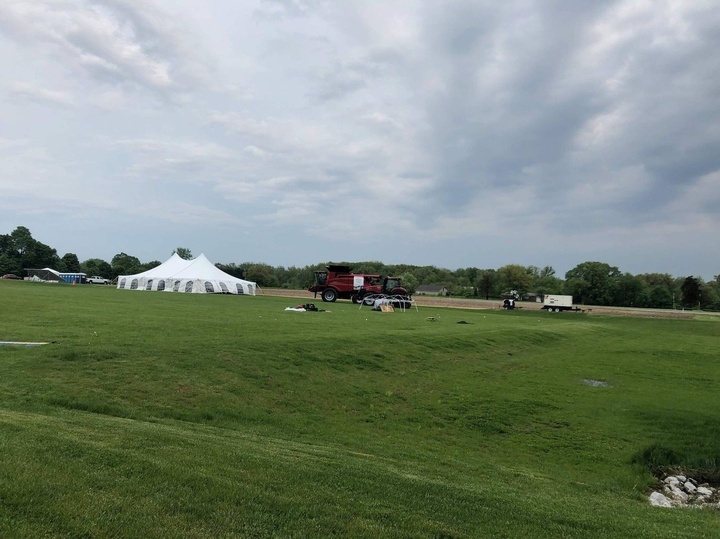
మేము చేరుకున్నప్పుడు, మైదానంలో మా కానపీని ఏర్పాటు చేసి, మా పరికరాలన్నింటినీ సిద్ధం చేసుకున్నాము. నేను కోడ్ను పూర్తి చేసి, దాన్ని నడిపించడంపై దృష్టి పెట్టాను. పోటీలో ఎక్కువ సమయం, మా రోబోట్ను డీబగ్ చేయడం, అది సరిగ్గా పనిచేసేలా చేయడం, అలాగే ఇతర బృందాల ఆసక్తికరమైన రోబోట్ నిర్మాణాలను చూడడం వంటి పనుల్లో గడిపాము.
మరి మేము గెలిచామా?
లేదు
వెనక్కి చూసుకుంటే, మా అనుభవ స్థాయికి చాలా మించినదాన్ని నిర్మించడానికి ప్రయత్నించిన కొంతమంది పిల్లల సమూహం మాత్రమే మేము. ఇతర బృందాలు పూర్తిగా వేరే స్థాయిలో ఉన్నాయి. కొందరు స్టార్టప్ల నుంచి వచ్చారు. కొందరు పరిశోధనా ప్రయోగశాలల నుంచి వచ్చారు. మరికొందరికి పూర్తిస్థాయి విద్యా మద్దతు ఉంది. మేము చిన్న అండర్గ్రాడ్యుయేట్ల బృందం, రాత్రంతా మేల్కొని Python లిడార్ డేటాను ఉపయోగకరమైనదిగా మారుస్తుందని ఆశిస్తూ పని చేసేవాళ్లం.
మా రోబోట్లో లోపాలు ఉన్నాయి. అది తాత్కాలికంగా నిర్మించబడింది. నిజం చెప్పాలంటే, పోటీకి చేరుకునే సమయానికి అది అతి కష్టం మీద మాత్రమే పనిచేసేది. మేము సమయానికి పూర్తి చేయలేమని తెలుసుకున్నప్పుడు బృందంలోని అనేక మంది తప్పుకోవడం ప్రారంభించారు. కొందరు అసలు రాలేదు కూడా. ఫైనల్స్ ముగిశాయి, రోబోట్ సిద్ధంగా లేదు, ఉత్సాహం కూడా చాలా తక్కువగా ఉంది.
కానీ మాలో కొందరం చివరి వరకు నిలిచాము
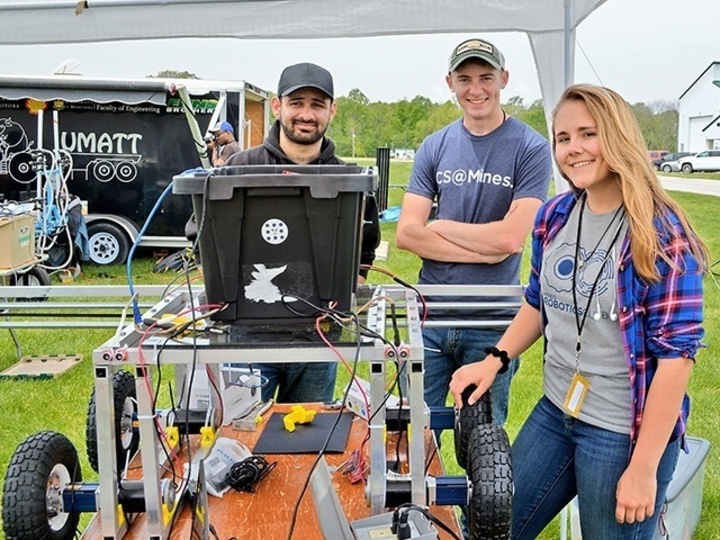
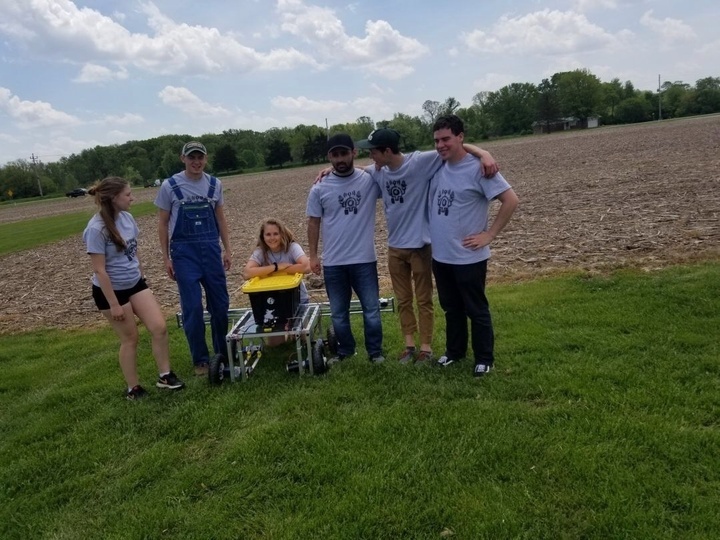
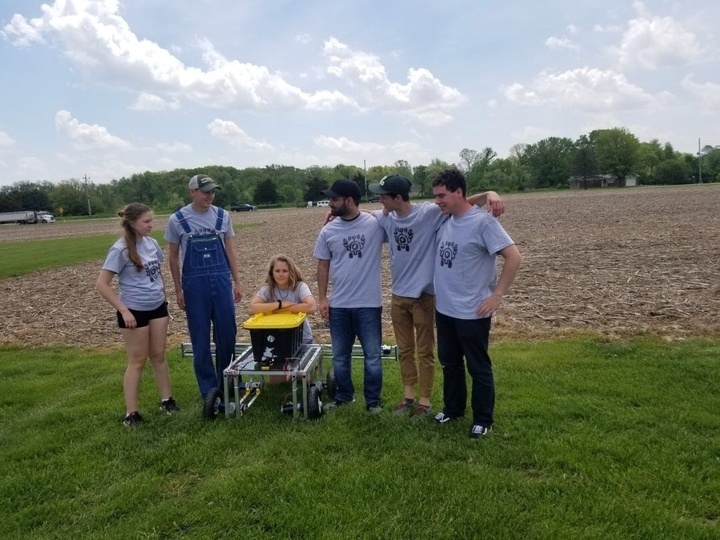
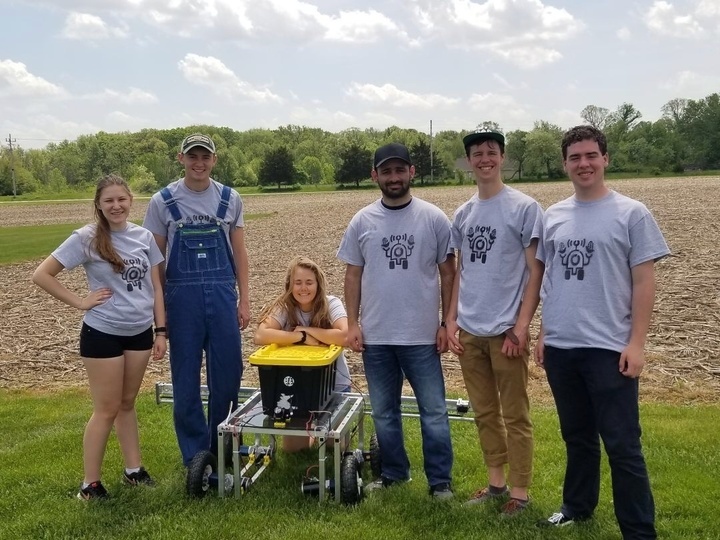
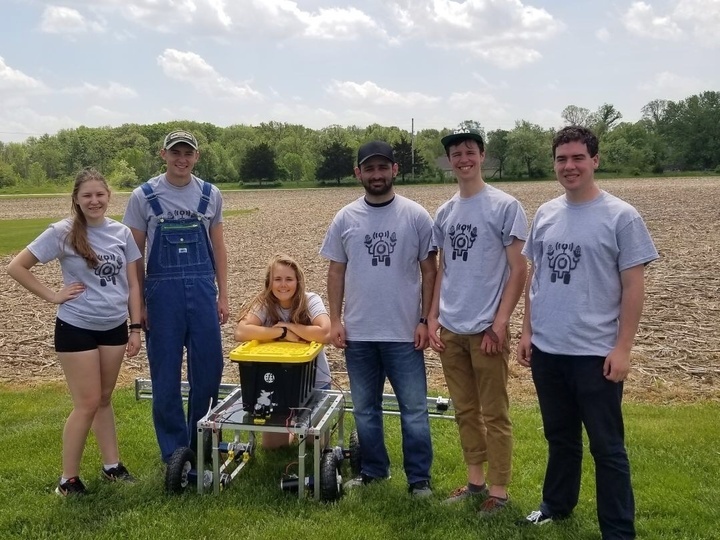
నేను వదులుకోలేదు… టైలర్ వదులుకోలేదు… ఫోటోలో ఉన్నవాళ్లు కూడా వదులుకోలేదు!
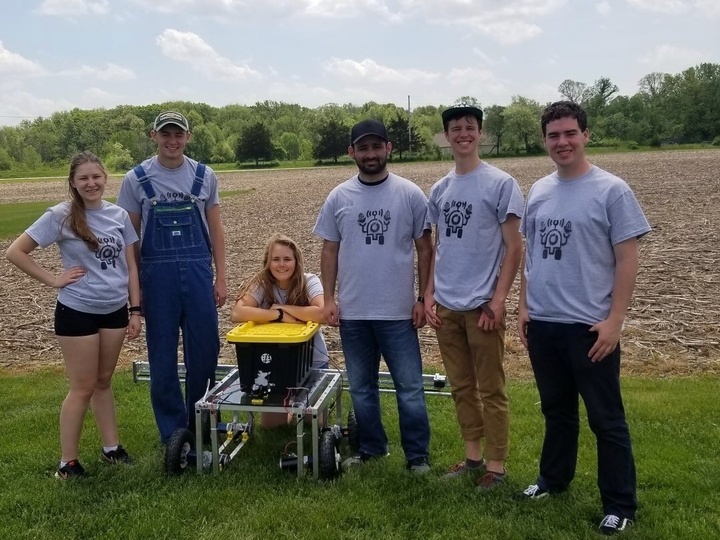
మేము గెలవకపోయినా, పూర్తిగా పనిచేసే రోబోట్ కూడా లేకపోయినా, ఆ అనుభవాన్ని మరేదానికీ నేను మార్చుకోను. ROS, హార్డ్వేర్ డీబగ్గింగ్, ఒత్తిడిలో వ్యవస్థలను నిర్మించడం గురించి నేర్చుకున్నాను. అలాగే నిబద్ధత గురించి కూడా నేర్చుకున్నాను. ఏదైనా పనిని చివరి వరకు కొనసాగించడం ఎంత ముఖ్యమో నేను గ్రహించాను.
2025 నాటికి ఆత్మపరిశీలన
2019 సీజన్ తర్వాత, అగ్బాట్ కార్యకలాపాలను మూసివేసింది. దాదాపు ఒక సంవత్సరం తర్వాత COVID వ్యాప్తి ప్రారంభమవడం దీనికి ప్రధాన కారణం. దాంతో మైన్స్లోని అన్ని క్లబ్లు 1-2 సంవత్సరాల పాటు మూతపడ్డాయి. ప్రపంచం మళ్లీ “సాధారణ” స్థితికి రావడం ప్రారంభించే సమయానికి, నేను పట్టభద్రుడైపోయాను.
ఇప్పుడు 2025 సంవత్సరం, మరియు AgBotను వెనక్కి తిరిగి చూసినప్పుడు, అది నాకు ప్రతిదానికీ ఆరంభంగా కనిపిస్తుంది. రోబోటిక్స్తో నాకు కలిగిన మొదటి నిజమైన అనుభవాన్ని అది ఇచ్చింది మరియు సాంకేతిక బృందంతో ఎలా సహకరించాలో నేర్పింది. అది నన్ను అద్భుతమైన అవకాశాలకు దారితీసిన మార్గంలో నడిపించింది.
అప్పటి నుండి, నేను eBayలో బ్యాకెండ్ ఇంజనీర్గా పనిచేశాను; డేటా సెంటర్ల అంతటా మిలియన్ల కొద్దీ మెట్రిక్లను స్వీకరించే సేవలను అమలు చేశాను. AI ఆధారిత ఆటోమేటెడ్ సైబర్ భద్రతా పెనెట్రేషన్ టెస్టింగ్ నిర్మాణంపై దృష్టి సారించిన నా మొదటి స్టార్టప్ను స్థాపించాను. Notify Cyberను ప్రారంభించాను, అది పదివేల మంది సందర్శకులను చేరుకుంది. Docker, Kubernetes, Postgres మరియు అధునాతన AI మౌలిక సదుపాయాల కోసం సాఫ్ట్వేర్ రాశాను.
అయినప్పటికీ AgBot నా జీవితంలోని అత్యుత్తమ అనుభవాలలో ఒకటిగా ఇప్పటికీ ప్రత్యేకంగా నిలుస్తుంది. అది గందరగోళంగా, ఒత్తిడితో కూడుకున్నదిగా ఉండేది, కొన్నిసార్లు అసాధ్యంగా కూడా అనిపించేది, కానీ ఏ తరగతి లేదా ట్యుటోరియల్ కంటే ఎక్కువగా అది నాకు నేర్పింది. మీ వద్ద పరిపూర్ణమైన ప్రణాళిక, తగినంత నిధులు లేదా అత్యుత్తమ హార్డ్వేర్ లేకపోయినా, మీరు ఇంకా ఏదో ఒకటి నిర్మించవచ్చు, ఎంతో నేర్చుకోవచ్చు మరియు ఆ మార్గంలో అద్భుతమైన వ్యక్తులను కలుసుకోవచ్చు అని నేను నేర్చుకున్నాను.
2019 AgBot బృందంలోని ప్రతి ఒక్కరికీ ధన్యవాదాలు. ఆ 2019 రోడ్ ట్రిప్కు, మూసివేసిన గ్యాస్ స్టేషన్ వద్ద మేము తీసుకున్న టార్ప్కు, నిద్రలేని రాత్రులకు ధన్యవాదాలు. అవి ఎంత అసాధ్యంగా కనిపించినా, పెద్ద ప్రాజెక్టులను ఆత్మవిశ్వాసంతో చేపట్టేందుకు కావాల్సిన పట్టుదలను మీరు నాకు ఇచ్చారు.
వనరులు మరియు లింకులు
- కొలరాడో స్కూల్ ఆఫ్ మైన్స్ రోబోటిక్స్ క్లబ్ల ప్రధాన వెబ్సైట్
- AgBot 2019 కోడ్ బేస్
- Purdue AgBot వ్యాసం
- Purdue దృశ్య పునర్విమర్శ వ్యాసం
- DTN Progressive Farmer వ్యాసం
- AgBot యొక్క Twitter/X ఖాతా
- AgBot యొక్క అధికారిక వెబ్సైట్
- Zach యొక్క GitHub
- Kevin యొక్క GitHub
- Tyler యొక్క GitHub
ఫోటో గ్యాలరీ
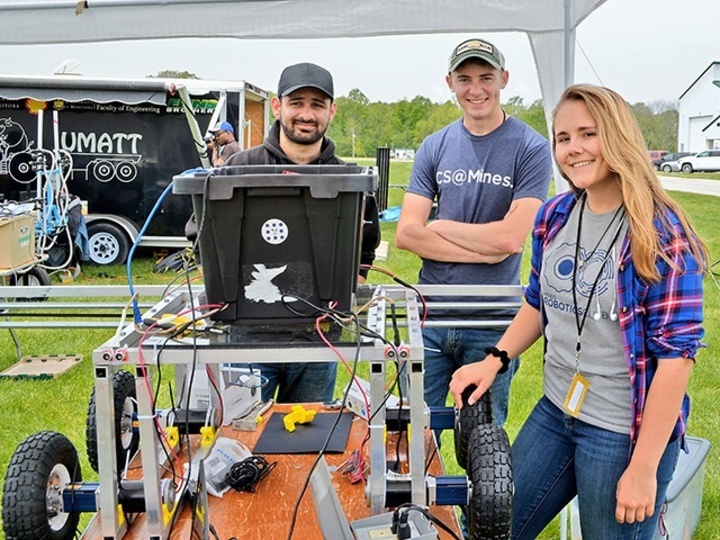
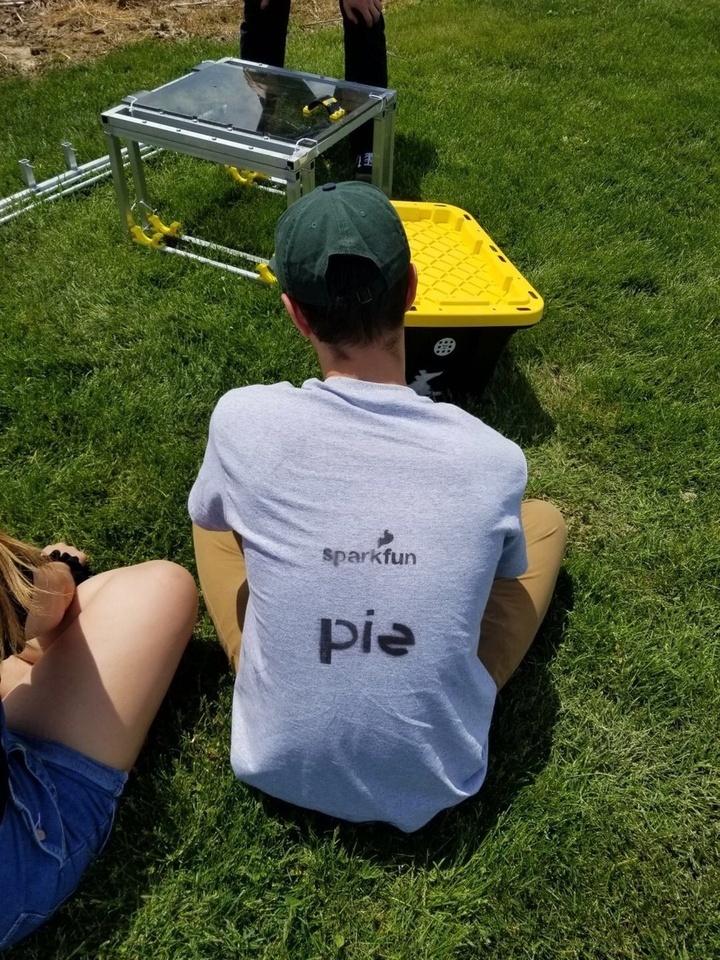
మైన్స్ AgBot బృందం, మేము
 |
|
 |
 |
 |
 |
 |
|
 |
 |
 |
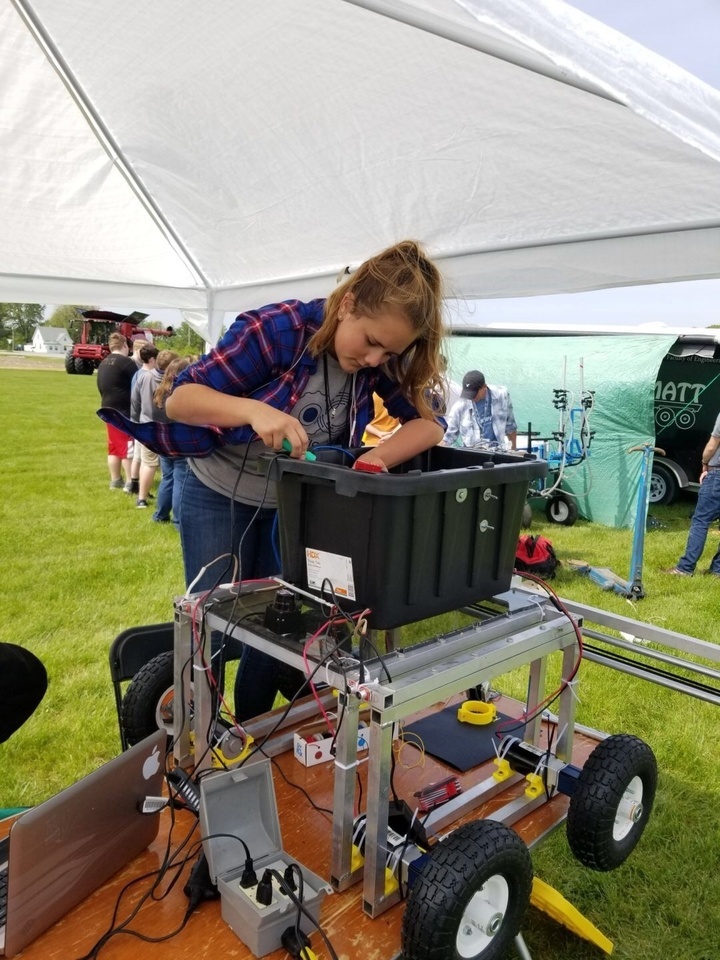
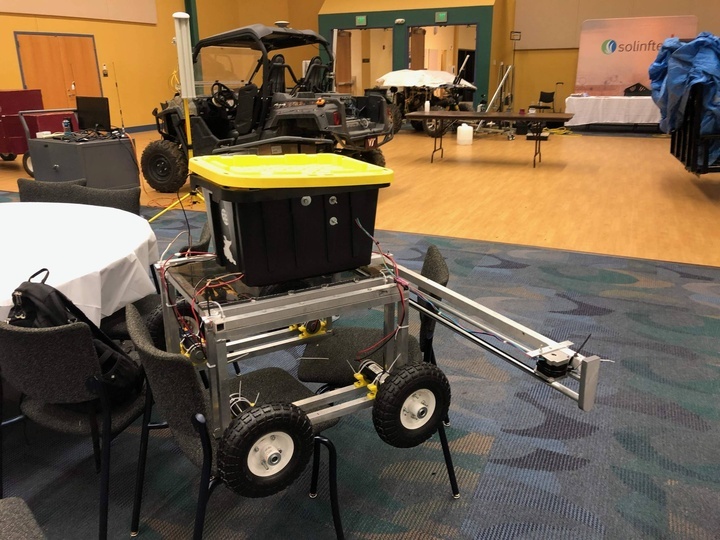
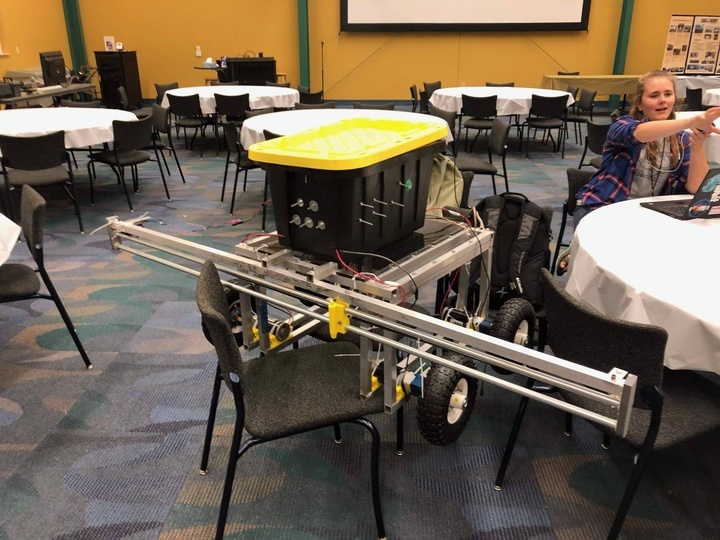
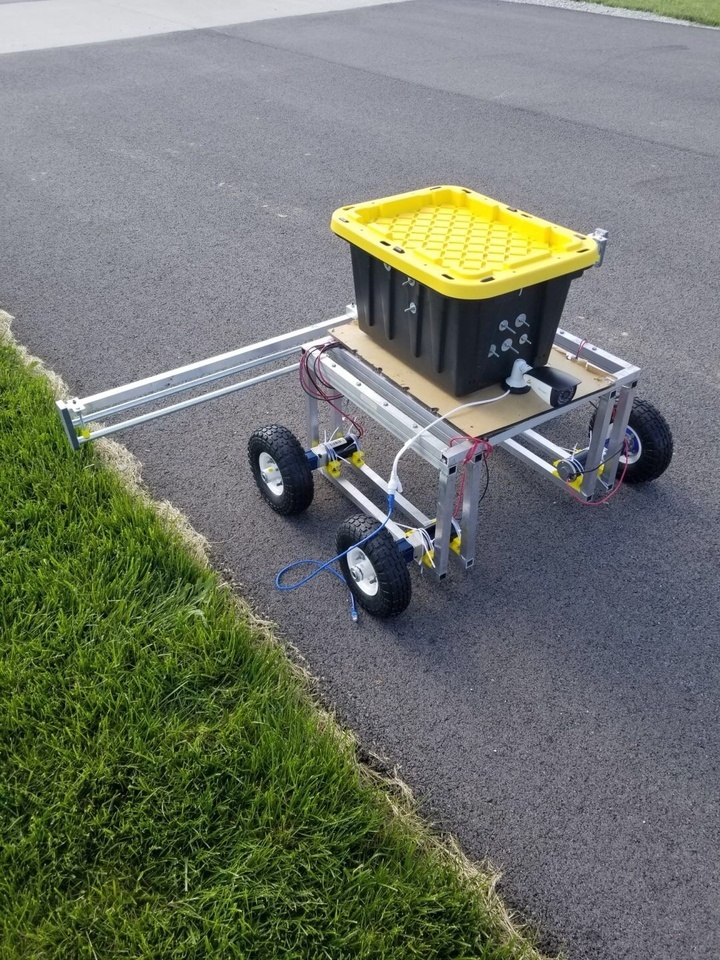
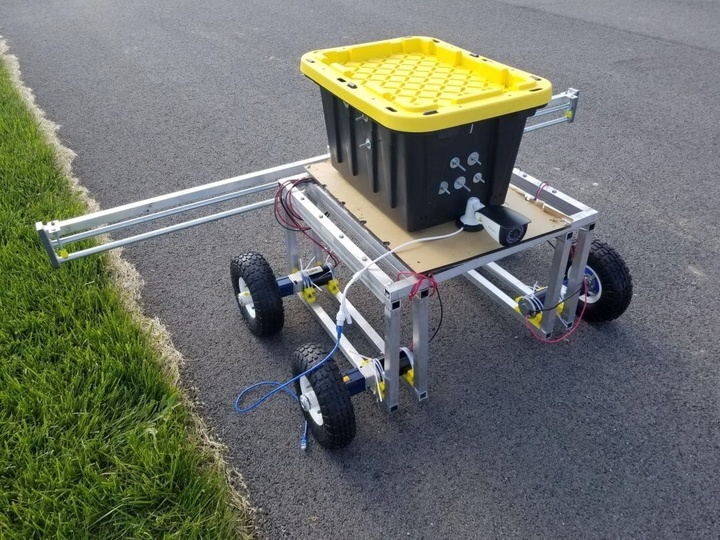
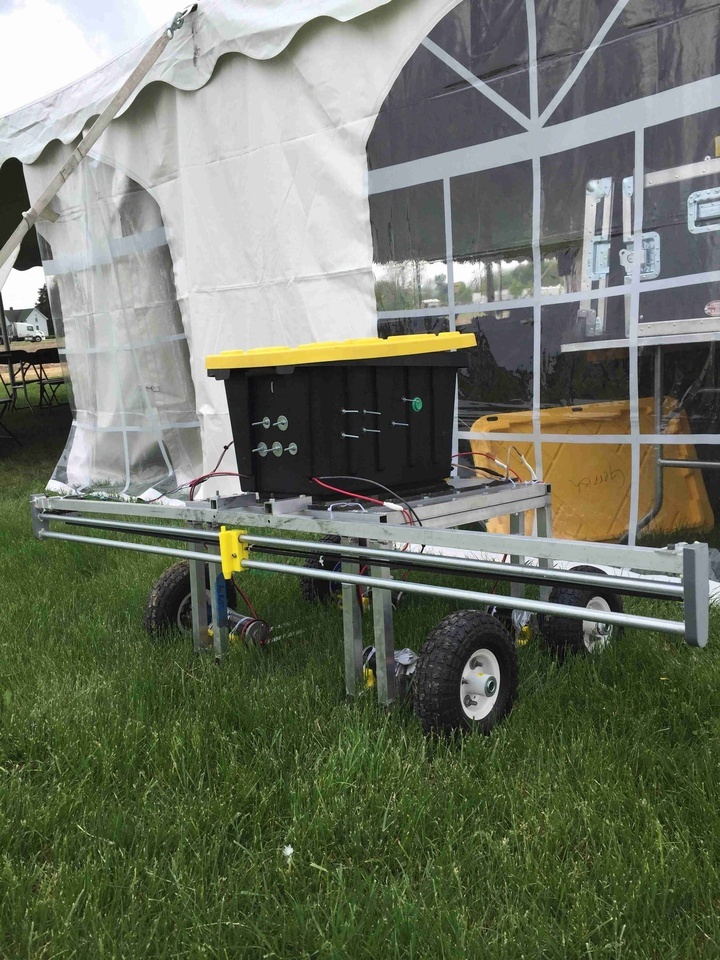
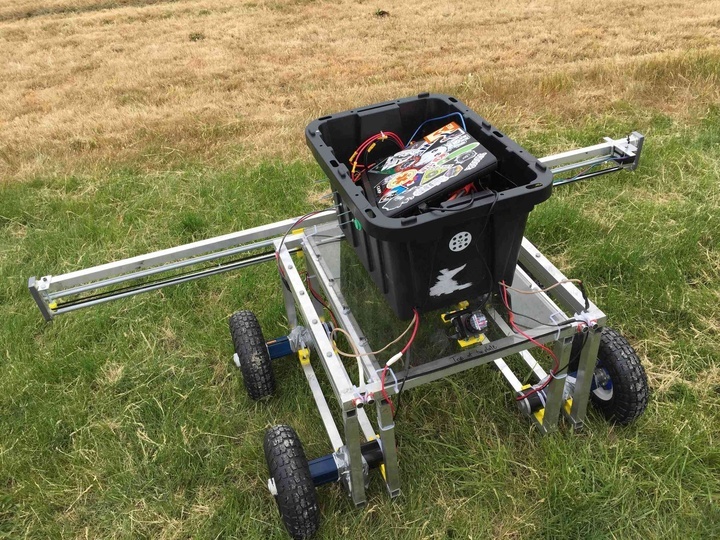
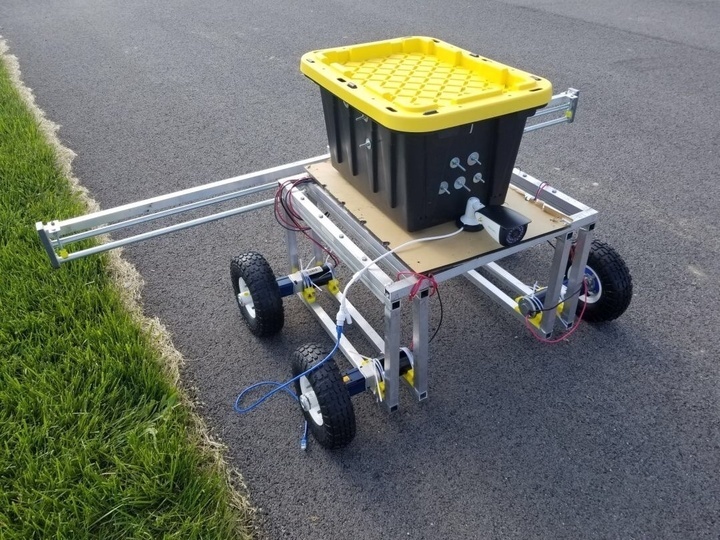
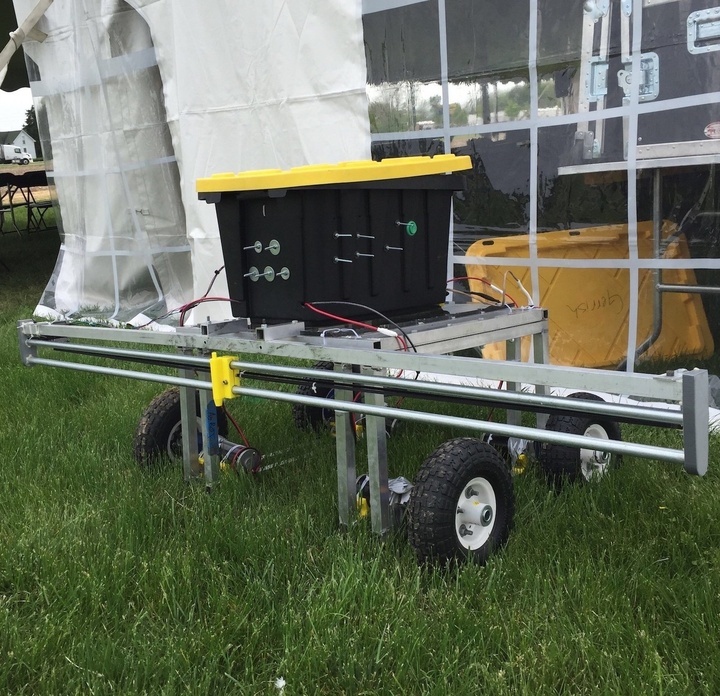
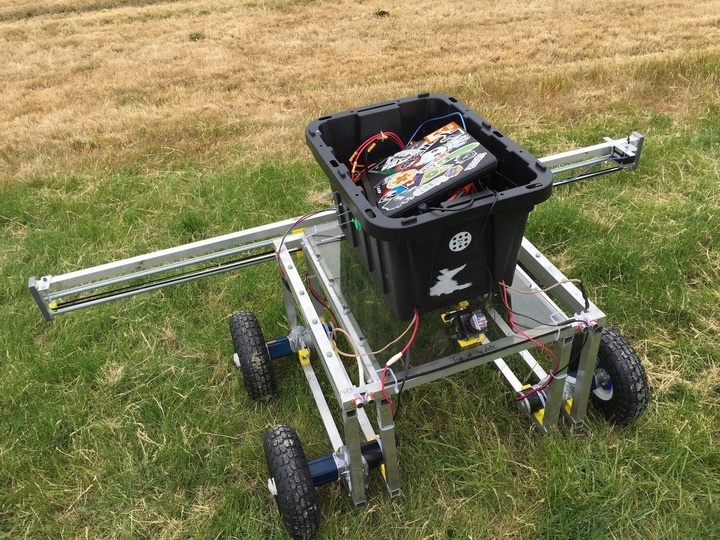
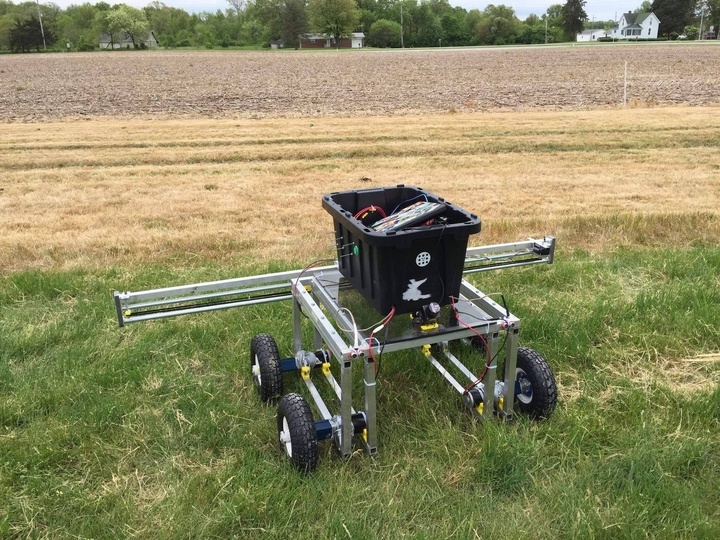
మా AgBot రోబోట్
 |
 |
 |
 |
 |
 |
 |
 |
 |
 |
 |
|
 |
 |
 |
 |
 |
 |
 |
వీడియోలు/GIFలు
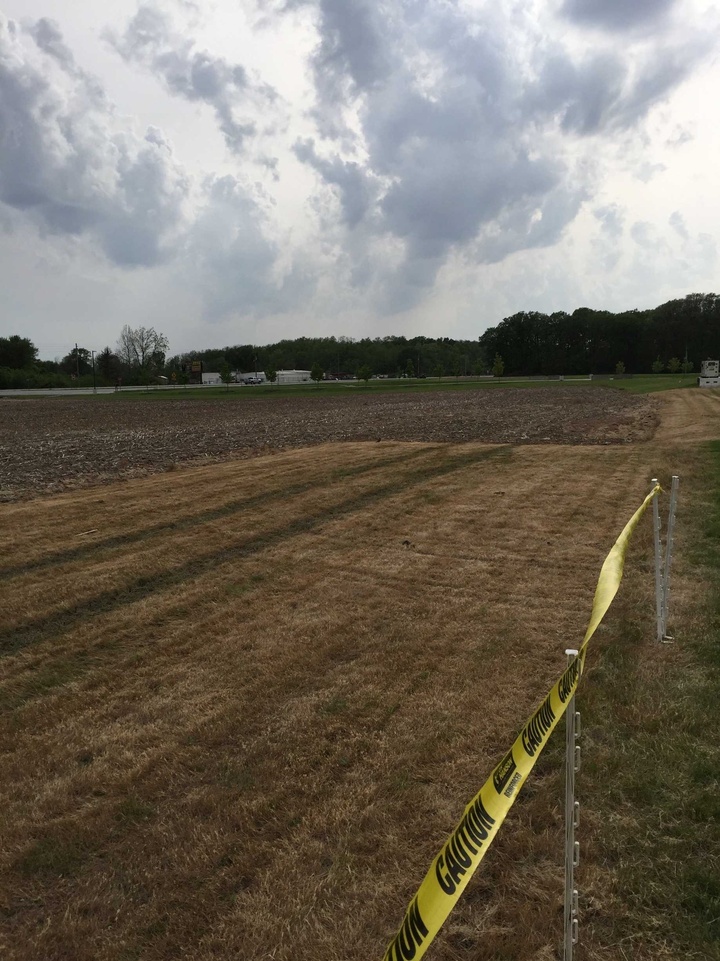
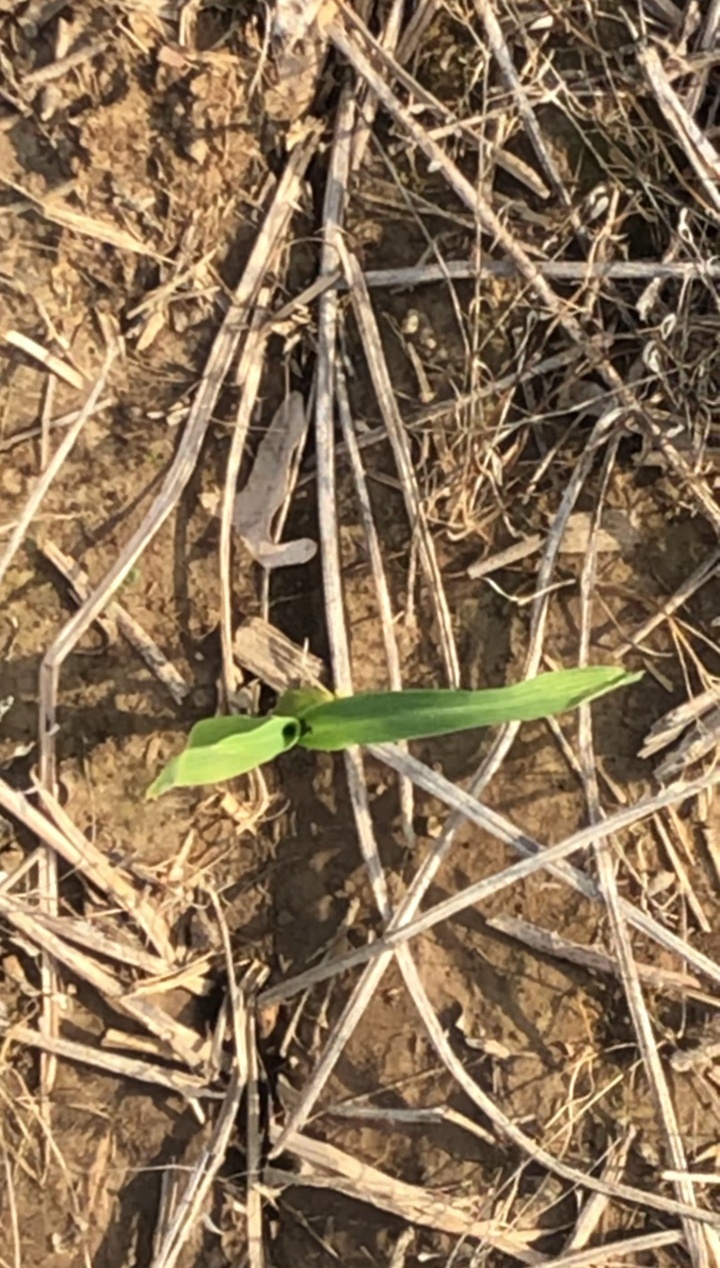
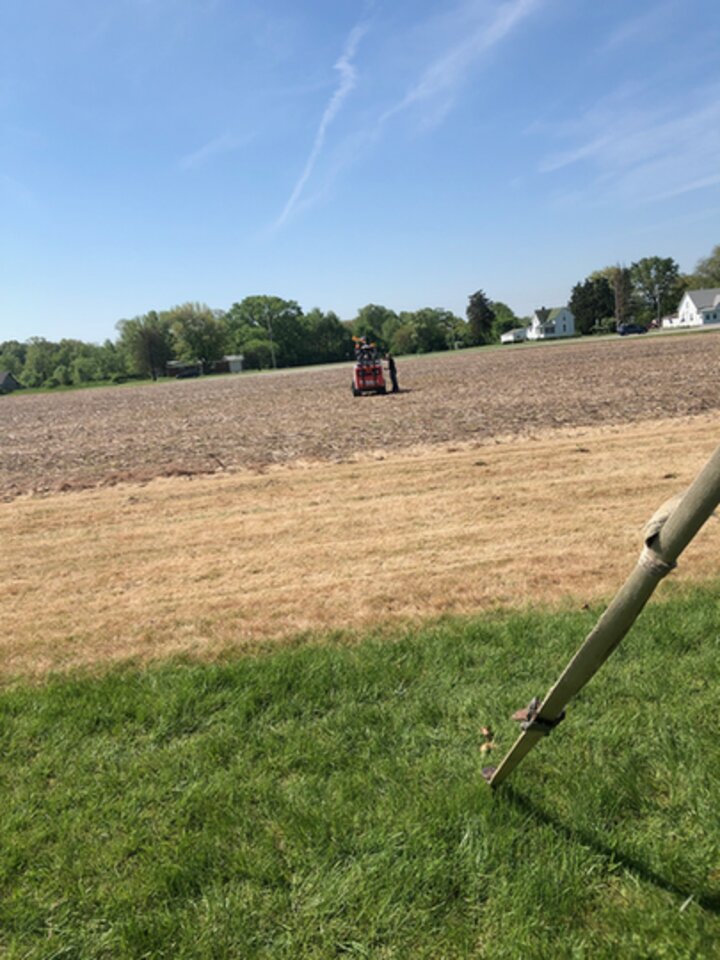
పోటీ మైదానాలు
 |
 |
 |
 |
 |
 |
 |
 |
పోటీలలోని ఇతర బృందాలు
 |
 |
 |
 |
 |
 |
 |
 |
 |
 |
 |
 |
 |
 |
 |
 |
 |
 |
 |
FRC 1339 (2014-2017)
|
 |
ఇతర యాదృచ్ఛిక చిత్రాలు
 |
 |
 |
 |
 |
 |
 |
 |
 |
|