साधे लेन शोधणे
परिचय
साधे लेन शोधणे (SLD) हे नावाप्रमाणेच, साधे लेन शोधणारे सॉफ्टवेअर आहे. SLD हे केवळ शास्त्रीय संगणक दृष्टिवैज्ञानिक पद्धती वापरून साध्य करते, ज्यामध्ये पुढील गोष्टींचा समावेश होतो: AOI, थ्रेशोल्डिंग, Canny रेषा शोधणे, HoughLinesP आणि बिंदू क्लस्टरिंग. या पद्धतींचा वापर करून, व्हिडिओमधील (दृष्टिकोनातून) वाहन चालवणाऱ्या कारच्या डाव्या आणि उजव्या लेनचे शोधणे साध्य केले जाते.
मर्यादा
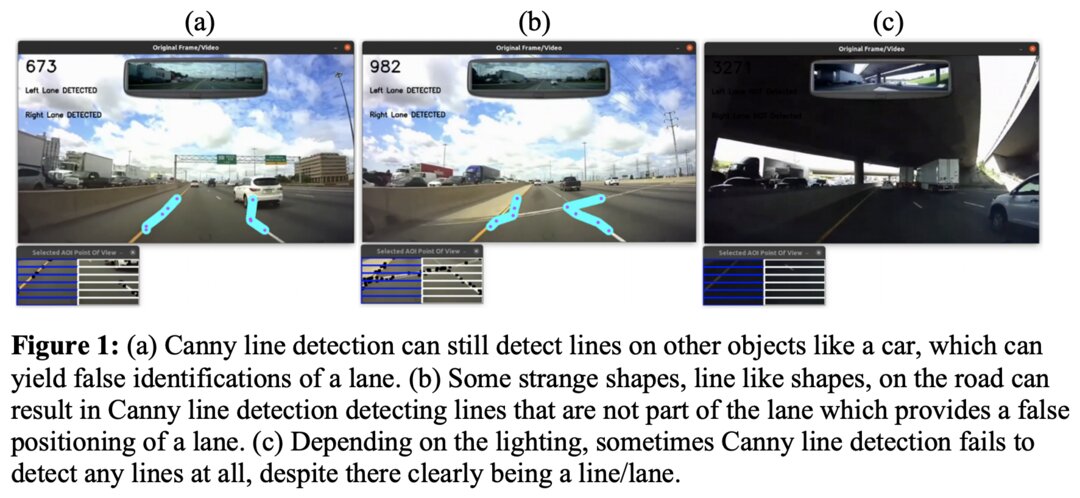
व्हिडिओ डेटा स्वच्छ असेल, AOI मध्ये कोणत्याही वस्तू/कार नसतील आणि रस्ता ठीक स्थितीत असेल, तरच हे खरोखर उत्तम प्रकारे कार्य करते. SLD ची आणखी एक मोठी मर्यादा अशी आहे की ते मुख्य वाहनाच्या फक्त पहिल्या डाव्या आणि/किंवा पहिल्या उजव्या लेनचा शोध घेऊ शकते. हे सर्व लेनचा शोध घेणार नाही, ज्यामुळे कारच्या एकूण दृष्टिकोनासाठी कोड काय पुरवू शकतो यावर मर्यादा येते. SLD मधील मुख्य समस्या अधोरेखित करणारे एक आकृती/चित्र येथे आहे:
SLD परिपूर्ण नाही!
SLD चे प्रात्यक्षिक
सर्व स्रोत
संशोधन लेख
- संगणक दृष्टिवैज्ञानिक अल्गोरिदमवर आधारित संरचनात्मक महामार्गासाठी प्रगत लेन शोध तंत्र
- स्वायत्त वाहनाच्या नमुन्यासाठी Raspberry Pi आणि Arduino मधील वास्तविक-वेळ लेन शोध आणि गती नियोजन
- विस्तारित Edge-Linking अल्गोरिदमवर आधारित वास्तविक-वेळ लेन विचलन शोध
वाहनचालन क्लिप्स
- youtube-dl आणि iMovie वापरून अनेक क्लिप्स संपादित करण्यात आल्या
- स्वयंचलित वाहन चालवणाऱ्या कारचा संपूर्ण डेटासेट
- cal_freeway
- delihi_drive
- mout_drive
- missi_drive
- toronto_way
- toronto_longer
- seattle_streets
इतर स्रोत
- OpenCV Canny कडा शोध दस्तऐवज
- OpenCV Hough रेषा रूपांतरण दस्तऐवज
- OpenCV प्रतिमा गुळगुळीत करण्याचे दस्तऐवज
- StackOverflow माऊसच्या स्थितीवरील क्लिक शोधणे - चर्चा
- CSOM च्या CSCI437 वर्गातील ही कार्ये या प्रकल्पासाठी सुधारित करून वापरण्यात आली:
get_xy() ; create_named_window()